本文主要目的就是设计一种基于DSP的模块化教育机器人硬件系统。该教育机器人是以只能小车为载体TMS320LF2407A微控制器的嵌入式控制平台及编辑环境的一款开放式的机器人控制系统,以各传感器模块
2014-05-14 09:47:40 6004
在这个项目中,我们将使用8051微控制器和蓝牙模块构建一个Android手机控制的机器人。该机器人是使用直流电机设计的,直流电机的方向将由从安卓应用程序收到的命令控制。机器人的状态被发送回安卓应用程序。该项目还将帮助HC-05蓝牙模块与8051微控制器的接口.
2022-11-18 16:37:042027 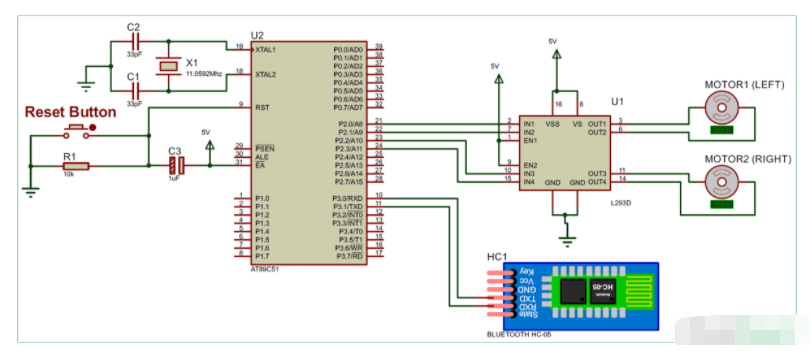
运动神经中枢系统,通过穿戴传感器设备,操控机械臂灵巧手和小朋友握手,控制机器人拿放试管等动作,机器人的动作与人几乎同步。 工作人员介绍,公司主攻人形机器人运动神经中枢系统,通过控制机器人小脑实现高精度、低延迟的动作。目
2025-05-19 05:50:006708 电子发烧友网报道(文/李弯弯)人形机器人控制器是人形机器人中的核心神经系统,负责对机器人的运动进行细致规划和控制,是机器人性能的决定性因素之一。 控制器通过软件和硬件的紧密结合,实现对机器人运动
2024-08-26 07:57:0010018 电子发烧友网报道(文 / 吴子鹏)当前,人形机器人正从概念阶段逐步迈向规模化落地,对芯片的需求呈现显著增长态势。无论是作为 “大脑” 和 “小脑” 的核心计算模块,还是感知系统与控制系统,芯片均是
2025-05-07 11:08:332277 
! WIFI机器人网·机器人创意工作室论坛致力于打造一个完美的、便捷的、廉价的移动智能家居控制平台,该平台基于开源技术,采用openwrt WIFI模组/迷你路由器+普通U-S-B摄像头方案,构建出一个性
2012-04-20 21:43:55
机器人的定义是什么?机器人优点和缺点是什么?机器人是由哪些部分组成的?工业机器人的应用有哪些?
2021-07-05 06:48:21
模块化嵌入式机器人控制单元设计,有需要的可以下载。
2022-03-25 10:08:12
自动或半自动机器人常常需要嵌入式控制系统,从而能够结合高度智能化的确定性控制,并且可以方便地连接到不同的传感器和执行器上。NI提供了多种嵌入式硬件平台,以满足复杂系统的需求。从尖端的机器人研究项目直至高级行业应用,NI平台被证实是高效的机器人解决方案。
2019-11-06 07:50:49
基于SDRAM控制器实现FPGA模块化和通用性的解决方案设计
2020-12-22 07:58:55
最近要学labview里的机器人模块,但是找不到什么入门资料,大家有没有啥资料推荐推荐的啊。。。
2012-11-08 21:47:14
自由度设计展现了灵活的运动能力;安全轻量及高可扩展性,更加适用于人机交互与轻服务场景。在智元灵犀X1打造过程中,智元机器人创新性地应用了自研的PowerFlow R86、R52两款关节电机,依托模块化
2024-10-25 15:20:31
、机器人的安装按照文档《机器人的组装及测试》安装完机器人的舵机以及支架。2、下载代码(1)将 u*** 线连接电脑和机器人的控制主板 u*** 接口。(2)打开软件
2022-04-22 14:14:08
的安装按照文档《机器人的组装及测试》安装完机器人的舵机以及支架。2、下载代码(1)将 usb 线连接电脑和机器人的控制主板 usb 接口。(2)打开软件 stc-isp-15xx-v6.86G.exe。图
2022-07-15 16:48:40
)安装机器人的前胸和后盖机器人前胸部位可以安装遥控接收器,利用扎带将接收器绑紧在 机器人前胸腔铜柱上,但由于本次不使用遥控器,所以直接安装上前胸罩;机器人后背板有控制器的 27 安装固定孔位,先固定
2022-05-10 16:58:21
多自由度人形双足舞蹈机器人舵机的基本控制——疯壳·机器人开发系列1 舵机简介本章,我们将使用 IAP15W4K61S4 单片机控制舵机的转动。图 1一般来说,舵机由舵盘、减速齿轮组、位置反馈电位计
2022-05-13 16:00:54
的安装按照文档《机器人的组装及测试》安装完机器人的舵机以及支架。2、下载代码(1)将 usb 线连接电脑和机器人的控制主板 usb 接口。(2)打开软件 stc-isp-15xx-v6.86G.exe。图
2022-08-12 15:55:14
机器人前胸部位可以安装遥控接收器,利用扎带将接收器绑紧在 机器人前胸腔铜柱上,但由于本次不使用遥控器,所以直接安装上前胸罩;机器人后背板有控制器的 27 安装固定孔位,先固定控制器,然后连接好接收器
2022-08-12 17:07:54
多自由度人形双足舞蹈机器人——疯壳·机器人开发系列舵机的基本控制1 舵机简介本章,我们将使用 IAP15W4K61S4 单片机控制舵机的转动。图 1一般来说,舵机由舵盘、减速齿轮组、位置反馈电位计
2022-08-16 11:43:17
用模块。 总起来看,前面提到的无论串行构造还是并行构造的机器人控制器都不是开放式构造,无论从软件还是硬件都难以扩大和更改,例如,商品化的Mo toman机器人的控制器是不开放的,用户难以依据本人需求对其修正、扩大功用,通常的做法是对其细致解剖剖析,然后对其改造。
2020-03-27 15:22:31
、伺服系统的参数调整与编程控制;工业机器人传感器的检测与应用;人机界面编程与应用。ZNH-DQ01工业机器人自动化综合实训平台为模块化开放式设计结构,主模块可作为独立的实训系统单独使用,也可通过标准接口与电工实操、电气控制、气动控制、伺服步进、传感检测、机械拆装等子模块组合,...
2021-07-01 06:48:14
、生活习惯等兼容,可以更多地利用为人专门设计的方方面面,因而在人类世界中更得心应手。谷歌CEO桑达尔·皮查伊 人形机器人集机、电、材料、计算机、传感器、控制技术等多门学科与技术于一体,由电力驱动,通过
2016-05-12 09:55:07
为什么我的电脑max连不上DINI机器人,搜索不到。IP地址已经改过,就是链接不上!hardware setup可以搜索到机器人
2015-05-07 16:03:22
什么是机器人控制系统?机器人的运动控制系统包含哪些方面?机器人控制系统的基本功能有哪些?
2021-10-11 09:38:12
集成高精密减速器、高性能电机、丝杆机构、传感器以及伺服控制系统,伺服电动缸在保证更小体积的基础上实现了驱控一体化,从而满足了人形机器人复杂场景的应用需求。四、提升性能与可靠性德迈传动伺服电动缸的应用还
2025-02-06 09:04:39
的模块化零件套装,包括多种数百个结构零件,一个控制器,多个电机、舵机执行器,多种传感器,以及电池、电缆等附件。用这些“积木”可以搭建出各种发挥想象力的机器人模型来。所不同的是,“创意之星&
2011-03-05 10:54:52
机器人是先进的机电一体化数字化装备,集机械、电子、控制、计算机、传感器、人工智能等多学科高新技术于一体,技术附加值很高。对提高产品的质量与产量、保障人身安全,改善劳动环境,减轻劳动强度,提高劳动生产率
2015-09-02 14:03:18
上位机控制的远程控制,在上位机上可以实时显示机器人的前进视角,该机器人上安装有超声波等传感器,可以自动越过障碍,自动控制前进运行。远程采用WiFi与电脑通信。供电采用的是7.2伏的铬镍电池。手柄采用的是NRF24L01模块进行双机通信。
2016-07-31 13:14:17
一。引言 机器人研究是自动化领域最复杂。最具挑战性的课题,它集机械。电子。计算机。材料。传感器。控制技术等多门学科于一体,是多学科高技术成果的集中体现。而仿人步行机器人技术的研究更是处于机器人课题
2020-08-19 06:57:09
缩小,本文阐述了一种通用性好、通信性能较强、采用成熟技术、运行稳定安全的模块化通信系统, 适合大多数机器人应用 , 无论主控制器简单还是复杂 , 有无操作系统或使用任意一种操作系统 , 只需要使用通用
2018-02-22 10:05:22
一系列人机行为。此方案还集成了扫码枪,可用于扫描二维码或条形码,提供商业服务机器人的多样化需求;内置的热敏打印机可为用户打印业务单据等;红外传感器则自动识别前方是否站人,以便于自动启动服务或招待功能(如
2017-08-11 15:21:51
树莓派和其他机器人的控制器有何不同?如何使用树莓派开发智能机器人控制系统?
2021-12-23 06:55:02
计算量增大,一般的单片机等处理器很难完成控制要求。而基于ARM的嵌入式服务机器人的控制器采用分层与模块化结构,充分体现可扩展性、可移植性的设计原则.同时具有低成本、低功耗、体积小巧、可靠性高、智能化高以及通用性等特点。那么我们具体该 如何利用ARM研究嵌入式服务机器人控制器呢?
2019-07-30 07:02:31
席文姣,陈帝伊,马孝义(西北农林科技大学 水利与建筑工程学院,陕西 西安712100)0引言如何设计智能灭火机器人控制器?控制器是智能机器人处理和控制信息的主体,它直接决定了机器人的行为和性能
2019-07-31 06:23:18
最近构思想做一个简单的机器人,这个机器人安装有摄像头、机械手且通过无线控制行走和动作,采用nrf24l01+无线模块来实现通讯,人可以远程结合摄像头来操作机器人。现在我想把这个发射端遥控装置建立一个
2014-10-25 13:31:35
今天,机器人正被应用于那些先前不曾使用机器人的生产领域。针对不同的情况,必须始终分别考虑各个安全方面并针对每种应用实施合适的安全解决方案。安全的传感器技术举足轻重:为了满足所有安全相关的应用,需要采用满足传感器需要的模块化方法。
2020-05-07 08:16:08
操作和控制。随着机器人的智能化水平越来越高,控制器要有方便、灵活的操作方式,以及多种形式的控制方式和高度可靠性,还要有很高的实时性。
2020-03-06 07:07:07
随着科技的进步,机器人技术正在向智能机器和智能系统的方向发展,其发展趋势主要为结构的模块化和可重构化;控制技术的开放化、可配置化;伺服驱动技术的数字化和分散化;多传感器融合技术的实用化。机器人的内涵
2019-08-20 07:21:01
工业机器人控制器功能多任务功能一台机器人可进行多个任务的操作;
2019-09-12 09:10:22
ZNT-MK01工业机器人模块化教学工作站是什么?ZNT-MK01工业机器人模块化教学工作站有哪些技术性能?
2021-09-28 07:35:14
模块化的控制系统体系结构:采用分布式CPU计算机结构,分为机器人控制器(RC),运动控制器(MC),光电隔离I/O控制板、传感器处理板和编程示教盒等。机器人控制器(RC)和编程示教盒通过串口/CAN总线
2018-11-23 10:40:38
、模块化综台平台各个功能模块的认识与实训,可以让学生了解机器人末端央具的机械组成、电气控制回路、气动控制回路、视觉
2021-07-01 12:05:38
怎么实现对机甲大师机器人的控制?
2021-11-19 06:33:45
怎样为机器人控制器与变频器等工业设备进行通讯接口的升级呢?
2021-12-23 08:00:47
的Spartan6系列的XC6SLX9芯片开发板,将接收连接到开发板IO口上,通过FPGA解码各通道PPM信号,进而控制电机驱动模块,及头部 手臂舵机模块。通过遥控器控制机器人油门 左右转圈,头部动作及手臂动作。做好再详细说了。 先发点照片给大家看看,外壳加工实在麻烦,什么都要自己手工搞。`
2015-07-22 14:40:20
有没有人玩过人形机器人?就是那种能跳舞的那种。我突然心血来潮,想买一个过来玩玩。编几个程序,拿来跳舞玩玩。这种东西自己制作的话,应该也不难吧??!本来想*宝买的,但是不清楚那些东西是不是舵机搞的,特此来论坛问问
2019-01-29 06:36:05
想送给弟弟一个生日礼物,但是自己研究了很久还是个菜鸟,达不到心里的设想,所以想求助自制机器人的大神帮忙~绝对有报酬~有意者请联系我~机器人要求:400mm——200mm高度;人形机器人;可自动做出
2015-09-06 12:49:12
描述相扑机器人控制器我的 Sumo 机器人比赛项目,我使用了 ATmega2560 -16au 微控制器和 BTN7960B 电机驱动器、6 轴加速度计和陀螺仪,并且我为您将在机器人中使用的传感器
2022-06-28 06:38:47
控制器(运动控制)、伺服驱动器、IO模块和电源系统4个部分。 机器人控制系统 机器人控制器是机器人的核心部分,主要控制机器人在工作空间中的运动位置、姿态和轨迹,以及操作顺序等;机器人的每个关节都
2023-02-24 17:05:21
鸿联合乐聚(深圳)机器人技术有限公司(简称“乐聚”)联合打造,通过KaihongOS构建了“人形机器人+”开放生态平台。近日,夸父人形机器人正式上市。
夸父人形机器人可通过搭配开鸿传感器拓展万物
2023-12-20 09:31:19
本文针对地面移动机器人,在CAN总线的基础上,设计了一种模块化的控制器结构。这种设计具有可靠性强、扩展性好等特点。实际应用证明了该设计的可行性。关键词:模块化;
2009-05-25 11:22:11 30
模块化可重构机器人由若干个相同的机器人模块组合装配而成,能够重构成不同的几何形态和结构,从而适应不同的作业任务要求。本论文主要对树状拓扑结构的模块化机器人的重
2009-05-25 14:41:3828 本文以基于optotrak 的PowerCube 机器人闭环系统为研究对象,对PowerCube 模块化机器人进行了运动学的分析,并利用optotrak 反馈的目标位置信息完成了机器人抓取物体的任务。随着
2009-08-15 11:10:447 以IPC+DSP 作为六轴工业机器人的控制器, 设计了一种基于可编程多轴控制器PMAC(Programmable Multi-Axis Controller)的开放式机器人控制系统。系统采用双微机分级控制方式和模块化结构软
2009-09-25 16:54:1339 提出了一种基于六维力/力矩传感器的模块化机器人惯性参数辨识的方法。首先,通过Newton-Euler 方程建立模块化机器人的动力学方程,然后利用基座力旋量平衡原理建立辨识模型
2009-11-26 13:30:158 深圳泰科智能TB6-R5协作机器人是一款灵活的轻型工业协作机器人,具有精巧的机械结构设计。这款协作机器人有效负载为5KG,自重仅为23KG,重复定位精度可达±0.05mm,适应多样性、柔性生产
2023-04-17 15:15:06
RJU系列关节模组——面向商业、生活服务类应用 一款全新的,有别于RJS系列,RJS-II系列,SHD系列,等传统外形的机器人关节,而是一款能够给机器人更多设计空间,和应用领域的关节,客户
2023-04-17 16:25:29
提出了一种基于六维力/力矩传感器的模块化机器人惯性参数辨识的方法。首先,通过Newton-Euler 方程建立模块化机器人的动力学方程,然后利用基座力旋量平衡原理建立辨识模型
2010-01-15 11:11:0630 本文针对地面移动机器人,在CAN总线的基础上,设计了一种模块化的控制器结构。这种设计具有可靠性强、扩展性好等特点。实际应用证明了该设计的可行性。
2010-03-02 16:24:0312 本文针对地面移动机器人,在CAN总线的基础上,设计了一种模块化的控制器结构。这种设计具有可靠性强、扩展性好等特点。实际应用证明了该设计的可行性
2010-06-23 15:23:4117 HJL系列行星滚柱丝杠线性关节模组• 专为人形机器人应用研发,提供定制化服务• 集行星滚柱丝杠、电机、编码器、拉压力传感器于一体• 强大推力,性能强劲,稳定可靠• 精巧结构设计,整体轻量化程度进一步
2025-02-21 14:55:54
HJR系列带力控旋转关节模组• 专为人形机器人应用研发,提供定制化服务• 集谐波减速器、电机、抱闸、编码器、驱动器、扭矩传感器于一体• 创新的谐波减速器结构,让关节模组整体轻量化程度进一步提升
2025-02-21 14:59:52
MJA-H系列轻量化关节模组• 专为轻量型人形机器人手臂应用研发,提供定制化服务• 集谐波减速器、电机、编码器、驱动器于一体• 定位精度高,可靠性稳定性大幅提升• 精巧
2025-02-21 15:04:19
提出了一种新的自平衡人形机器人动作控制器的实现方法,并根据该动作控制器设计出了一种相应的控制方法,可帮助机器人系统较好地实现任务的自组织分配,使机器人的平衡控制达到了
2012-02-10 16:48:2669 引言 随着科技的进步,机器人技术正在向智能机器和智能系统的方向发展,其发展趋势主要为结构的模块化和可重构化;控制技术的开放化、可配置化;伺服驱动技术的数字化和分散化
2012-05-25 15:16:352759 
2016年在春晚、百度发布会等一些场合频繁亮相的Alpha机器人,其生产者优必选公司致力于人工智能和人形机器人的研发而备受瞩目。
2017-01-05 14:51:301002 蓝牙技术的机器人模块化无线通信
2017-09-01 11:04:256 研华提出ROM-7420--一款符合成本效益,基于先进ARM平台架构和Qseven COM开放标准的紧凑型无风扇模块化电脑(COM)。区别于传统x86解决方案,ROM-7420的大多芯片都支持长达
2017-09-30 15:21:493 针对传统养老机器人功能单一、扩展性差等问题,研究了一种基于模块化设计方案的养老机器人。该方案以STM32单片机为控制核心,通过超声波传感器、高清摄像头、温湿度传感器、电压检测元件等传感器采集机器人
2018-02-23 10:10:044 乌尔姆应用科技大学服务机器人研究中心正在开发一种模块化软件框架以便简化机器人编程。此框架旨在提供通用软件组件,例如,根据需要替换不同制造商的机械夹持臂,从而通过即插即用方式实现新机器人解决方案。乌尔姆大学的团队依靠康佳特(congatec)具有高扩展性和标准化的嵌入式计算硬件来满足需求。
2019-06-15 09:06:244457 机器人控制器是根据指令以及传感信息控制机器人完成一定的动作或作业任务的装置,它是机器人的心脏,决定了机器人性能的优劣,从机器人控制算法的处理方式来看,可分为串行、并行两种结构类型。
2019-10-14 14:39:1412907 你觉得打造移动机器人难吗?你想知道轻松如何打造移动机器人?你想打造属于自己的专属移动机器人吗?现在,给大家透露一下轻松打造移动机器人的秘诀吧,它就是——SRC核心控制器。
2020-01-31 10:40:003070 机器人控制器作为工业机器人最为核心的零部件之一,对机器人的性能起着决定性的影响,在一定程度上影响着机器人的发展。常用的机器人控制器有.
2020-08-18 16:39:118170 作者是宾夕法尼亚大学GRASP实验室在读博士生刘超,主要从事模块化机器人的研究,包括硬件设计、控制及运动规划算法、决策等,在各大机器人会议和期刊发表论文多篇,包括ICRA,IROS,RSS以及
2020-10-15 11:33:293197 人形机器人控制系统包括机器人控制器和机器人遥控器两部分。其中控制器以飞利浦公司的ARM7处理器为核心,包含17个舵机控制驱动电路与接口、串口通信调试电路、遥控接口、电源等。通过串口下载和传输控制信息。机器人遥控器使用无线模块向机器人控制器发送指令,控制机器人完成规定动作。
2021-04-13 15:42:014785 
多功能模块化机器人科教平台基于中科院沈阳自动化研究所自主研发的开放式机器人控制系统,通过MATLAB自动代码生成方式实现一体化关节、机器人运动控制、机器人力位混合控制、机器人视觉集成、机器人人工智能等多层次实验环境,打通了机器人算法仿真到真机部署的全流程。
2022-05-10 17:43:330 *本文共约 2730 字,阅读完成需 4 分钟。 自2021年特斯拉声势浩大地宣布造人形机器人起,国内大厂纷纷紧跟,一时间,自研国产商用人形机器人已成燎原之势。 马斯克透露“人形机器人或于
2023-08-22 22:06:201414 
ERUN_7583_ORIN_NX嵌入式人工智能计算机底板,专为满足人形机器人的实际需求而设计,他具备jetson orin nx核心模块与SOM-7583核心模块,可以实现核心模块间相互通信,运算跟运动控制器结合在一块底板上。
2024-03-26 11:17:142289 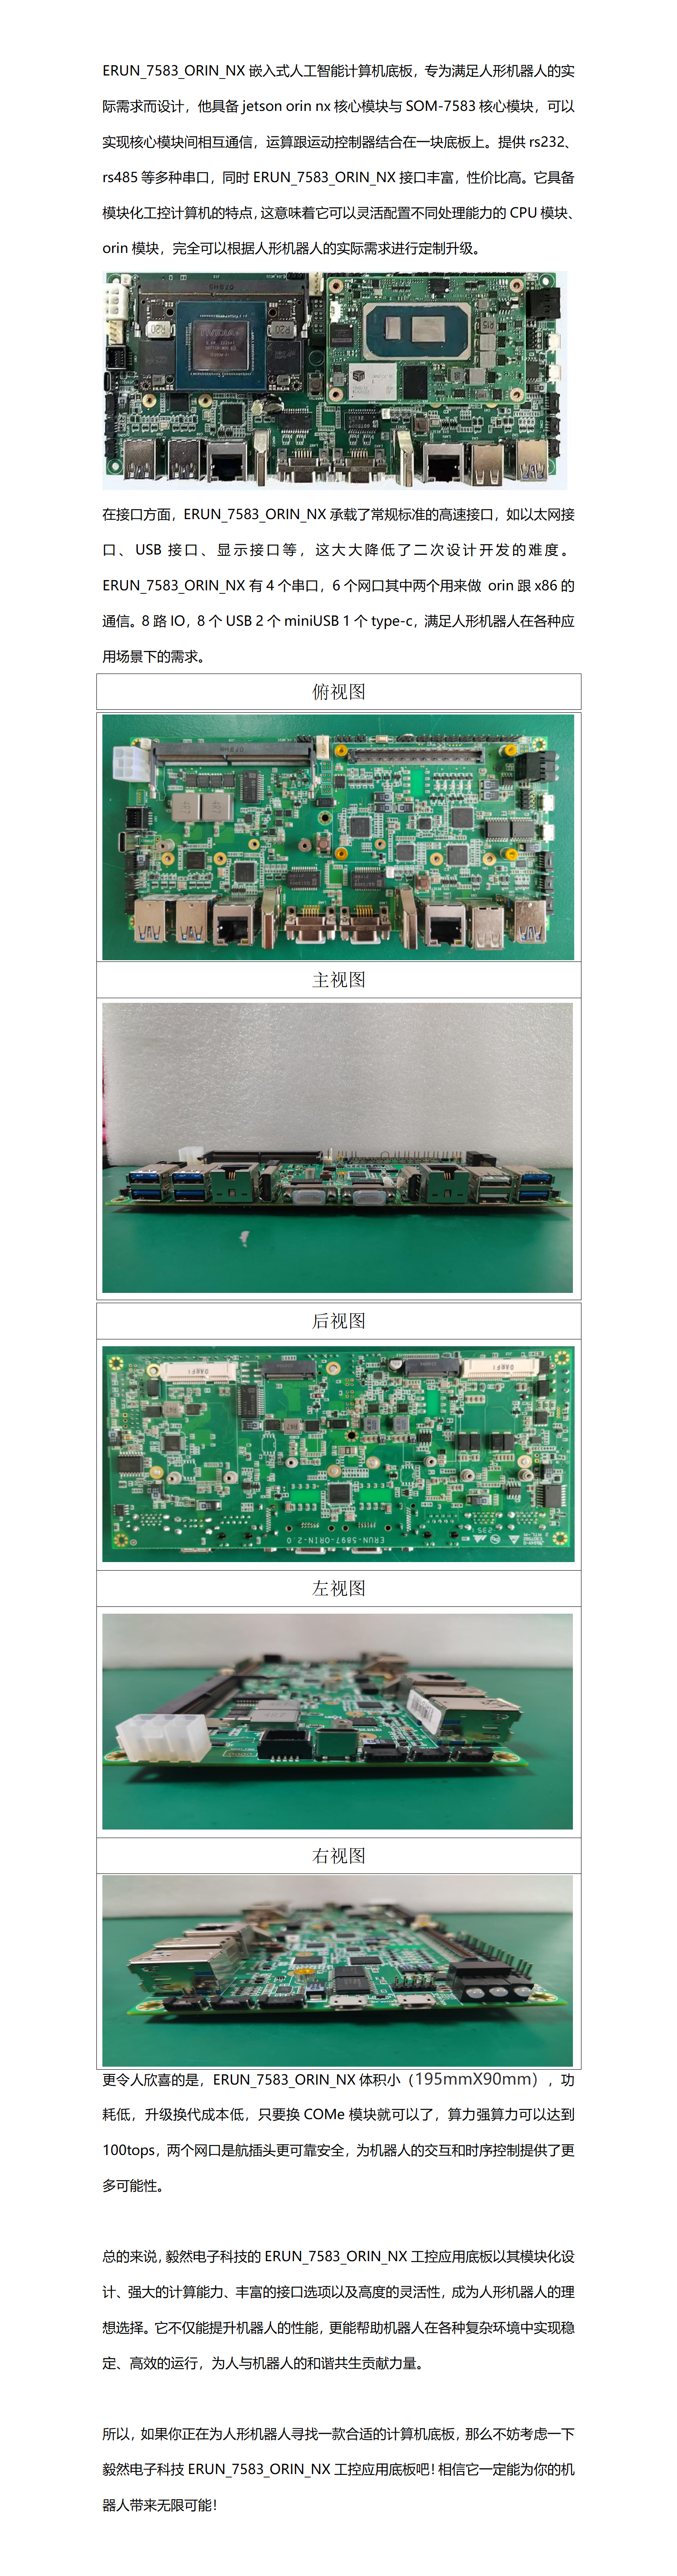
英伟达近日宣布了一项重大举措,为全球机器人制造业与AI领域注入强劲动力。公司推出了专为人形机器人设计的训练平台,旨在为行业领先的制造商、AI模型开发者及软件制造商提供一站式服务、先进模型及强大计算资源,加速下一代人形机器人的开发、训练与构建进程。
2024-08-05 11:45:511334 随着自动化浪潮不断推进,工厂生产线对机器人的需求与日俱增。近年来,全球机器人巨头ABB紧跟市场脉搏,推出一系列创新产品。近日,ABB机器人扩大其模块化工业机器人手臂的产品阵容,推出了IRB 7710
2024-08-15 17:25:591498 和大负载四轮八驱轮式移动平台等模块化设计,使其能够灵活应对各种复杂和危险的工业场景。其双臂设计使得机器人能够执行多种接触式作业任务,大大扩展了其应用范围。 该机器人不仅具备出色的移动能力和作业灵活性,还具备防爆功能
2025-01-17 10:18:541656 在机器人技术的发展中,“大脑+小脑”的架构模式逐渐成为推动机器人智能化的关键。其中, “大脑”作为机器人的核心决策单元,承担着复杂任务规划、环境感知和决策制定的重要角色,而“小脑”则专注于运动控制
2025-01-20 13:35:201018 在人形机器人的精密世界中,每一个微小的部件都承担着重要的角色。控制器,作为机器人的“大脑”,其稳定性和可靠性对于整个系统的性能至关重要。控制器不仅需要处理复杂的算法和信号,还要精确地指挥机器人的运动
2025-03-25 14:33:54835 
Xyber-Edge(小脑控制器)是智元机器人(Zhiyuan Robotics)为双足人形机器人灵犀X2(X2)设计的底层运动控制核心,其定位类似于人类小脑的运动协调功能,负责实时处理传感器数据
2025-03-27 18:49:021727 人形机器人又称仿生机器人,是一种模仿人类外形的机器人,除具备人形和模拟人类动作外还兼具智慧化和可交互性等特点。人形机器人的核心技术模块包括环境感知模块、运动控制模块和人机交互模块。▲人形机器人核心
2025-04-02 16:56:093014 
的“中枢神经系统”——核心控制器领域。面对传统架构的固有缺陷,阿普奇创新推出“双脑协同”核心大小脑方案,为行业提供了突破体积、算力、实时性三重枷锁的技术路径。 行业痛点:算力、体积与可靠性的“不可能三角” 传统人形机器人控制器长期面
2025-04-21 13:52:00989 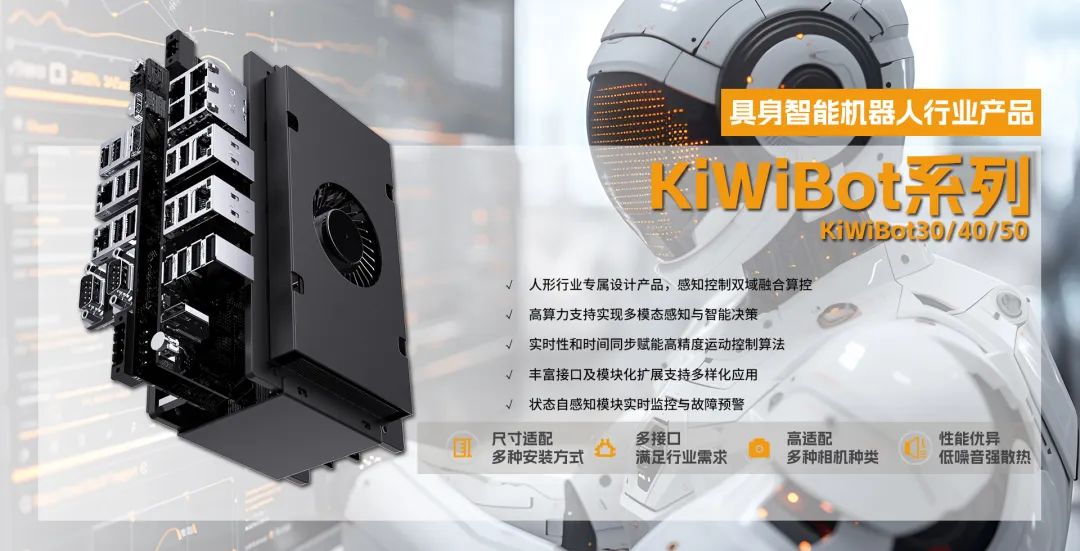
380 亿元。然而,控制器作为机器人的 “神经中枢”,仍被五大核心难题制约产业化进程 —— 空间极限压缩、算力需求爆发、实时性严苛要求、接口复杂性激增、可靠性零容忍 。 直击行业痛点 人形机器人控制器的五大核心挑战 1. 空间极限压缩: 控制器需嵌入头部 / 胸部,面临电路
2025-06-12 16:37:111608 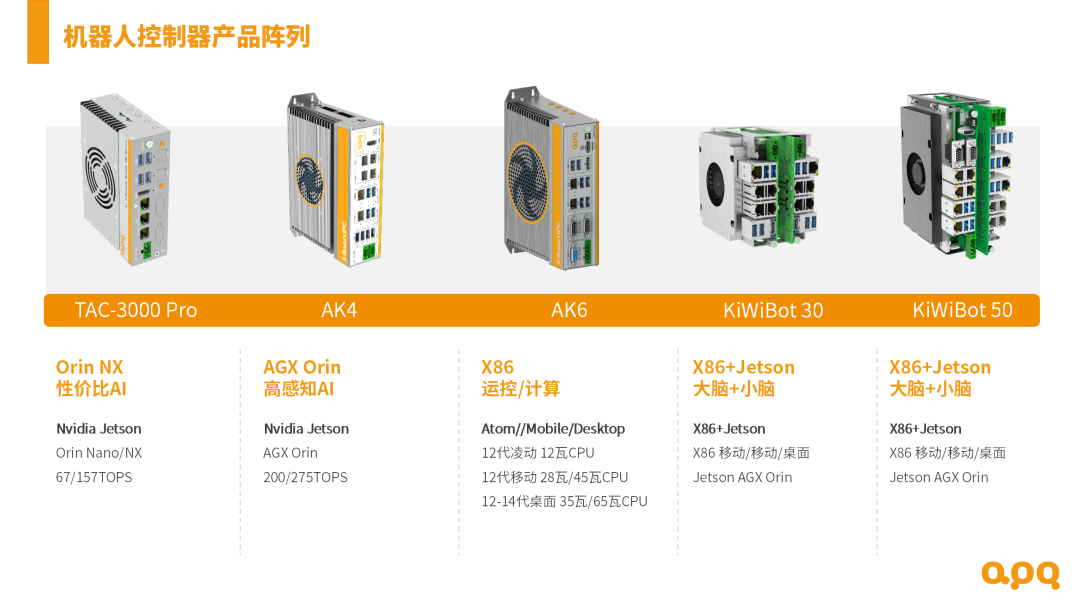
,基于自主研发技术打造,致力于推动机器人核心技术的持续突破。RC系列控制器/HMControllerSeriesRC80控制器RC40控制器为满足工业机械臂对毫秒级实时
2025-08-01 15:35:08985 
的首选方案。本文将围绕MT6701磁编码器芯片在机器人关节中的集成应用,探讨模块化设计方法与驱动优化策略,为高性能机器人关节开发提供技术参考。
2025-08-20 17:26:311008 
在人形机器人的精密世界中,每一个微小的部件都承担着重要的角色。控制器,作为机器人的“大脑”,其稳定性和可靠性对于整个系统的性能至关重要。控制器不仅需要处理复杂的算法和信号,还要精确地指挥机器人的运动
2025-08-30 10:56:52399 
泰科机器人凭借十多年的技术积淀与持续创新,已成功推出多款高性能人形机器人四肢的解决方案。今天,泰科机器人再次迎来重大突破——首款自主研发的双足人形机器人硬件本体正式发布!这一突破标志着泰科机器人在核心技术转化与人形机器人应用领域迈出关键一步。
2025-09-02 14:34:113051 
近日,知行科技正式发布全球首款国产芯机器人通用控制器——iRC100。iRC100基于行业首款百TOPS级单 SoC 算控一体化机器人计算平台——地瓜机器人 S100P打造,采用大小脑一体化架构
2025-10-09 15:28:29642 以富唯智能为代表的创新企业,通过“知识驱动的具身智能工业机器人技术框架”,给出了极具前瞻性的解决方案。该框架融合自研一体化控制器、零代码编程与任务规划大模型GRID,构建出“大脑、小脑、躯干、世界模型、虚实融合仿真器”五大核心模块,使机器人像人类一样感知环境、理解任务、灵活行动。
2025-11-11 17:41:58847 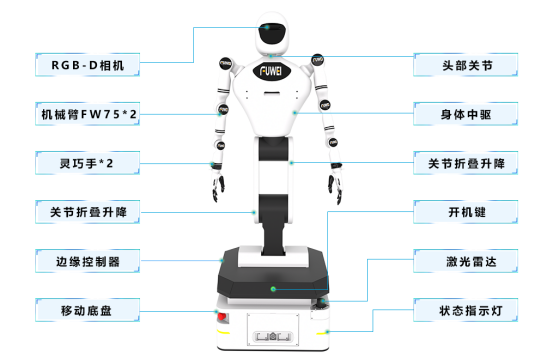
一个轻巧而强大的控制器,正悄然驱动着机器人从“能动”走向“智能”的关键一跃。 控制器,被称为机器人的“神经中枢”,其性能直接决定了机器人的智能化水平与运动能力。在具身智能快速崛起的今天,一套高效
2025-12-11 18:03:56189 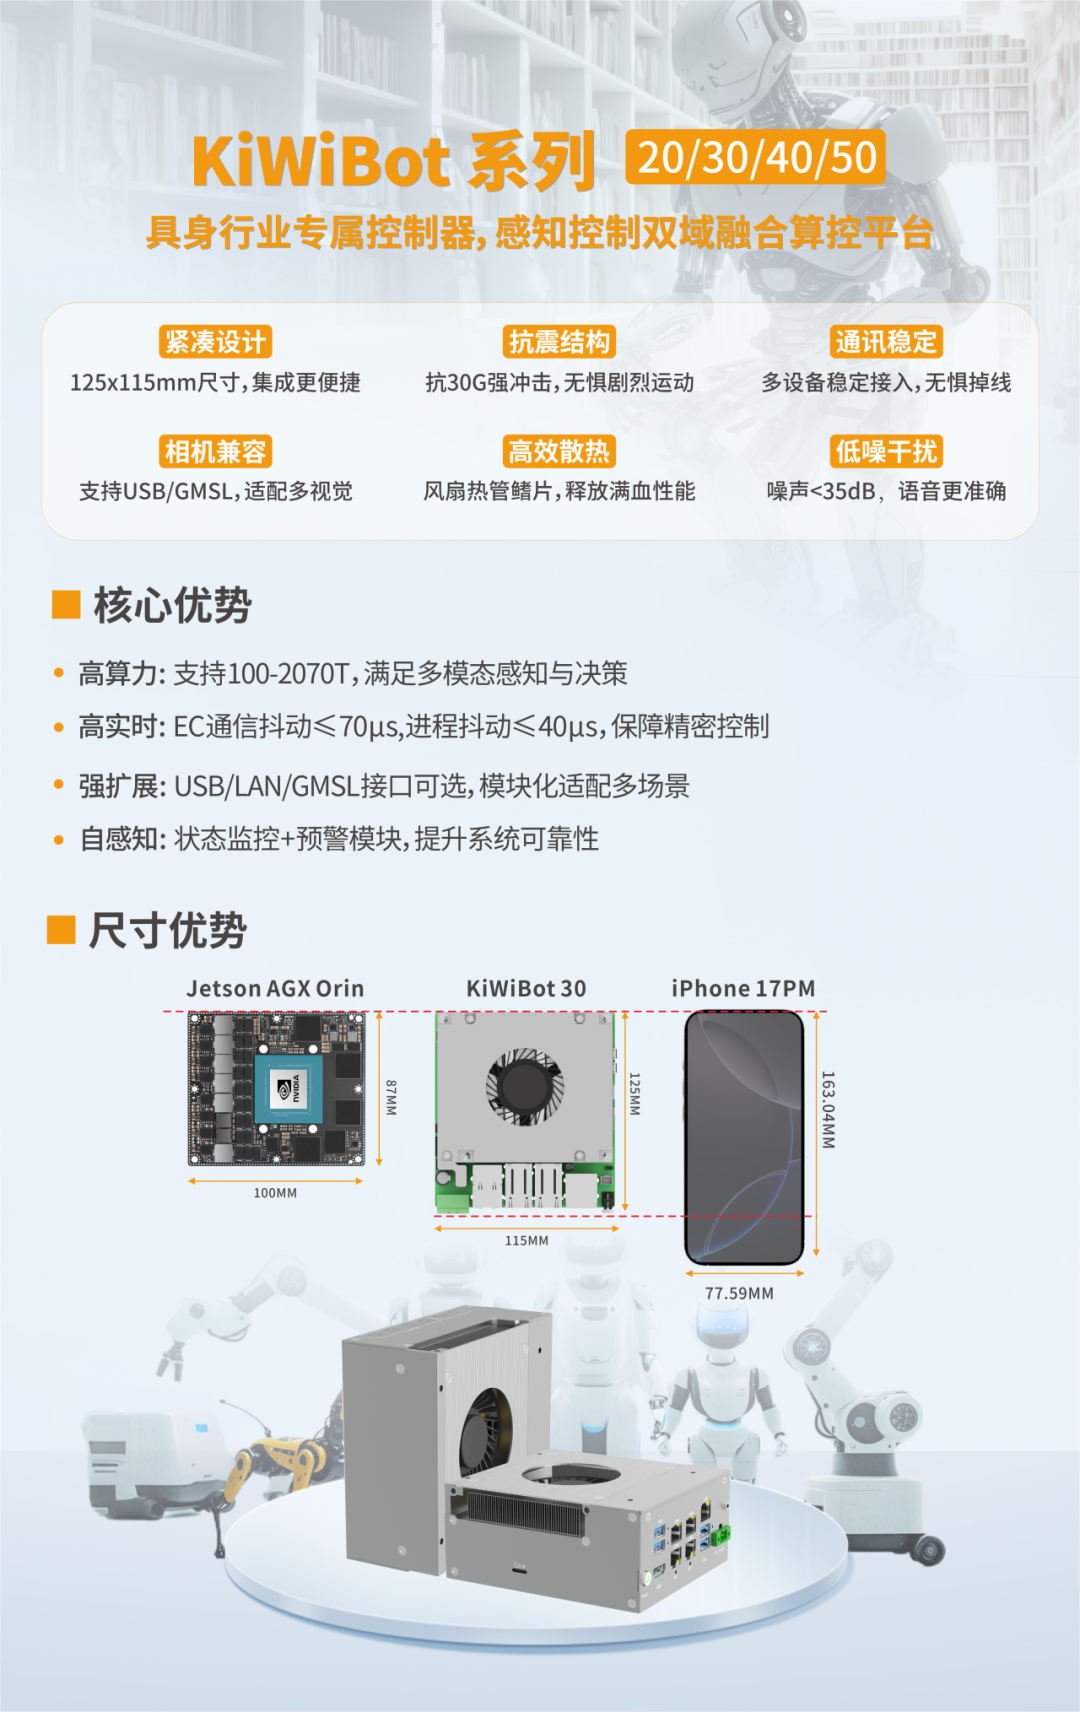
 电子发烧友App








 工商网监
评论