


摘要:CYGNAL生产的单片机C8051F040是代表8位单片机发展方向的高速(25M)混合信号系统级芯片(SOC)它不仅集成了一般测控系统需要的外设,而且集成了很有发展前景的现场总线—CAN总线控制器,文中对该芯片中的CAN控制器结构作了分析,并给出了在分布式测控系统中使用该芯片的智能节点的硬件、软件设计方案。
1 概述
分布式在线测控系统是由多个面向设备的、以MCU为核心的智能处理单元和多个并行运行且具有不同监测和故障诊断功能的微机构成的。该系统采取“分治”的设计思想?它将数据采集以及部分数据处理任务交给设备层的智能处理单元去完成?而监测诊断层主要负鸺嗍雍凸收险锒稀7植际讲饪叵低成杓凭??悸歉鞲鼋诘阒?涞耐ㄐ盼侍猗熞蛭?ㄐ磐?绲难∪《韵低承阅苡泻艽笥跋臁?国内已开展了基于现场总线的在线测控系统的研究?并利用CAN总线实现设备层的检测处理、单元间的通信以及与上层监测主机的通信。CAN总线就是一种支持分布式实时控制系统的串行通信局域网络总线。它的主要特点如下:
●任一个节点均可在任一时刻主动向网络上的其它节点发送数据,而从不分主从,因此,通信比较灵活;
●节点可分为不同的优先级,可以满足不同的实时要求;
●采用非破坏性总线仲裁,当两节点同时向总线发送信息时,优先级低的节点主动停止数据发送?而优先级高的节点可不受影响地继续发送数据;
●通信距离最远可达10km,通信最高速率可达1Mbps?
●每帧数据的有效字节数为8,因此,可保证很短的传输时间,而且实时性强,受干扰的概率低;

●每帧数据都含有CRC(循环冗余)校验及其它校验措施,因而数据出错率很低;
●CAN总线节点在严重错误的情况下,可自动切断与总线的联系,以使总线上的其它操作不受影响。
目前,CAN总线协议以其可靠性高、实时性好以及独特的设计已经成为总线通信网络的首选?国内目前使用较广的是PHILIPS 生产的SJA1000 、82C200等独立的CAN控制器,由于这种独立的控制器限制了测控节点的集成度,因此,很多微处理器生产厂家已经开始生产内部集成有CAN控制器的MCU。美国CYGNAL公司生产C8051F040就是内部集成有BOSCH CAN控制器的混合信号系统级芯片(SOC)。本文将分析C8051F040 的CAN总线结构、与CPU 的接口及初始化配置,同时将给出基于C8051F040的分布式测控节点的设计及系统的实现框架。
2 C8051F040及其内部BOTSH CAN
Cygnal公司的单片机C8051F040具有与8051指令集完全兼容的CIP-51内核。它的最高频率可达25MHz?内置64kB FLASH RAM和4kB的数据存储器。C8051F040在一个芯片内集成了构成单片机数据采集或控制系统所需要的几乎所有模拟和数字外设及其它功能部件,包括ADC、可编程增益放大器、DAC、电压比较器、温度传感器、SMBus/I2C、UART、SPI、定时器、内部振荡器、看门狗电路以及CAN 控制器等,这种高度集成为设计小体积、低功耗、高可靠和高性能的测控系统提供了方便,同时也使测控设备整体成本能够降低。
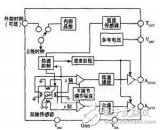
C8051F040内部集成有BOTSH CAN,它兼容CAN技术规范2.0A和2.0B,主要由CAN内核、消息RAM(独立于CIP-51的RAM)、消息处理单元和控制寄存器组成,图1所示是C8051F040内部的CAN总线结构图。

图1中,CAN内核由CAN协议控制器和负责消息收发的串行/并行转换RX/TX移位寄存器组成。消息RAM用于存储消息目标和每个目标的仲裁掩码。这种CAN处理器有32个随意配置为发送和接受的消息目标?并且每一个消息目标都有它自己的识别掩码,所有的数据传输和接收滤波都是由CAN控制器完成的,而不是由CIP-51来完成。
CAN内部寄存器中存储了所有CAN的控制和配置信息,其中包括控制寄存器、状态寄存器、设置波特率的位定时寄存器 、测试寄存器、错误计数器和消息接口寄存器。通常CAN内核不能直接访问消息RAM,而必须通过接口寄存器IF1或IF2来访问。另外,CIP-51的SFR并不能直接访问CAN内部寄存器的所有单元,其配置CAN、消息目标、读取CAN状态以及获取接收数据、传递发送数据都由SFR中的6个特殊寄存器来完成,其中CAN0CN、CAN0TST和CAN0STA 3个寄存器可直接获取或修改CAN 控制器中对应的寄存器,而CAN0DATH、CAN0DATL、CAN0ADR 3个寄存器主要用来访问修改其它不能直接访问的CAN 内部寄存器,其中CAN0ADR用来指出要访问寄存器的地址,CAN0DATH、CAN0DATL这时就相当于要访问的16位寄存器的高、低字节的映射寄存器,而对它们的读写则相当于对所指向寄存器的读写。图2给出了CIP-51如何访问CAN中控制寄存器和每个消息的路径图。
消息处理单元用于根据寄存器中的信息来控制CAN内核中移位寄存器和消息RAM 之间的数据传递,同时,它还可用来管理中断的产生。
3 基于C8051F040的智能系统设计
3.1 硬件设计
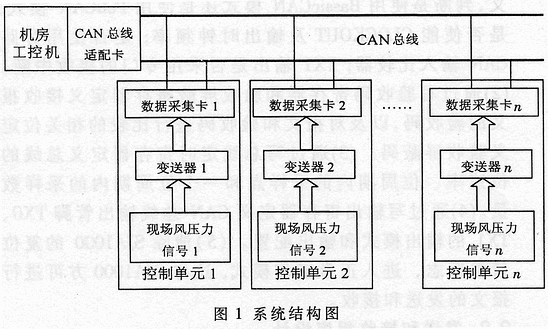
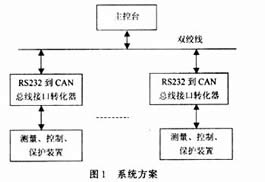
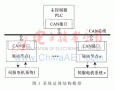
工业测控现场通常存在着大量的传感器、执行机构和电子控制单元,它们一般分布较广,而且对实时性要求也很高,图3是基于CAN总线的分布式测控系统框图。该系统采用现场总线式集散系统FDCS?Field Distributed Control System?结构,它由主控站(注:CAN总线各节点并不分主从 ?这里是针对特定的系统而言)、C8051F040为MCU的智能节点并配以CAN现场总线控制网络构成。主控站主要完成对各节点的在线监控以及对各节点返回信息的分析处理,并对节点发出控制命令以控制节点工作模式。智能节点则根据主控站命令来完成数据采集、运行显示以及对执行部件的控制,以及各节点与主站、节点与节点之间的实时数据交换和信息控制。
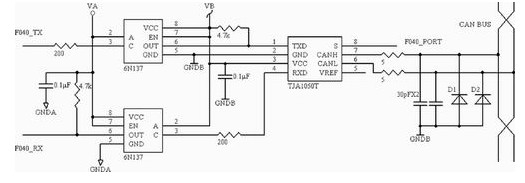
图4是一个以C8051F040为核心的智能节点设计原理图。
图中,C8051F040的6、7脚分别为CANRX和CANTX引脚,CAN的输出输入必须加总线收发器才能与CAN物理总线相连。本系统采用了TJA1050高速CAN收发器来替代传统的PCA82C250收发器,TJA1050芯片具有电磁辐射低、防短路、不上电时对总线无影响等特点,它的8脚S可以选择高速或静音两种模式,并可由C8051F040的P4.0控制。为了增加CAN 节点的抗干扰能力,将CAN引脚通过高速光耦6N137与总线收发器相连,可实现各节点之间的电气隔离。电源的隔离可以采用小功率电源隔离模块,也可以用带多个5V隔离输出的开关电源模块。这样能大大提高节点的稳定性和可靠性,但可能会增加节点的硬件复杂性。
3.2 节点软件设计
对于一个实际的测控系统,其节点软件是比较复杂的,但由于C8051F040具有与8051指令完全兼容的CIP-51内核,所以,对于有使用51系列单片机经验的人来说,这并没有太大的难度,下面主要介绍C8051F040内置CAN的软件设计。
如果需要某一节点将A/D采样值通过CAN总线送到主控站(地址01H),且配置系统时设定的工作频率为25MHz?CANTX引脚设为推挽方式,那么在初始化过程中,波特率应配置为160kbps,消息目标禁止不用,配置消息目标2为接收时的程序代码如下:
CAN_INIT:
MOV SFRPAGE,#01H
ORL CAN0CN,#41H ;设INIT位为1, CCE为1
; 配置波特率
MOV CAN0ADR,#03H
MOV CAN0DATH,#7FH
MOV CAN0DATL,#05H
;禁止不用的消息目标(3-32)
MOV CAN0ADR, #0DH ; 指向IF1的仲裁控制寄存器2
MOV CAN0DATH,#00H ; MAGVAL=0;
MOV CAN0ADR,#09H ; 指向IF1的命令掩码寄存器
MOV CAN0DATL,#0A0H ?; 方向为写,改变仲裁位
MOV R1,#20H
MOV CAN0ADR, #08H ;指向IF1的命令寄存器
ENABLE_MESSAGE_OBJECTS:
MOV CAN0DATL,R1 ;写R1指向的消息目标
MOV CAN0ADR, #08H ;指向IF1的命令寄存器
WAIT_TRANSFER_OVER?
MOV A,CAN0DATH ?;读命令寄存器
JB ACC.7,WAIT_TRANSFER_OVER
DEC R1
CJNE R1,#02H,ENABLE_MESSAGE_BJECTS
;配置消息目标2为接收
MOV CAN0ADR,#21H
MOV CAN0DATL,#11111000B?; 写IF2命令掩码
MOV CAN0DATH,#00H
MOV CAN0DATL,#00H ?;写IF2掩码1
MOV CAN0DATH,#00H
MOV CAN0DATL,#00H ?; 写IF2掩码2
MOV CAN0DATL,#00H ?; 写IF2仲裁寄存器1
MOV CAN0DATH,#80H ?; 写IF2仲裁寄存器2高8位
消息目标有效,标准仲裁帧,方向为接收
MOV CAN0DATL,#00H ?; 写IF2仲裁寄存器2低8位
MOV CAN0DATH,#00010100B?; 写IF2控制寄存器高位
MOV CAN0DATL,#80H ?; 写IF2控制寄存器低位
MOV CAN0ADR, #20H
MOV CAN0DATL, #02H ?; 通过IF2写2号消息目标
WAIT_TRANSFER_OVER1;
MOV A,CAN0DATH ; 读命令寄存器
JB ACC.7,WAIT_TRANSFER_OVER1
; 等待写结束
;CAN进入操作模式
MOV CAN0CN,#00000010B ; CAN进入正常操作模式状态中断使能,
RET
发送过程是将存储在从BUF0起始地址中的2个字节的A/D采样数据,通过IF1传送到消息目标1的过程。其启动发送程序代码如下:
SEND_AD_DATA:
MOV SFRPAGE, #01H
MOV CAN0ADR, #09H
MOV CAN0DATL,#10110111B
; 写IF1命令掩码寄存器
MOV CAN0ADR, #0DH
MOV CAN0DATH,#10100000B ;使用11位标准仲帧

MOV CAN0DATL,#04H ;写IF1仲裁寄存器2,发送对象的地址01因标准帧使用高11位,所以地址要左移2位指向控制寄存器
MOV CAN0DATH,#00001001B ; 写IF1控制寄存器高8位,传输中断使能,置传输请求位
MOV CAN0DATL,#0BH ?; 写IF1控制寄存器低8 位,EOB=1 DLC=0指向BUF0
MOV DPTR,BUF0
MOVX A,@DPTR
MOV CAN0DATL,A ?; 写IF1数据0
INC DPTR
MOVX A,@DPTR
MOV CAN0ADR,#0FH
MOV CAN0DATH,A ?; 写IF1数据1
MOV CAN0ADR, #08H
MOV CAN0DATL,#01H ?;传递到目标1及启动发送
RET
4 结束语
Cygnal公司的单片机C8051F040是一种完全集成的混合信号系统级芯片(SOC),它具有与8051指令集完全兼容的CIP-51内核?代表了8位单片机的发展方向。它不仅集成有构成监控系统常用的外设,而且集成了逐渐成为控制领域首选的高可靠性、高性能C8051F040 CAN总线;本文使用该芯片设计的测控系统智能节点具有集成度高、性能稳定等特点。由于C8051F040可达到25MHz工作频率,因而可提高系统实时性。此外,由于BOTSCH CAN内有32个自带掩码消息目标的特殊设计,因此,用其进行分布式在线测控系统节点之间的相互数据传递设计将更为简单。
点赞
收藏
声明:本文内容及配图由入驻作者撰写或者入驻合作网站授权转载。文章观点仅代表作者本人,不代表电子发烧友网立场。文章及其配图仅供工程师学习之用,如有内容侵权或者其他违规问题,请联系本站处理。 举报投诉
温度遥控遥测是远程实现对温度的测量与控制,特别适合那些环境恶劣,测量人员不容易接近的场合。根据遥控遥测系统的特点,提出了C8051F040单片机对水温遥控遥测的设计方案。
2011-11-03 16:21:33
3052 
介绍了C8051F020及MXA2500GL的性能特点,并给出了振动信号分布式检测的架构及实现。
2014-07-13 11:43:03
1589 
针对某型航行器自沉系统中,需要掌握某合金材料在海水中因不同温度条件下的受腐蚀时间长短。采用模块化硬件设计,使用浸水传感器为检测单元、时钟芯片DS12887为计时模块;以C8051F040为微处理器
2018-02-09 03:22:00
2549 
的TN87C196CA和TN87C196CB以及Silicon Laboratories公司的C8051F040等。这里以C8051F040为例详细介绍其内部CAN控制器的使用方法及其在分布式电源系统中的应用。
2011-03-03 14:15:52
C8051F040核心板资料包V2
2013-08-20 10:52:45
请教,c8051f040在proteus仿真软件中的元件库是哪个?可以找到吗?元件名是什么?急求!!谢谢
2011-04-26 01:25:06
这是c8051f040模式3串口通信的从机程序
2012-12-29 00:29:05
本帖最后由 eehome 于 2013-1-5 09:48 编辑
c8051f040可以产生8位或者16位PWM ,这里仅介绍了8位的,读者可参考编写16位的
2012-12-22 21:15:31
这是c8051f040模式1全双工通信,本程序编写是单片机与其自己通信
2012-12-29 00:31:30
我想请教一下,谁知道c8051f系列的单片机所在的protel元件库和元件名是什么?主要是c8051f040这款的!!希望得到帮助,急求!!O(∩_∩)O谢谢
2011-04-26 01:22:36
当讨论分布式系统时,我们面临许多以下这些形容词所描述的 同类型: 分布式的、删络的、并行的、并发的和分散的。分布式处理是一个相对较新的领域,所以还没有‘致的定义。与顺序计算相比、并行的、并发的和分布式的计算包括多个PE问的集体协同动作。这些术语在范围一卜相互覆盖,有时也交换使用。
2020-03-31 09:01:18
分布式软总线子系统简介目录约束使用涉及仓简介设备通信方式多种多样(USB/WIFI/BT等),不同通信方式使用差异很大且繁琐,同时通信链路的融合共享和冲突无法处理,通信安全问题也不好保证。本项
2021-04-23 17:12:40
降到最低。负载在各处理机之间分担,可以避免临界瓶颈。 4、当现有机构中已存在几个数据库系统,而且实现全局应用的必要性增加时,就可以由这些数据库自下而上构成分布式数据库系统。 5、相等规模的分布式数据库系统
2009-07-22 14:53:12
DAC7568芯片与C8051之间的接线如图:但是由于MCU采用的是C8051F040芯片,其只有两组“TX RX”串行通信接口,均用于他用了,那么与DAC7568通讯的“TX RX”是否可采用普通I/O呢?若采用普通I/O的话程序的编写是否更加复杂?
2025-01-07 07:51:04
我用新买的开关电源给单片机供电时,用JTAG往c8051f040下程序老是失败,换以前的开关电源则没事,用数字示波器检测纹波也不大,100mv以内,还有我用测试代码测试新开关电源供电时的单片机,单片机运行时没有复位,很奇怪,望高手解答
2019-10-28 07:44:53
基于反射内存实时局域网的特点是什么?基于反射内存卡实时局域网的实现机制RTX在分布式实时仿真系统中的应用
2021-05-19 06:46:01
驱动电路,目前可达110个。所以,基于CAN的分布式测控系统适合各种规模的应用场合,由于CAN现场总线采用非破坏总线仲裁技术,大大节省了总线冲突的仲裁时间,尤其是在网络负载很重的情况下,也能稳定通讯
2023-09-19 06:45:45
基于虚拟仪器的城市景观照明分布式控制系统设计与实现针对城市级景观照明系统分布广,数量多的特点,设计一种基于虚拟仪器的可组分布式城市景观照明控制系统。采用C8051F040 处理器构建多通道照明控制
2009-12-01 10:19:03
针对某型航行器自沉系统中,需要掌握某合金材料在海水中因不同温度条件下的受腐蚀时间长短。采用模块化硬件设计,使用浸水传感器为检测单元、时钟芯片DS12887为计时模块;以C8051F040为微处理器
2020-04-21 08:06:34
分布式车身控制系统的结构是怎样构成的?分布式车身控制系统有哪些功能?
2021-05-13 07:03:30
什么是分布式天线系统?如何对分布式天线系统(DAS)进行优化?
2021-05-24 06:03:56
采用新华龙C8051F040芯片做单片机系统,扩展DAC7568芯片,系统中共需要三对收发串口(TX RX),但是C8051F040芯片只有两对串口,请问如何用软件模拟出第三对TX RX串口?
2016-01-20 22:13:33
什么是分布式干扰系统?分布式干扰系统是一种综合化、一体化、小型化、网络化和智能化系统,是将众多体积小,重量轻,廉价的小功率侦察干扰机装置在易于投放的小型平台上,撒布在接近***扰目标空域地,通过指令
2019-08-08 06:57:44
微处理器C8051F040资料下载内容包括:C8051F040主要功能和参数C8051F040引脚功能C8051F040内部方框图C8051F040电气参数
2021-03-23 07:32:58
本文介绍的RS-485远程测控系统结合传统的分布式测控系统的特点、利用了RS-485总线的特点,而且巧妙地应用了AT89C2051单片机和CD4067多路开关,因而成本低,功能灵活,使用简单。
2021-05-21 06:58:58
:PCI-E数据采集卡PCI数据采集卡 USB数据采集卡PC104数据采集卡PC104+数据采集卡运动控制卡2.分布式采集模块有:以太网总线模块 CAN总线模块PLC扩展模块通讯转换产品 可扩展RUT模块3.
2014-08-21 10:05:12
本文提出了一种基于CAN总线、GPIB总线和以太网的分布式电机驱动测试系统。下面详细阐述该测试系统总体和各子系统的设计思想和方案。
2021-05-12 06:30:15
怎么设计一种分布式无线测控系统?无线测控网络系统具有哪些优点及应用?
2021-04-13 06:29:32
一种介绍基于CAN/LIN总线的车门分布式控制系统设计
2021-05-14 06:44:29
C8051F04x 系列器件是完全集成的混合信号片上系统型MCU,具有64 个数字I/O 引脚(C8051F040/2/4/6)或32 个数字I/O 引脚(C8051F041/3/5/7),片内集成了一个CAN2.0B 控制器。下面列出了一
2008-07-19 22:29:56
265 模拟外设− SAR ADC 12 位(C8051F040/1) 10 位(C8051F042/3/4/5/6/7) ±1LSB
2008-07-19 22:30:58
3 C8051F040/1/2/3/4/5/6/7混合信号ISP FLASH 微控制器数 据 手 册
C8051F04x 系列器件是完全集成的混合信号片上系统型MCU,具有64 个数字I/O 引脚(C8051F040/2/4/6)或32 个数字I/O
2008-07-20 22:05:39
151 介绍了基于CAN 总线的分布式潜水电机监控系统,分析了系统的构成及实现方法,简述了控制节点、CAN/RS232 接口的通信流程。
The distributed submersible motor monitor system based on C
2009-05-25 11:39:18
19 现场总线是目前自动化技术发展的一个热点。本文介绍基于CAN总线的分布式控制网络系统的设计方法,给出了Intel 80C196KC+SJA1000和PIC16F877+MCP2510两种典型的CAN总线智能节点的硬件电
2009-06-01 10:33:01
24 文章将智能Agent 技术应用于分布式测控系统领域,实现分布式测控系统的智能化。对Agent 技术、多Agent 系统、分布式测控系统进行分析,指出基于多Agent 技术的分布式测控系统需要
2009-06-01 13:42:53
18 分析了传统的串行通信和集中式控制的缺点,提出将CAN 总线技术应用于分布式三维步进电机控制系统,给出了分布式控制网络的拓扑结构和网络物理层、数据链路层的实现方法,
2009-06-06 13:43:12
23 本文提出了一种组建分布式测控系统的方法。描述了分布式测控系统基于网络、物理层节点和功能节点的三层结构模型。这种模型是建立在面向对象的软件方法上的。该模型有着良
2009-06-09 09:18:05
13 现场总线是目前自动化技术发展的一个热点。本文介绍基于CAN 总线的分布式控制网络系统的设计方法,给出了Intel 80C196KC+SJA1000 和PIC16F877+MCP2510两种典型的CAN总线智能节点的硬件电路
2009-06-12 15:51:05
21 本文给出一种分布式测控系统的设计。该系统以PC机为上位机,完成数据处理显示、报警、打印等功能,以MCS—80C31单片机为下位机实现对分散在各处的监测点进行控制和数据采集。
2009-06-17 09:51:57
12 CAN总线具有配置灵活、应用范围广的特点,C8051f040单片机功能强大,集成了CAN总线控制器。本文提出了一种基于C8051f040的CAN总线系统智能节点的设计方案,给出了相应的硬件和软件
2009-06-17 11:18:47
23 针对潜水电机工作环境复杂、故障率高、影响参数多等特点,本文介绍了一种基于CAN总线的潜水电机分布式监控系统的设计方案;给出了智能监控节点的硬件电路、软件软初始化
2009-07-01 15:00:41
15 应用C8051F040单片机开发了基于CANopen协议的I/O从站,本文介绍了从站的硬件设计和软件设计。通过上位机CAN卡构建了基于CoDeSys软PLC的分布式I/O控制系统。给出了该系统在MPS中的调试过
2009-07-02 14:43:10
50 介绍了C8051F040单片机在无人机分布式自动检测系统中的应用,所研究的分布式自动检测系统以CAN总线网络为基础,辅以相应的硬件和软件设计,以实现多台无人机的同时检测。描述
2009-07-06 17:06:47
18 本文为一个现代瞄准设备的测控系统。介绍了测控系统的基本设计、硬件设计,阐述了C8051F206单片机在系统中的应用。介绍了系统研制中遇到难题、解决方法和编程。关键词:
2009-07-11 15:36:23
17 分析了分布式网络系统及导弹测试发控系统结构特点,描述了基于系统级、子系统级和工作站级的分布式测控系统的三级结构模型。导弹测控技术的发展是随着科学技术的进步而
2009-07-15 10:05:38
17 介绍了C8051F040 内部集成的CAN 控制器的结构,重点分析了CAN 控制器可能有的冲突及相应硬件软件的解决方案,在此基础上给出了以此MCU 为核心的CAN 总线节点的硬件原理图,并介
2009-08-18 10:44:27
27 本文针对煤矿监测系统存在网络瓶颈、采集终端不兼容的不足,研究了基于CAN 总线的煤矿安全分布式监控系统,根据矿井的特点设计了通用智能环境监控终端和机电设备运行状态监
2009-08-20 08:34:53
17 针对轨道车辆分布式控制系统中驱动电机多而分散、系统信息量大、布线复杂、调试不方便等特点,设计了一种基于CAN 总线技术的多电机分布式控制系统。通过CAN 总线,监控主
2009-09-12 15:38:10
30 摘要:CAN(ControllerAreaNetwork)总线是一种使用CAN协议的串行通信网络。SiliconLaboratories公司的单片机C8051F040是完全集成的混合信号系统级芯片,而且内部集成了CAN控制器。文中对该芯片
2010-06-28 14:25:15
41 基于改善电梯检测现状和电梯检测的高可靠性的考虑,设计了一套基于CAN总线的电梯曳引及制动性能检测系统。本文着重阐述了检测系统的CAN节点里比较有代表性的、利用C8051F040单片
2010-07-29 14:59:40
15 针对城市级景观照明系统分布广、数量多的特点,设计一种基于虚拟仪器的可组分布式城市景观照明控制系统.采用C8051F040处理器构建多通道照明控制硬件平台,利用CAN总线网络技术完
2010-09-30 16:45:14
24 摘要:本文介绍了C8051F系列单片机在远端测控装置中的应用,给出了整个系统的结构,包括硬件配置和系统网络构成,对一些技术问题也做出了详尽的说明。
关键词:C8051F
2010-12-20 22:35:10
61 提出一种基于C8051F040的炮塔方位角测试系统的设计方案,给出测试系统的各个模块软硬件设计。炮塔方位角测试系统集数据采集,数据传输和数据显示等功能于一体,实现了炮塔方
2010-12-24 16:21:24
34 摘要:针对某网架安全监测的需要设计了分布式健康状态监测系统,介绍了在分布式系统中利用控制器局域网(CAN)组建分布式通信网络模块的方案。详细阐述了基于CA
2006-03-11 13:22:34
1278 
基于CAN总线的分布式电池管理系统
摘要:主要探讨了汽车和电动汽车数字化技术、计算机控制系统的结构以及现场通
2009-07-15 09:18:19
1183 
CAN总线在分布式变电所自动化系统中应用随着微机和电子技术的飞速发展,越来越多的智能装置在变电所中得到应用,极大地提高了变电所测量和控制
2009-10-25 10:51:09
592 
基于C8051F040的特种车辆电源监控系统设计
0 引言 汽车在行驶过程中,拥有一个稳定的电源系统,是汽车各个电子器件正常工作最基本的保障。当电源部
2009-11-03 15:46:59
977 基于C8051F040的炮塔方位角测试系统设计
1 引言
随着军事技术的发展,测试系统的信息化是实现我军装备现代化建设主要途径,当务之急应该用高新技
2009-11-05 10:30:03
1222 
基于C8051F040的模型车无线控制系统的设计
0 引 言 汽车耐久性试验是汽车试验的重要组成部分,而在试验过程中试验人员驾驶行为的变化,往往导致实
2009-11-10 10:47:10
1359 
基于声纳传感器和C8051F040的测距系统设计
超声波测距具有迅速、方便、且计算简单,测量精度高等诸多特点,因此在倒车雷达、测距仪、移动机器人和农产品无损检
2009-11-18 10:17:24
2231 
以太网和CAN总线应用广泛,但由于其通信协议不同,两种总线器件间无法进行数据通信,因此,设计了基于CP2200与C8051F040的以太网总线与CAN总线接口转换电路,并给出部分相关硬件电路与软件设计分析。在保证数据完整和协议可靠的前提下,通过握手协议和简化的
2011-01-15 16:21:22
67 随着计算机技术和现场总线技术的发展和成熟,也促使伺服系统的实现方式和体系结构在不断地发展,将现场总线应用于运动控制,构成分布式控制的数字控制伺服系统日益受到人们的重视。基于现场总线的分布式伺服系统有很多优点,如连线少、可靠性高、易于系统的维
2011-01-19 10:19:11
2065 
摘要:文章从硬件和软件两方面详细介绍了一种远距离分布式测控系统,该系统以数字信号处理器(DSP) TMS32OF240和PC机为主体,通过PC机串口与MOdeM连接实现远程通信。 关健词;分布式侧控系统 DSP 远程通信 MSCOMM控件
2011-02-28 13:26:25
43 在石油钻井测控系统的设计中,考虑到构成测控系统的各独立单元之问数据交换较为频繁,测控系统所处的工作环境较为恶劣。对测控系统分布式通信网络的通信速度、通信距离、抗干
2011-03-22 23:47:53
65 本文选用can总线设计了分布式热电阻智能节点,利用can总线连接各个网络节点,可以直接与主控卡或上位机通信,组建成工业网络分布式测控系统。
2011-09-08 15:19:31
2419 简述了基于CAN总线分布式控制系统的结构,并介绍了组态软件在现场总线控制系统中的作用,给出了组态王6.51组态软件开发监控程序的一般方法,重点分析了组态软件在基于CAN总线的
2011-09-09 12:02:20
27 介绍一种基于CAN总线的远程数据分布式测控系统,用于实现生产过程中集中监测、管理和分散控制。该系统能够实时监测工业现场多种设备温度、湿度、电压、电流、压力、流量等数据
2012-09-25 14:47:58
52 文中采用高精度AD芯片AD7891与C8051F040单片机组成高速数据采集系统,通过SPI总线,将AD7891与C8051F040直接连接,方便的实现了8路模拟量的高速采集和传输,并给出了SPI总线的接口电路及软
2012-12-17 11:00:38
99 汽车电子系统中的车载GPS、倒车雷达、发动机控制、仪表盘系统等,数控机床中的键盘显示系统、马达控制系统等,这些无一不是嵌入式系统的具体应用。本文提出一种利用CAN总线的分布式嵌入式系统升级方案,实现了多点、单点甚至全系统的升级,其他种类的通信端口与此类似。
2013-01-22 11:57:35
2097 
摘要:现场总线已成为数据总线领域中最为活跃的热点,CAN 总线被公认为最有前途的现场总线之一,CAN 总线节点的设计、调试是CAN 总线通讯系统设计的重点。在此介绍了C8051F040单片机
2013-03-06 15:24:45
71 提出了一种基于CAN总线的分布式水下航行器控制器的设计方法,主要描述了其硬件总体设计方案和实现办法。控制器作为分布式控制系统的一个节点,与其他节点之间以CAN总线连接并形
2013-06-08 17:54:55
31 文中以C8051F040为核心,利用CAN总线设计了应用于粮库温湿度数据测量采集系统。该系统利用CAN总线的特点和性能优势,结合现在大型粮库温度测量系统的现状,给出了温度测量系统的总体结构设计、硬件
2015-12-28 09:57:29
17 基于CAN总线的分布式飞机客舱模拟器控制系统_郭洁
2017-01-16 13:45:15
1 基于C8051F040的纳秒钬激光触摸屏控制系统_陈瑞涛
2017-03-19 11:33:11
2 基于CAN总线的染色机分布式控制系统_周怡君
2017-03-19 11:33:11
0 本文设计了一种C8051F040单片机作为主控制器,AD590作为测温元件,CAN总线作为数据传输线远程多点温度测控系统,并介绍了系统的功能、结构框图,阐述了其硬件和软件的设计与实现。该系统具有测量点多、便于扩展、可靠性高、抗干扰性强等优点。
2017-09-07 16:03:48
15 结合 CAN 总线和 LIN 总线各自的优缺点,设计实现了基于 CAN/LIN 总线的分层式车门控制系统,首先讲述了集中式控制系统结构和分布式控制系统结构的实现及相应的特点,论述了选定分布式结构的原因,然后详述了车门分布式系统的实现及相关技术。
2017-09-08 10:58:18
7 基于CAN总线的分布式船舶火灾自动监控系统
2017-09-25 13:27:48
14 基于 C8051F040 的嵌入式 PLC 芯片组 嵌入式 PLC 芯片组采用四层印制板设计,主要由 CPU,外部 RAM,看门狗和以及供掉电保护的电池组成。CPU 选用高性能的 C8051F040
2017-11-20 15:49:36
31 基于C8051F040单片机的CAN总线通信硬件部分 硬件部分电路结构如下: CAN收发模块原本采用的是ATA6660高速CAN收发芯片,电路连接如下: 设计电路为:当单片机发送数据时,D18闪烁
2017-11-24 05:11:01
1993 C8051F040中的CAN寄存器分成3类: CAN控制器协议寄存器,消息对象接口寄存器,消息处理器寄存器。对于控制CAN主要功能的最重要的3个寄存器可以像单独的特殊功能寄存器( SFRs)一样采用
2018-12-27 16:55:52
2828 
C8051F04x 系列器件是完全集成的混合信号片上系统型 MCU,具有 64 个数字 I/O 引脚(C8051F040/2/4/6)或 32 个数字 I/O 引脚(C8051F041/3/5/7),片内集成了一个 CAN2.0B 控制器。下面列出了一些主要特性。
2019-01-16 08:00:00
15 电子发烧友网为你提供CP2102与C8051F040的USB-CAN转换器设计资料下载的电子资料下载,更有其他相关的电路图、源代码、课件教程、中文资料、英文资料、参考设计、用户指南、解决方案等资料,希望可以帮助到广大的电子工程师们。
2021-04-10 08:51:47
5 绍了基于cAN总线的分布式温度测控系统,利用cAN总线将各温度采集控制模块与上位计算机连接起来,使系统不仅具有基本的温度测控的功能,还可以进行集中监控,参数设置,数据管理,报表打印等操作。文中重点讨论了它的硬件构成及软件设计。
2021-04-19 15:41:29
33 基于C8051F040单片机的便携式心电监护仪的低功耗设计方法。
2021-06-24 17:01:30
17 基于多STM32和CAN总线的分布式电动护理床控制
2021-06-30 15:15:01
12 基于CAN总线的水下航行器分布式控制系统
2021-07-01 16:53:37
9 电子发烧友网站提供《基于ARM和CAN总线的分布式数据采集系统设计.pdf》资料免费下载
2023-10-13 11:30:15
0 电子发烧友网站提供《基于C8051F040的以太网-CAN转换电路设计.pdf》资料免费下载
2023-10-18 10:59:30
0 电子发烧友网站提供《基于CAN总线的远程数据分布式测控系统.pdf》资料免费下载
2023-10-23 08:31:22
0 电子发烧友网站提供《基于C8051F040的以太网-CAN转换电路设计.pdf》资料免费下载
2023-10-27 11:42:16
1 电子发烧友网站提供《基于UC3875和C8051F040单片机设计开发的智能充电器.pdf》资料免费下载
2023-11-06 10:34:58
4 电子发烧友网站提供《基于C8051F040的CAN总线与RS-232通信设计.pdf》资料免费下载
2023-11-08 10:13:29
0 摘要 :随着分布式电力系统的广泛应用,其通信系统的可靠性与稳定性受到了前所未有的挑战。CAN总线通信技术以其卓越的抗干扰性能和可靠性,在众多通信技术中脱颖而出,成为解决分布式电力系统通信问题的关键
2025-04-14 18:24:01
847
已全部加载完成
评论