0
  • 聊天消息
  • 系统消息
  • 评论与回复
登录后你可以
  • 下载海量资料
  • 学习在线课程
  • 观看技术视频
  • 写文章/发帖/加入社区
会员中心
创作中心

完善资料让更多小伙伴认识你,还能领取20积分哦,立即完善>

3天内不再提示

摄像头越多越安全?拆解智驾视觉冗余的真正逻辑

智驾最前沿 来源:智驾最前沿 作者:智驾最前沿 2026-09-11 11:25 次阅读
加入交流群
微信小助手二维码

扫码添加小助手

加入工程师交流群

本文首发于智驾最前沿微信公众号,现在的智驾车上,摄像头越来越多了!

为什么一辆车已经装了这么多摄像头,还要让几颗摄像头重复看同一个地方?

之所以会出现这个情况,是因为自动驾驶真正需要解决的,不只是能不能看见的问题,还包括当某个视角看不清、看不到,甚至失效时,系统还能不能获得足够的环境信息。

视觉冗余,就是让关键区域拥有不止一个视觉观测来源。

01

视觉冗余,冗余的到底是什么?

一提到视觉冗余,很多人第一反就是增加摄像头数量。

但数量只是结果,真正重要的是不同摄像头之间有没有形成合理的重叠覆盖和能力互补。

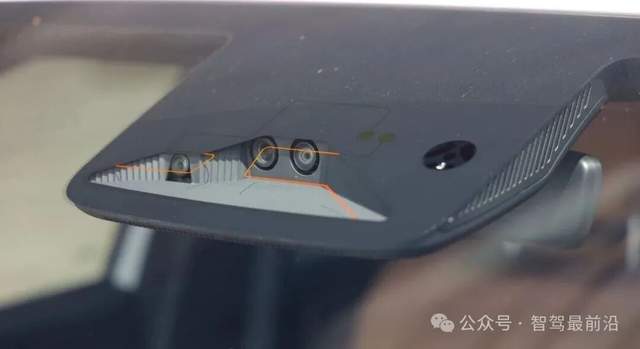
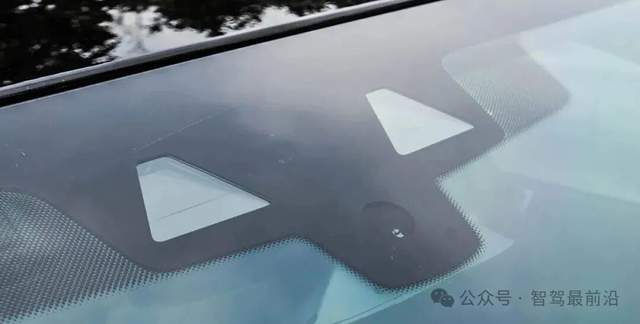
譬如车辆前方可以采用不同视场角的摄像头。

视场较窄的摄像头更适合观察远距离区域,广角摄像头则能够覆盖更大的范围,侧向摄像头负责补充车辆两侧和近距离区域。

这些摄像头拍摄的场景并不需要完全重复,而是可以让部分关键区域存在视场重叠。

这样,同一个目标就有可能从不同位置、不同角度进入多个摄像头的视野,也可以降低系统对单一视角的依赖。
wKgZPGqjdLmAQP1LAABAA0ucFkg487.jpg

图片源自:网络

例如车辆右转时,一名行人可能同时出现在前视和右侧摄像头的视野中。

两个视角并不是说系统只是简单地识别两遍或者在两个视角中选择,而是通过这两个视角提供互补的图像信息和空间约束,为目标检测、定位以及运动判断提供更多依据。

因此,视觉冗余并不是单纯让一个目标被重复采集,而是让关键区域拥有多个视觉观测来源。

这也是多摄像头和视觉冗余的区别。

多摄像头可以通过扩大感知覆盖范围实现,而视觉冗余更强调关键区域的重叠观测,以及部分视觉信息失效后仍保留其他观测来源。

02

为什么一颗摄像头很难独立承担所有视觉感知?

摄像头能够提供颜色、纹理、道路标线、交通标志以及目标外观等丰富的视觉信息,但其成像质量极易受到光照、天气及遮挡物等实际环境因素的影响。

逆光可能造成局部过曝,夜间会降低有效视觉信息,雨水和污渍可能影响成像,前方的大型车辆还可能直接遮挡小目标。

对于远距离行人、锥桶等目标来说,即使没有被遮挡,它们在图像中的有效像素也可能非常有限。

此外,摄像头获取的是二维图像信息,而车辆需要进一步从图像、时序变化、多视角以及其他传感器信息中估计目标的空间位置和运动状态。

增加不同位置的摄像头,可以提供更多观察角度和空间约束。

所以,视觉冗余解决的不只是看得更广,还降低了单一视角带来的不确定性。

这里的冗余可以理解成两个层面。

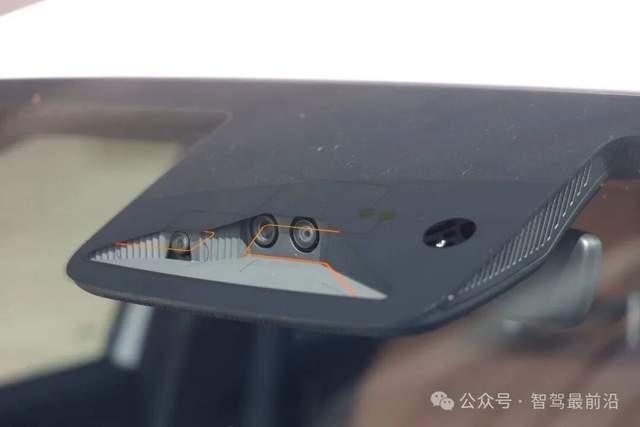
一个是信息层面的冗余。不同摄像头从不同方向观察环境,可以提供互补的信息,让系统不必完全依赖某一个视角。

另一个是故障层面的冗余。当某一路摄像头受到遮挡、污染或者局部故障影响时,如果其他视觉通道也覆盖相关区域,系统仍可能保留部分有效观测。
wKgZO2qjdLmAJqo2AAA6Q7AULn8874.jpg

图片源自:网络

但这也不是说一颗摄像头坏了,另一颗就一定能够接管。

如果两颗摄像头同时受到相同的雨水、污渍或者强光影响,或者目标根本没有进入另一颗摄像头的有效视场,那么增加摄像头也不一定能够形成有效冗余。

因此,真正的冗余不仅要看有没有第二颗摄像头,还要看不同视觉路径之间是否具有足够的独立性。

03

为什么摄像头不能无限增加?

如果摄像头越多越安全,那么提升智驾安全最简单的方案就是不断增加摄像头数量。

但实际情况并非如此。

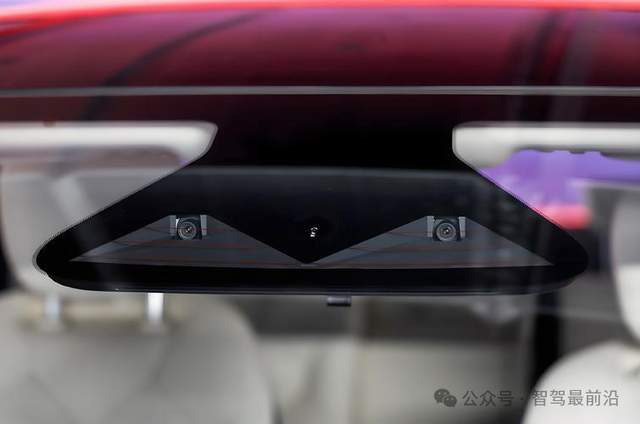
每增加一路摄像头,就意味着需要处理更多图像数据,同时会增加数据传输和计算压力。

尤其是高分辨率摄像头带来的数据量会非常明显。

与此同时,多路摄像头还需要进行时间同步和外参标定,系统需要知道每一路图像来自什么位置、对应什么时间,以及不同摄像头之间的空间关系。
wKgZPGqjdLqAA474AABKhNTX3Gc233.jpg

图片源自:网络

更重要的是,不同摄像头的能力并不完全相同。

视场较窄的摄像头可以把更多像素集中到远距离区域,但覆盖范围有限;广角摄像头能够覆盖更大的区域,却不一定适合远距离小目标。

因此,实际的感知架构并不是简单复制相同摄像头,而是根据不同区域和任务进行组合。

在这里,真正值得讨论的并不是车上应该装几颗摄像头,而是哪些区域需要冗余,以及冗余做到什么程度才值得付出额外的算力、带宽、功耗和硬件成本。

冗余设计追求的是合理的覆盖和容错,而不是无限增加传感器数量。

04

两颗摄像头

也不一定是真正的冗余

还有一个容易被忽略的问题,就是同源风险。

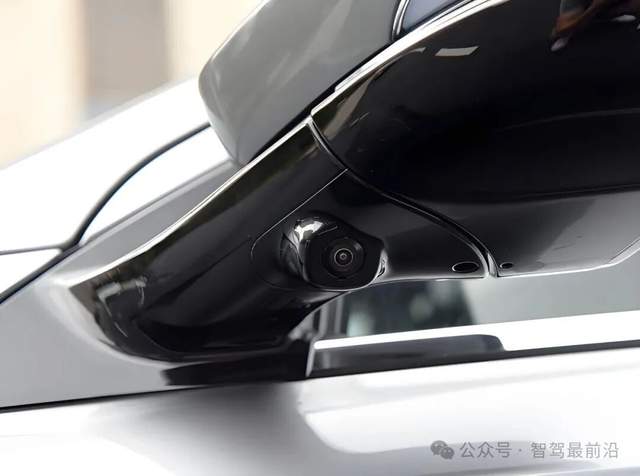
假设两颗摄像头都安装在挡风玻璃后方。如果玻璃表面形成水膜或者附着大量污渍,两颗摄像头可能同时受到影响。

再比如,两颗摄像头虽然物理上是两个独立传感器,但如果它们依赖同一个关键计算模块、供电链路或者数据处理环节,那么这个共同节点发生故障时,两路视觉也可能同时受到影响。

所以,冗余并不只是数量上的两个,还要考虑不同感知路径之间的独立性。

对于冗余信号,也需要关注相关故障以及故障检测能力,而不是默认两路数据天然独立。
wKgZO2qjdLqAdFTaAABdILRR_qA984.jpg

图片源自:网络

这也是为什么真正的视觉冗余会涉及传感器位置、视场、硬件链路、计算资源以及软件故障处理,而不仅仅是增加几颗摄像头。

蔚来目前公开的Aquila感知系统就是一个比较典型的行业案例。

蔚来官方将其描述为具有360°视觉冗余,公开配置包括7颗8MP高分辨率摄像头、4颗3MP环视摄像头,以及激光雷达、毫米波雷达、超声波传感器等感知单元。

需要说明的是,这里只是蔚来对视觉冗余的架构设计思路,并不意味着所有车型在任何情况下都采用完全相同的传感器配置,实际车辆配置仍以具体车型为准。

05

端到端之后

视觉冗余为什么仍然重要?

端到端智驾改变了感知、预测和决策之间的信息处理方式,但没有改变传感器本身的物理限制。

模型可以直接处理多路摄像头数据,也可以从连续图像中学习目标的运动规律,但如果某个区域因为遮挡、污渍或者摄像头故障而缺少有效观测,模型并不能凭空获得真实世界的信息。

因此,端到端时代,视觉冗余依然重要。

同时也要区分视觉冗余和多传感器互补。

前视摄像头和侧视摄像头对同一区域形成一定程度的重叠,属于视觉系统内部的冗余与互补;

摄像头与激光雷达、毫米波雷达则更多是利用不同感知原理提供互补信息。

后者当然也可以参与整体感知系统的冗余设计,但不能简单等同于视觉冗余。

所以,视觉冗余真正追求的并不是摄像头越多越安全,而是让关键区域存在合理的重叠观测,并尽量降低单一视觉路径对整个感知结果的影响。

对于自动驾驶来说,可靠的视觉感知不只是正常情况下看得见,还要考虑当一个视角看不见时,系统是否仍有其他观测来源可以利用。

审核编辑 黄宇

声明:本文内容及配图由入驻作者撰写或者入驻合作网站授权转载。文章观点仅代表作者本人,不代表电子发烧友网立场。文章及其配图仅供工程师学习之用,如有内容侵权或者其他违规问题,请联系本站处理。 举报投诉
  • 摄像头
    +关注

    关注

    61

    文章

    5191

    浏览量

    105011
  • 自动驾驶
    +关注

    关注

    798

    文章

    15320

    浏览量

    185033
收藏 人收藏
加入交流群
微信小助手二维码

扫码添加小助手

加入工程师交流群

    评论

    相关推荐
    热点推荐

    Rockchip 平台 USB/UVC 摄像头调试指南 —— 从零开始让 USB 摄像头在 Android 上跑起来
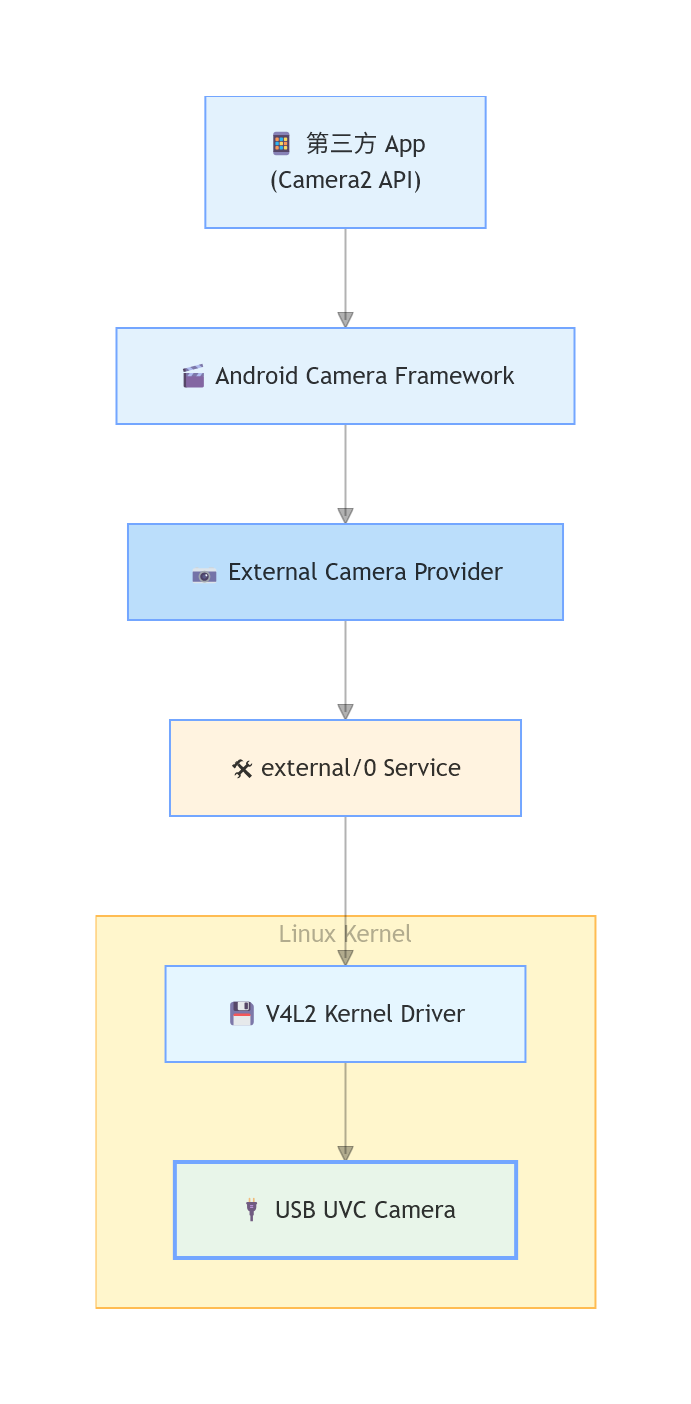
    天、拍照亭、AI 视觉等场景的首选。本文将基于 Google AOSP USB/UVC 官方指南,结合 Rockchip 平台(RK3576/RK3588 等)的实际开发经验,系统讲解 UVC 摄像头
    的头像 发表于 07-30 07:05 474次阅读
    Rockchip 平台 USB/UVC <b class='flag-5'>摄像头</b>调试指南 —— 从零开始让 USB <b class='flag-5'>摄像头</b>在 Android 上跑起来

    外置Windows Hello摄像头适配条件、识别距离与成像标准详解
    高清摄像头无法适配人脸解锁功能,必须严格遵循微软官方硬件规范的专用模组,才能正常触发Windows Hello认证。本文将详细拆解外置Windows Hello摄像头的硬件适配条件、标准识别距离、官方成像参数规范,帮助用户理清设
    的头像 发表于 07-18 09:56 728次阅读

    AI智能摄像头多场景感知:支持80+物体智能识别

    摄像头
    szxuanzhan
    发布于 :2026年06月24日 11:15:24

    汽车同轴供电安全摄像头电源管理IC——NCV92310深度解析

    汽车同轴供电安全摄像头电源管理IC——NCV92310深度解析 在汽车电子领域,摄像头系统对于实现高级驾驶辅助系统(ADAS)至关重要。而电源管理IC作为摄像头系统的核心组件,其性能直
    的头像 发表于 06-02 15:25 387次阅读

    视觉摄像头vs毫米波雷达:谁才是全屋智能的“终极眼睛”?

    当全屋智能从“被动响应”迈向“主动感知”,一个核心问题浮现:系统到底靠什么来“看见”我们?视觉摄像头凭借丰富的图像信息长期占据C位,但毫米波雷达的成熟正在打破这一格局。两者谁才是全屋智能的“终极眼睛
    的头像 发表于 04-09 13:55 500次阅读
    <b class='flag-5'>视觉</b><b class='flag-5'>摄像头</b>vs毫米波雷达:谁才是全屋智能的“终极眼睛”?

    摄像头可靠性EMC设计优化

    一前言摄像头作为现代电子设备的重要组成部分,已广泛应用于智能手机、安防监控、自动驾驶等领域。详细了解摄像头,不仅有助于我们更好地使用相关设备,也为后续探讨其应用场景和技术优化奠定了基础,并且能快速
    的头像 发表于 04-07 11:34 514次阅读
    <b class='flag-5'>摄像头</b>可靠性EMC设计优化

    高清数字摄像头视频卡顿?黑屏?

    现代汽车智能化与安全性升级的关键要素。二数字摄像头常见的异常在汽车行驶过程中,数字摄像头常见的闪屏、黑屏、视频卡顿等功能异常情况,会对驾驶安全构成严重威胁。目前市场
    的头像 发表于 02-24 11:31 622次阅读
    高清数字<b class='flag-5'>摄像头</b>视频卡顿?黑屏?

    自动驾驶汽车如何依靠摄像头判断距离?

    [首发于智最前沿微信公众号]车载摄像头在自动驾驶中,就像是“看见世界”的眼睛,其主要任务是把外界的光学信息转换成计算机能理解的像素数据,再通过一系列算法,从这些像素中提炼出“有什么物体、在什么位置
    的头像 发表于 02-20 18:39 7190次阅读
    自动驾驶汽车如何依靠<b class='flag-5'>摄像头</b>判断距离?

    ESP32-S3在初始化摄像头时检测到摄像头模组型号不被支持

    你现在遇到的核心问题是:ESP32-S3在初始化摄像头时检测到摄像头模组型号不被支持(错误码0x106(ESP_ERR_NOT_SUPPORTED)),导致摄像头探测失败并触发设备重启。这个错误
    发表于 02-11 06:38

    RK3588摄像头配置:搞懂CPhy与DPhy的区别,再也不踩坑!

    在嵌入式视觉开发中,MIPI Phy(物理层) 是摄像头与处理器之间的“数据高速公路”—— 它直接决定了摄像头的分辨率、帧率上限,以及硬件连接的稳定性。作为 Rockchip 旗舰级平台
    的头像 发表于 02-03 15:57 5880次阅读
    RK3588<b class='flag-5'>摄像头</b>配置:搞懂CPhy与DPhy的区别,再也不踩坑!

    车内安防 + 车外识别,车载 IPC 摄像头成为出行安全守护者
    在智能交通与汽车安全领域,智能车载IPC摄像头正以革新姿态重塑传统监控模式。作为融合视觉识别机器人技术的智能安防核心设备,其功能已突破单一车内安防范畴,形成覆盖车内外环境的立体化感知体系。一、车内安
    的头像 发表于 01-12 10:02 1211次阅读
    车内安防 + 车外识别,车载 IPC <b class='flag-5'>摄像头</b>成为出行<b class='flag-5'>安全</b>守护者

    电池模拟器为车载摄像头量产测试植入“精准电力标尺”

    车载摄像头是现代汽车的“视觉神经网络”,其应用已从简单的影像记录,全面演进为支撑智能驾驶、安全防护与智能交互的核心感知器官。在新能源车载摄像头的自动化生产线上,每个产品在出厂前都必须通
    的头像 发表于 12-19 13:46 818次阅读

    自动驾驶既然有双目摄像头了,为什么还要三目摄像头

    [首发于智最前沿微信公众号]在自动驾驶领域,纯视觉方案一直受到不少人的认可。双目摄像头由于模拟了人眼的工作方式,能够通过视差计算还原三维信息,在距离判断和空间感知上具有天然优势,因此被广泛应用于纯
    的头像 发表于 12-09 08:59 1790次阅读
    自动驾驶既然有双目<b class='flag-5'>摄像头</b>了,为什么还要三目<b class='flag-5'>摄像头</b>?

    车载双目摄像头如何“看见”世界?

    [首发于智最前沿微信公众号]想要让车辆知道前方有什么、距离多远、是否可以靠近,首先要做的是让其“看”清楚环境。在众多车载感知硬件中,与人类看到世界最类似的一个感知硬件便是车载双目摄像头了。 图片
    的头像 发表于 11-13 09:17 2287次阅读
    车载双目<b class='flag-5'>摄像头</b>如何“看见”世界?

    RK3576机器人核心:三屏异显+八路摄像头,重塑机器人交互与感知

    瑞芯微RK3576 AIoT处理器处理器凭借其卓越的多屏异显与8路摄像头接入能力,为机器人领域带来革新。米尔电子MYD-LR3576开发板实测数据显示,在高负载下CPU占用仅34%,完美实现多路视觉
    发表于 10-29 16:41