0
  • 聊天消息
  • 系统消息
  • 评论与回复
登录后你可以
  • 下载海量资料
  • 学习在线课程
  • 观看技术视频
  • 写文章/发帖/加入社区
会员中心
创作中心

完善资料让更多小伙伴认识你,还能领取20积分哦,立即完善>

3天内不再提示

将激光雷达和三目放进一套硬件,卓驭激目是怎么工作的?

智驾最前沿 来源:智驾最前沿 作者:智驾最前沿 2026-09-10 09:09 次阅读
加入交流群
微信小助手二维码

扫码添加小助手

加入工程师交流群

本文首发于智驾最前沿微信公众号,其实从2024年开始,卓驭就公开展示了激目1.0;2025年,激目2.0进一步亮相。

与常见的摄像头、激光雷达分别安装不同,激目2.0采用的是激光雷达+惯导三目视觉的一体化方案,并提出了前前融合的设计思路。

那么,这套硬件究竟由什么组成?激光和视觉又是怎样协同工作的?

01

激目里面到底有什么?

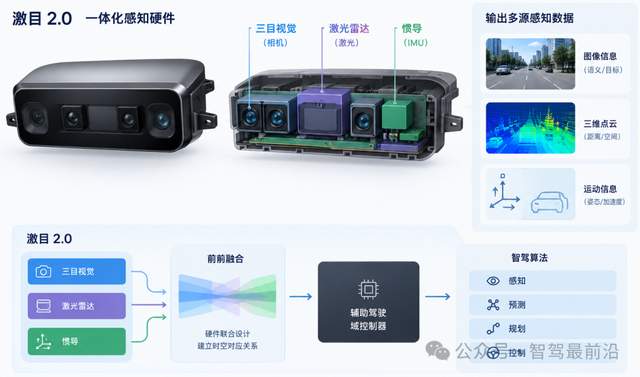
从技术架构来看,激目并不是单独的一颗激光雷达,而是一套将激光雷达、惯导和三目视觉集成在一起的感知硬件。

卓驭公开资料显示,激目1.0由惯导双目、长桥单目和激光雷达组成;激目2.0进一步升级为激光+惯导三目的一体化方案,并采用舱内安装方式。

这里的变化并不是简单增加摄像头数量,而是把视觉与激光雷达放进一个更加紧密的硬件体系中。
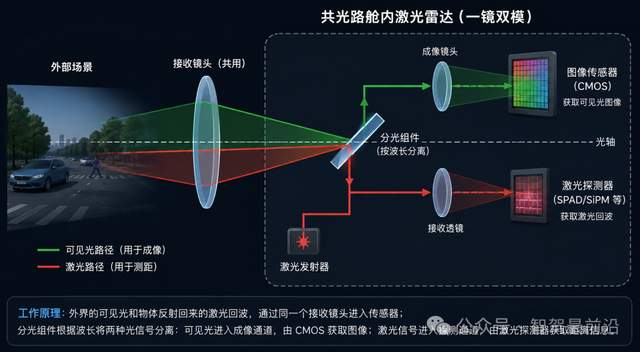
wKgZPGqiA02AVWHZAABtFGyMPzQ026.jpg

图片源自:智驾最前沿制作

三目视觉负责获取图像信息,可以提供颜色、纹理、轮廓以及交通参与者的视觉语义;

激光雷达则通过激光回波测量目标距离,形成三维点云,为系统提供空间几何信息。

惯性测量单元则获取车辆运动相关信息,为视觉和激光数据提供运动参考。

因此,激目一次采集的并不是一种数据,而是图像、三维几何以及车辆运动信息。

这也是理解激目的一个关键点。

它并不是单纯将一颗激光雷达塞进摄像头旁边,而是让原本由不同传感器获取的信息,在硬件层面就建立更加紧密的关系。

02

前前融合到底在融合什么?

传统的摄像头和激光雷达通常独立工作。摄像头输出图像,激光雷达输出点云,后续算法再把两种数据对应起来。

这种工作形式其实存在一个问题,那就是摄像头看到的是二维图像,而激光雷达得到的是三维空间中的点。

系统需要知道图像中的某个目标,对应点云中的哪些点,同时还要考虑两个传感器采集数据时的时间差,以及它们各自的坐标系。

这也是多传感器融合中标定和同步的重要原因。

卓驭针对激目采用了前前融合的设计。

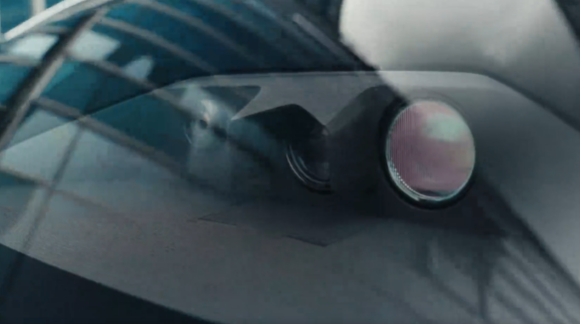
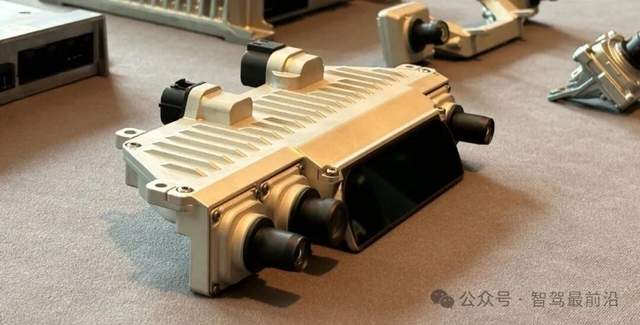
公开资料显示,这一设计属于舱内激光视觉前融合方案,从硬件层面对激光雷达和相机进行联合设计。
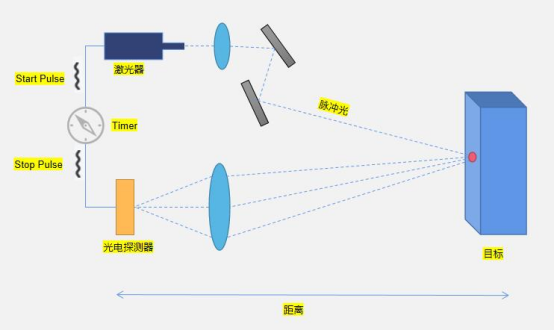
wKgZPGqiA06ANT-6AABxVzAkXAI266.jpg

图片源自:网络

这一设计可以让激光雷达原始回波信号和图像建立更加紧密的时空对应关系,并简化传统分立式传感器方案中的部分整车标定工作。

这里的前前融合也不能简单理解成所有数据都在激目内部完成融合。

更准确的理解,应该是其将激光和视觉的协同尽可能前移到感知链路的前端,同时在硬件层面对两类传感器进行联合设计。

这与两个独立传感器采集数据,最后再在算法层面进行匹配的思路有所不同。

不过,一体化设计也不是说从此不需要标定。

车辆装配误差、挡风玻璃、污染以及传感器长期使用后的状态变化,依然需要持续的标定和算法补偿。

它真正改变的是传感器之间的相对关系和系统集成方式,使部分原本需要在整车层面解决的问题能够在传感器设计阶段得到处理。

03

从激目到域控,数据怎么走?

理解完前面的硬件和融合关系,接下来再看激目是如何接入智驾系统的。

车辆行驶时,激目同时获取视觉图像、激光雷达数据和惯导信息。

与传统激光雷达直接完成大量点云处理后再输出结果不同,卓驭的激目2.0采用集中式计算架构,将辅助驾驶域控制器的计算能力用于处理激光雷达原始回波。

卓驭官方称,这种设计可以减少激光雷达自身的端侧计算需求,从而有利于缩小传感器的体积和重量。

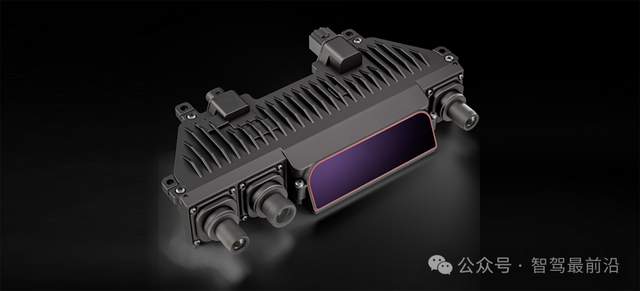
因此,激目并不是一个采集、融合、感知全部在内部完成的独立黑盒,其更像是智驾系统前端的一体化感知入口。

它负责把视觉和激光雷达的数据采集起来,并通过硬件和数据链路上的联合设计,让这些信息能够更高效地进入后端计算系统。
wKgZO2qiA06AO25MAAA2etbDr3Y740.jpg

图片源自:网络

域控制器再利用这些数据完成后续的环境感知和智驾算法处理。

激目2.0还有一个比较有意思的设计,那就是感知范围并不是完全固定的。

卓驭公开信息显示,激目2.0具备变焦感知能力。

在低速城区场景下扩大视场,以覆盖更大的区域;在高速场景下则收窄视场,同时提升探测距离和点云密度。

之所以会有这样的设计,是因为车辆低速行驶时,横向进入道路的目标更加值得关注,因此需要更大的覆盖范围;

高速行驶时,车辆运动速度更高,远距离目标的重要性增加,感知资源也需要更多地集中到前方。

所以,激目2.0除了改变传感器的组合方式,也在尝试根据车辆所处场景调整激光感知资源的分配。

从目前公开的技术路线来看,卓驭还将激目数据用于端到端(End-to-End,端到端)算法训练。

其公开资料提到,在跨构型训练中会使用激目等多模态数据,并利用其中的高精度几何信息对端到端算法进行约束。

这意味着,激目提供的三维信息并不一定只用于传统意义上的检测一个障碍物、测量一个距离,还可以作为模型学习道路和目标空间关系的数据来源。

04

小编观点

聊了这么多,激目的整个架构其实可以简单理解为用三目视觉获取环境的视觉语义,用激光雷达获取三维几何,用惯导提供运动参考,再通过前端的一体化设计和前前融合让这些信息更紧密地进入智驾计算体系。

因此,激目真正值得关注的地方,并不是里面有多少个传感器。

而是它试图把视觉和三维几何从采集阶段就组织到同一个感知架构中,再利用集中式计算把原始感知数据交给智驾系统处理。

审核编辑 黄宇

声明:本文内容及配图由入驻作者撰写或者入驻合作网站授权转载。文章观点仅代表作者本人,不代表电子发烧友网立场。文章及其配图仅供工程师学习之用,如有内容侵权或者其他违规问题,请联系本站处理。 举报投诉
  • 激光雷达
    +关注

    关注

    987

    文章

    4774

    浏览量

    199191
收藏 人收藏
加入交流群
微信小助手二维码

扫码添加小助手

加入工程师交流群

    评论

    相关推荐
    热点推荐

    鸿蒙智行共光路舱内激光雷达,为何要与摄像头共光路?

    其实传统摄像头和激光雷达本来就可以融合,为什么还要让它们共用一套光路?
    的头像 发表于 09-07 09:22 165次阅读
    鸿蒙智行共光路舱内<b class='flag-5'>激光雷达</b>,为何要与摄像头共光路?

    演示面阵激光雷达

    。这种光学装置通常由透镜和衍射光学元件组成。通过在VirtualLab Fusion中的可编程参数运行,构建了个具有多个光源阵列的面阵激光雷达系统,并从空间和空间频域两个方面分析了该系统的工作
    发表于 08-31 09:41

    [VirtualLab] 演示面阵激光雷达工作原理

    摘要 如今,激光雷达技术不仅应用于专业领域,而且应用于消费品领域。以面阵激光雷达为例,由于其快速、准确的维距离检测和测量能力,在智能设备中得到了广泛的应用。在这个例子中,我们演示了
    发表于 08-28 08:24

    纯固态激光雷达的技术原理与应用使用综述

    与空间扫描。凭借高集成、高可靠、零机械损耗的优势,该设备解决了传统激光雷达易损坏、适配性弱、结构复杂的痛点,现已成为智能驾驶、智能机器人、智慧安防、低空探测等领域的核心智能感知硬件。 纯固态激光雷达核心采用飞行
    的头像 发表于 08-03 17:42 635次阅读
    纯固态<b class='flag-5'>激光雷达</b>的技术原理与应用使用综述

    嘉准AGV移动定位传感器:激光雷达长距离测距精准定位不偏移

    。嘉准FC-JGLD1激光雷达与FCWY长距离激光传感器,270°广角扫描建图,最长150米精准测距,移动过程稳定识别地标、实时测距纠偏,行走定位精准不偏移。 、AGV定位的“四大痛点” AGV小车
    发表于 07-30 16:13

    万线激光雷达是依托什么技术实现的?

    激光雷达线束卷到了2160线,并让激光雷达实现了图像级能力,看到其表现,真的感觉激光雷达视觉时代或将到来,那想实现激光雷达这么高线束的正常
    的头像 发表于 04-28 09:06 1042次阅读
    万线<b class='flag-5'>激光雷达</b>是依托什么技术实现的?

    固态激光雷达参数以及避障视频

    本帖最后由 jf_63660781 于 2026-3-27 14:23 编辑 1 产品概述 G90A-60传感器是款线阵固态激光雷达。本产品基于角测距原理,并配以相关光学、电学
    发表于 03-27 14:14

    禾赛科技位列全球激光雷达行业专利第

    Landscape Analysis 2025)。KnowMade 指出,禾赛在激光雷达领域的专利数量位居激光雷达行业全球第,专利综合强度激光雷达行业全球第
    的头像 发表于 01-27 14:28 866次阅读
    禾赛科技位列全球<b class='flag-5'>激光雷达</b>行业专利第<b class='flag-5'>一</b>

    如何为自动驾驶汽车选择款合适的激光雷达

    物体离传感器多远。把很多这样的测距结果按角度组织起来,就能得到维的“点云”,用来表示周围物体的形状和位置。激光雷达的主要作用就是让车知道周围有哪些东西、在什么位置、大概是什么大小。   它是怎么
    的头像 发表于 12-14 09:58 3044次阅读
    如何为自动驾驶汽车选择<b class='flag-5'>一</b>款合适的<b class='flag-5'>激光雷达</b>?

    华为Limera,激光+视觉融合的新尝试

    电子发烧友网综合报道 激光雷达和视觉融合的传感器,近年来似乎成为了个趋势。这种融合的趋势有几种方向,摄像头和激光雷达集成在
    的头像 发表于 11-21 08:50 5942次阅读
    华为Limera,<b class='flag-5'>激光</b>+视觉融合的新尝试

    禾赛科技与理想汽车续签激光雷达合作

    今日,全球激光雷达领先企业禾赛科技(NASDAQ: HSAI;HKEX: 2525)正式宣布获得理想汽车全新代辅助驾驶平台全系车型激光雷达定点,包括 L 系列、 i 系列和 MEGA。禾赛科技也
    的头像 发表于 11-13 10:21 2383次阅读

    智能驾驶的“感官系统”:超声波雷达、毫米波雷达激光雷达的协同之道

    一套复杂的传感器系统——其中,超声波雷达、毫米波雷达激光雷达构成了智能驾驶的“感官重奏”,各司其职、协同
    的头像 发表于 11-04 17:43 2411次阅读
    智能驾驶的“感官系统”:超声波<b class='flag-5'>雷达</b>、毫米波<b class='flag-5'>雷达</b>与<b class='flag-5'>激光雷达</b>的协同之道

    激光雷达为什么会出现串扰的问题?

    [首发于智驾最前沿微信公众号]自动驾驶技术自提出以来,激光雷达就是非常重要的感知硬件,即便到现如今很多技术方案开始倾向于纯视觉时,依旧有很多的车企坚定地选择激光雷达激光雷达常见的
    的头像 发表于 11-04 10:42 1462次阅读
    <b class='flag-5'>激光雷达</b>为什么会出现串扰的问题?

    华为,激光雷达! 车载激光雷达市场的“隐形冠军”

    达到93.4%!相比此前1-5月份的家份额91%进一步提高,激光雷达产业正形成“寡头”竞争格局。 值得关注的是,华为以 64.38 万颗的装机量稳居榜首,市场份额攀升至 41.1%,成为车载
    的头像 发表于 10-23 18:57 4769次阅读
    华为,<b class='flag-5'>激光雷达</b>第<b class='flag-5'>一</b>! 车载<b class='flag-5'>激光雷达</b>市场的“隐形冠军”

    自动驾驶里的激光雷达有何作用?

    判断周围物体的空间位置与几何形状。假期闲叙,就和大家简单聊聊激光雷达激光雷达到底是什么 激光雷达通常由激光发射器、接收器(光电探测器)、光学扫描或发散系统、时间/频率测量电路和点云
    的头像 发表于 10-10 07:15 1919次阅读
    自动驾驶里的<b class='flag-5'>激光雷达</b>有何作用?