


 如何使用XILINX方案提高马达控制驱动性能


声明:本文内容及配图由入驻作者撰写或者入驻合作网站授权转载。文章观点仅代表作者本人,不代表电子发烧友网立场。文章及其配图仅供工程师学习之用,如有内容侵权或者其他违规问题,请联系本站处理。
举报投诉
-
驱动
+关注
关注
12文章
2100浏览量
90537 -
Xilinx
+关注
关注
73文章
2212浏览量
134510 -
马达控制
+关注
关注
6文章
87浏览量
67968
发布评论请先 登录
相关推荐
热点推荐
无感FOC扫地机器人马达驱动板:硬件方案与算法实现
突变自适应等关键技术痛点,提供兼顾成本与性能的全流程实现方案,为扫地机马达驱动板的设计与量产提供技术支撑。
扫地机无刷马达驱动板功率拓扑及控制技
针对家用扫地机器人无刷化升级需求,本文聚焦无刷直流马达(BLDC)/ 永磁同步马达(PMSM)驱动核心,系统性剖析驱动板功率拓扑架构、换相控制
家用扫地机器人马达驱动板电路架构与驱动原理
视觉 + 激光雷达款扫地机硬件方案为研究对象,系统性剖析扫地机马达驱动板整体硬件架构、电源层级拓扑、各支路驱动电路结构,深入解析直流有刷马达
【技术帖】适配端侧AI ! VCM马达驱动全景方案揭秘:开环→闭环→光学防抖
音圈马达(VoiceCoilMotor,VCM)作为现代光学系统的核心驱动元件,其性能直接决定了自动对焦(AF)和光学防抖(OIS)的精度与速度。不同类型的VCM马达需搭配特定
高精度云台马达驱动控制板电路原理及关键技术解析
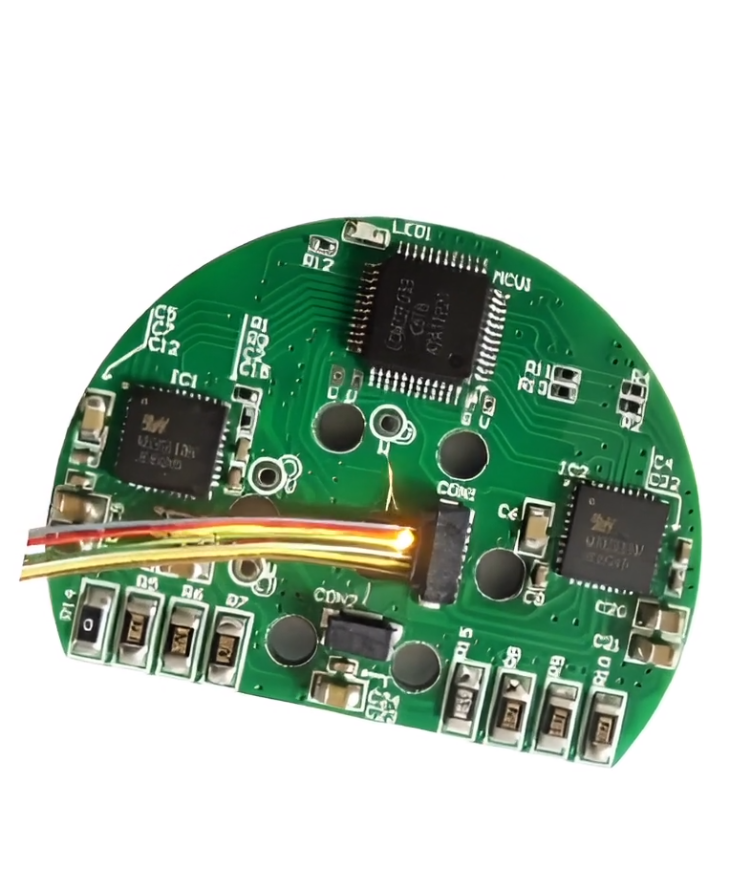
高精度云台马达驱动控制板的核心目标是实现马达的微步距调速、精准定位与动态稳定控制,其电路架构采用 “感知 -
基于 H 桥驱动的扫地机马达控制电路原理设计
H 桥驱动电路作为直流有刷马达(BDC)的核心控制单元,凭借 “调速精准、换向灵活、保护全面” 的特性,成为扫地机边刷、滚刷马达的标准驱动
低功耗高集成扫地机器人多马达协同驱动硬件方案设计
针对扫地机器人对动力系统 “紧凑布局、长效续航、精准协同” 的核心诉求,本文提出一种集成行走轮、主刷、边刷、吸尘风机四类马达的低功耗高集成协同无刷驱动硬件方案板。该方案采用 “单 MC
低转矩脉动的吸尘器马达驱动板控制策略与 PCB 布局方案
低转矩脉动吸尘器马达驱动板方案,通过 “控制策略精细化 + PCB 布局低干扰化” 的协同设计,有效解决了换相畸变、谐波干扰、寄生参数导致的转矩波动问题。测试结果表明,该
无驱动板条件下步进电机控制实现及性能对比
。该方案无需外购驱动芯片/模块,降低系统成本与集成复杂度,适用于小型化、定制化运动控制场景。本文从无驱动板控制的硬件实现架构、软件算法设计、
基于 FOC 的无刷马达驱动板:电流调控、换向逻辑与驱动性能-艾毕胜电子
磁场定向控制(FOC)凭借力矩线性度高、低速平稳性优、动态响应快的核心优势,已成为中高端无刷直流电机(BLDC)与永磁同步电机(PMSM)驱动的主流技术方案。基于 FOC 的无刷马达
基于MCU的智能风扇马达驱动板系统设计
、智能控制及安全保护等功能,实现无刷直流电机(BLDC)的精准驱动与智能化运行。相较于传统风扇驱动方案,基于MCU的驱动板系统具备可编程性强
吸尘器高速无刷马达驱动板设计与控制策略研究-
吸尘器的吸力、噪音、能耗及使用寿命。本文围绕吸尘器高速无刷马达驱动板的核心硬件架构、关键设计要点及优化控制策略展开研究,结合工程实践提出适配高速场景的解决方案,为相关产品开发提供技术参
基于载波优化的云台马达驱动板控制策略
云台马达驱动板的控制性能直接决定云台的定位精度、运行平滑性与续航能力。针对传统控制策略中载波参数固定、调制模式单一导致的 “低速抖动、高速发热、噪声超标” 等问题,本文提出一种基于载波
高精度云台马达驱动板总体设计手册-艾毕胜
目标、总体架构、硬件方案、软件控制策略、性能指标及工程实现要点,为驱动板开发、评审、测试与量产提供统一技术依据。
芯圣HC20MD6208双向马达驱动芯片上市!
芯圣电子重磅推出HC20MD6208双向马达驱动芯片,HC20MD6208是控制和驱动双向马达,输入端兼TTL/CMOS电平,具有良好的抗干



评论