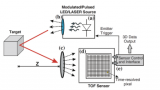
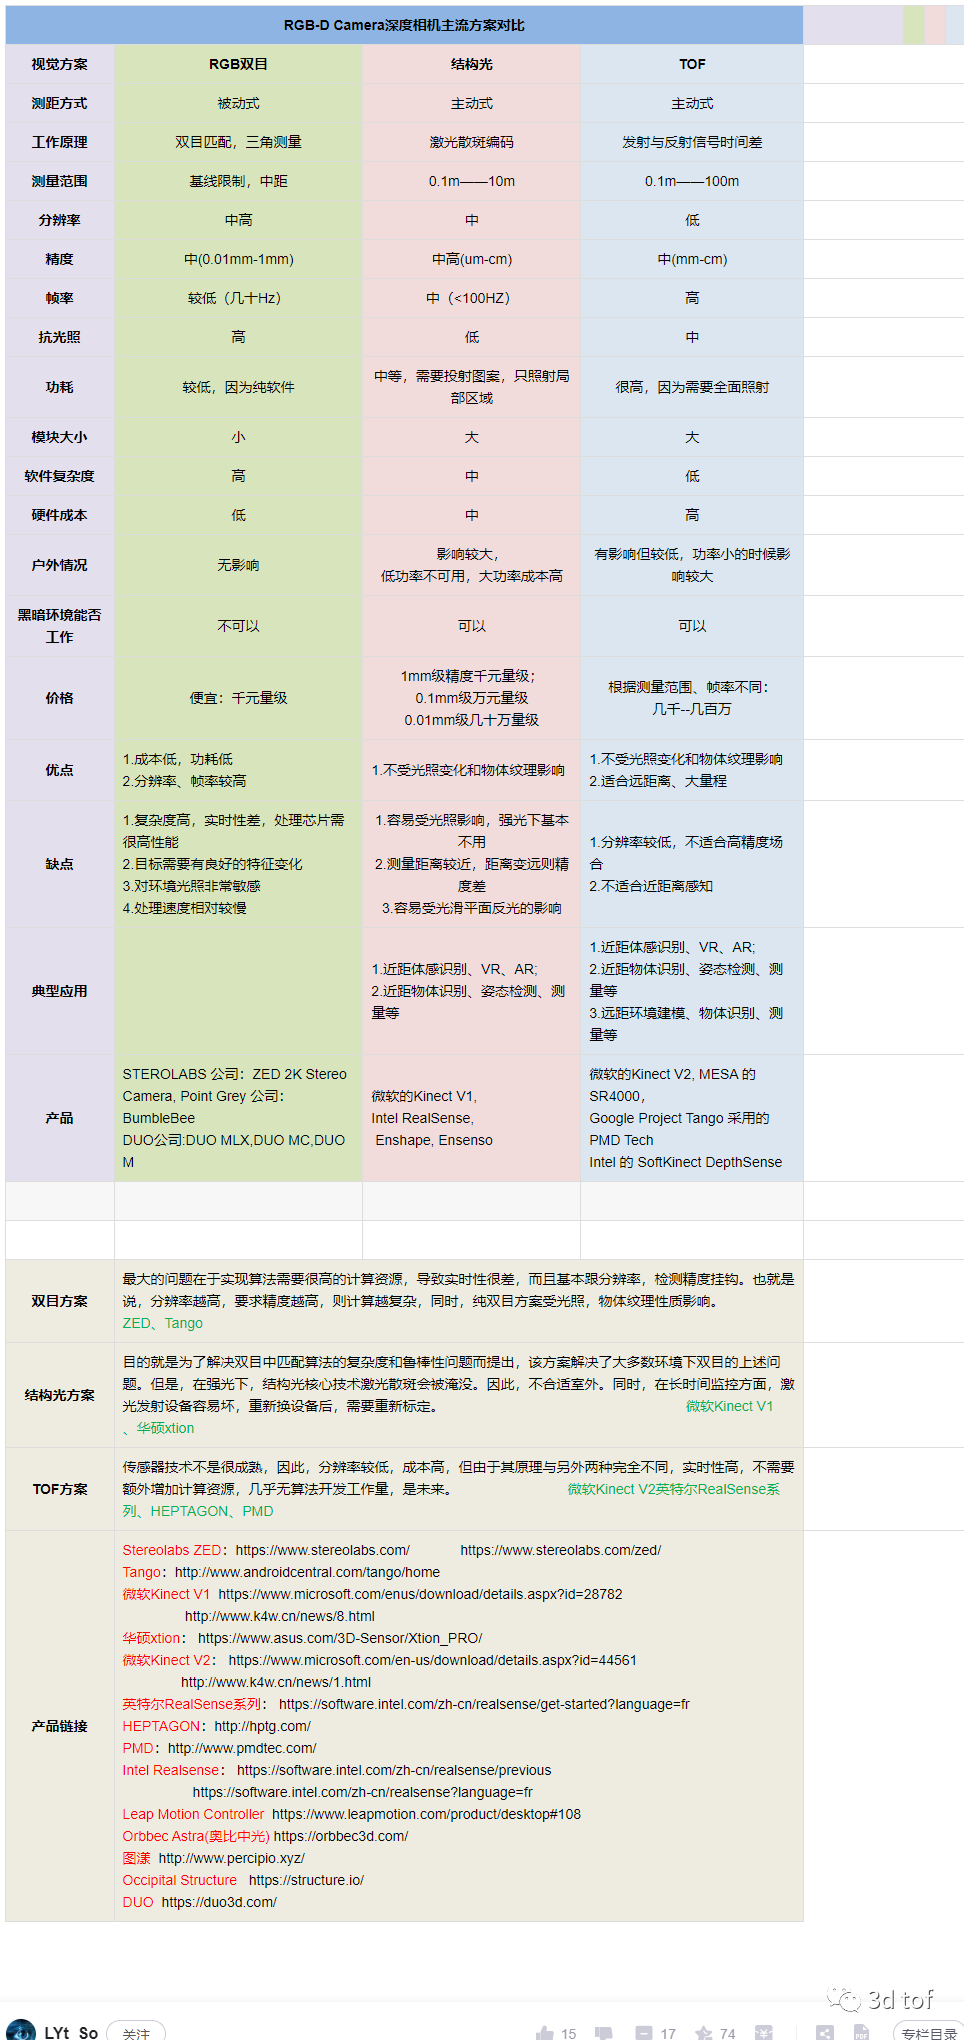
类似于ToF相机、光场相机这类相机,可以归类为单相机3D成像范围,它们体积小,实时性好,适合Eye-in-Hand系统执行3D测量、定位和实时引导。
2023-12-05 12:24:50 2325
本文提出了一种用于具有双目视觉的自主机器人的三维语义场景感知的端到端流程。该流程包括实例分割、特征匹配和点集配准。首先,利用RGB图像进行单视图三维语义场景分割,将2D数据集中的常见对象类封装为物体实例的点云。
2024-02-21 15:55:381596 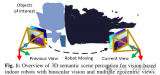
的RGB-D物体识别及场景理解 报 告 人:黄凯奇 中科院自动化所 报告摘要:物体识别与场景理解一直是计算机视觉的重要研究内容。近十年来,基于RGB图片的2D语义理解一直占据最主流的研究方向。由于
2017-03-22 17:16:00
7大主流单片机优缺点对比分析哪个好?
2021-11-02 08:27:01
我从英特尔 - RealSense-D400系列 - 数据表.pdf第94页的图纸中推测,深度传感器的中心距摄像机右侧(USB侧)37.5毫米:根据经验,我推断深度图焦点X在相机的脸后面约32mm
2018-12-05 10:52:34
`RGB接口静电放电防护方案描述:RGB 接口就是分三原色输入的视频接口,称为色光三原色,分别为红、绿、蓝,使用加色法,直接通到我们的人眼,比如屏幕显示。其数值为 R:0--255G、0--255
2017-04-21 14:40:57
DL:主流深度学习框架多个方向PK比较
2018-12-26 11:10:18
主流CAN收发器性能对比分析哪个最好?
2021-05-20 06:14:37
主流的三种RF方案及其优缺点对比分析RF IC的主要性能是什么?
2021-05-25 06:34:17
Viewer的版本是v.2.16.0。相机D435无法正常工作。“rs2_create_device中的未知(info_list:0000014D8863C480,索引:0):无法初始化扩展控件
2018-10-30 11:30:35
相机包带加厚肩带 摄影包相机包电脑包减压弹力单肩带 背带金属扣
2023-03-28 13:03:52
Semiconductor)芯片的相机。它具有高的图像稳定性、高传输能力和高抗干扰能力等特点。2、方案概述Ameya360 工业机器视觉相机主要由控制模块(Control Block)、相机模块(Camera Block
2018-04-08 17:10:23
DS90UB925外接10-bit RAW视频流camera时,camera IC的D0-D9如何对应连线到DS90UB925的RGB pin脚?
2025-01-01 06:16:49
您好,我是一个学生,我在Unity的应用程序中使用SR300相机(面部跟踪)。我买了一台D435来取代我的旧相机,但这款新相机没有“面部跟踪”。所以我尝试在我的系统中放入新的相机,或者向旧的sdk
2018-12-05 10:51:17
目前我们想做一个产品,把USB的相机(相机需求单独驱动)的数据在相机模块端转成以太网数据,通过以太网cable连接到电脑上,有几个问题想请教:用哪颗芯片软件端是否有成熟方案是否支持Win,Linux,嵌入式等多平台速率多少?USB2.0还是能到3.0小白问题,先感谢大牛回答!
2022-09-29 08:16:09
模型在HiSpark AI Camera上的性能表现,并与当下流行的几种方案对比 4、实现基于HiSpark AI Camera的ADAS项目,并满足以下功能:4.1、司机疲劳驾驶检测4.2、自动休眠
2020-09-25 10:12:07
开发环境:
RT-Thread Studio:v2.2.7
开发板:RA8D1 Vision Board开发板
MCU:R7FA8D1BHEC337AS02
1 硬件连接
Camera
2024-04-27 08:50:36
通信技术发展的日新月异,对深度覆盖的要求越来越高.什么是TD-LTE深度覆盖解决方案?这些方案有什么优势?
2019-08-14 07:35:24
你好在我的应用中,我想跟踪直径在2-5毫米,相机距离最大0.8米的小球的位置。相机是否适合用于此目的,还是有更好的替代方案来解决我的问题?相机噪音有多大问题?我读到了,那是400系列的问题。这种
2018-10-23 10:38:38
如何切实的保护开发的产品呢?当前主流方案有哪些?
2017-04-18 16:25:15
Python在国内逐渐崛起和被追捧的原因?用Python可以做什么?几款主流的Python开发板对比分析哪个好?
2021-10-26 07:06:46
大家好,我想弄清楚哪个相机(realsense D415或realsense D435)在阳光下具有最佳性能,可在2到5米范围内进行深度感知和物体识别。我已经阅读了规格,但似乎intel D
2018-11-20 11:34:48
。MV-D1024E是基于CMOS的高帧频系列相机,具有CAMERA-LINK接口。CAMERA-LINK是一种丁业应用的高速数据连接协议,可为CCD或CMOS等数字式相机与图像采集系统间提供简单、灵活的通信接口。
2019-10-31 07:02:32
我从realsense查看器中获取d435深度相机的数据,当我保存深度图像的快照时,我在规格中得到8位(1-256)灰度图像,据说相机给出了16位深度图片。你知道我怎么能得到16位图像?以上
2018-11-27 14:11:37
基于RGB-D相机与机械臂的三维重建无序抓取系统有哪些关键技术?如何去开发一款基于RGB-D相机与机械臂的三维重建无序抓取系统?基于RGB-D相机与机械臂的三维重建无序抓取系统是由哪些部分组成的?
2021-09-08 06:12:06
嗨,我买了一台D435相机。我想要校准D435相机与其他设备的相对位置,所以我需要测量D435的RGB相机和深度相机之间的相对位置以便进一步完成工作。所以我想问这是否确实得到了一个确切的参数或方法
2018-11-27 14:16:59
你好,我正在使用librealsense 2.16.0.221和D430相机型号。我想知道,从我的应用程序来看,相机是否已经在使用中(例如,在RealSense Viewer内或其他应用程序中打开
2018-11-09 11:33:42
这里有人有通过WiFi访问D415(或其他RealSense相机)的经验吗?在我必须使用2个或更多深度相机一起工作的场景中,UpBoard是唯一(或者最佳......)方式吗?感谢您的任何想法,评论
2018-11-09 11:30:33
`数字对讲机主流方案`
2015-11-24 11:16:09
有没有办法为D435创建深度pointcloud的边界框?我正在使用ROS相机。以上来自于谷歌翻译以下为原文Is there a way to create a bounding box
2018-11-20 11:27:16
如题,找全景360度工业相机方案商,电路开放的方案公司。不要PCBA模组
2016-10-21 10:18:01
请问现在CNC机床伺服电机主流的中高级控制芯片是那颗料?谢谢!
2020-05-07 09:42:37
目前,比较高端的车在主机主流芯片
2017-06-03 15:22:37
你好,我正在使用英特尔实感D435,当我拍照时,我总是在图像的边框上出现错误的信号,就像我附加到你这个案例的图像一样,在我用蓝色环绕的部分。相机认为这些部件非常深,产生的点云非常糟糕,我总是需要手动
2018-10-16 14:57:57
嗨,我需要一台可以获得未压缩/未处理RGB / IR流的相机。通过未经处理,我不是指原始拜耳,而是至少一个原始RGB流,其中自动图像调整功能被禁用。(例如,自动快门,自动白平衡,自动增益,自动曝光
2018-10-29 14:25:11
D130S型3D相机采用主动式深度感知技术,它采用激光光源和MEMS微振镜模组作为投影模组,将可编码的条形结构光投射于物体之上,并由成像设备采集并传输给计算单元,生成点云图像。即其原理为通过在成像
2022-01-29 13:40:52
700mm-2000mm工作距离内可快速精准实现物体的三维点云重建,且该相机内部集成计算单元,配合千兆网线,可同时输出点云图、RGB、深度图、灰度图四种数据流。亚毫米级深度精度(0.
2022-03-21 16:16:04
700mm-2000mm工作距离内可快速精准实现物体的三维点云重建,且该相机内部集成计算单元,配合千兆网线,可同时输出点云图、RGB、深度图、灰度图四种数据流。亚毫米级深度精度(0.
2022-06-15 14:44:13
洛微科技D3C-RGBD-融合款3D工业相机体积测量AGV避障产品简介产品具备毫米级测量精度,支持点云和RGB对齐,可实现RGB图像与TOF图像微秒级同步输出,支持高速拍摄,不受环境光干扰,实现高
2024-08-22 15:40:19
CS30是一款RGBD深度相机,该相机搭载了分辨率640*480的ToF图像传感器和分辨率1920*1080的彩色图像传感器,利用ToF技术获取物体和空间的三维信息,具备远距离、低功耗等优良性能,为
2024-12-23 16:23:21
主流数码相机
2009-12-19 09:48:52587 引 言
高速数据采集系统可对相机采集得到的实时图像进行传输、实时处理,同时实现视频采集卡和计算机之间的通信。系统连接相机的接口用的是Camera Link接口,通过Camera L
2010-07-28 16:10:3111472 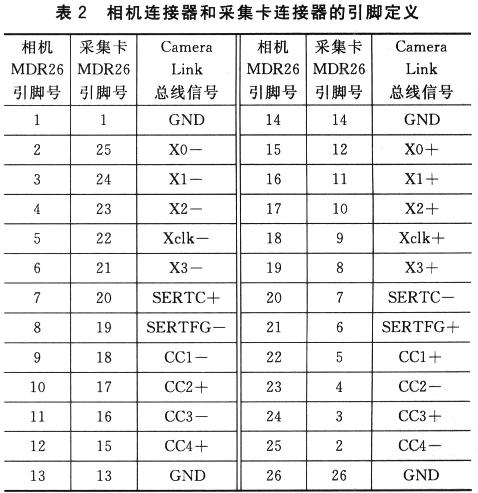
Delphi教程调整图片的RGB对比度,很好的Delphi的学习资料。
2016-03-16 14:55:34 4
Hi3516D 专业型HD IP Camera SoC产品简介
2017-02-07 18:11:350 当前随着3D相机在智能机器人领域的广泛运用,越来越多的学者投入到了基于3D相机深度图像的室内三维平面分割研究当中。文运用了一种快速而且比较稳定的方法去检测复杂的平面,其中深度图像是运用Kinect
2017-11-16 10:10:124 针对传统的颜色一深度(RGB-D)图像物体识别的方法所存在的图像特征学习不全面、特征编码鲁棒性不够等问题,提出了基于核描述子局部约束线性编码( KD-LLC)的RGB-D图像物体识别方法。首先,在
2017-12-07 10:22:311 本届WRC,MYNTAI小觅智能首次以视觉识别技术软硬件解决方案提供商的身份参展,会上同时展出了小觅双目摄像头标准版(MYNT EYE Standard)和小觅双目摄像头深度版beta两款深度相机(以下简称S版和D版)。
2018-08-29 15:51:287663 2. RGB-D是一种特殊的相机,它不仅能捕捉深度信息(D)还能捕捉图像颜色(RGB)。而且它还能捕捉到和2D相机一样的彩色图像。大多数RGB-D传感器是通过“结构光”或“飞行时间”进行工作。你可能
2018-08-31 09:59:269756 知微传感自主研发了高精度的3D深度相机——Argus系列以及面向MEMS固态激光雷达的扫描模组,此次将在展会上逐一呈现。
2019-01-09 09:18:535180 3D相机的不同之处在于,它可以测量普通数码相机无法测量的深度数据。所谓深度数据,就是像素到相机的距离。所以3D相机可以获取四个值,分别是RGB值和深度信息,即RGB-D。
2020-09-24 12:40:1620629 RGB-D图像其实是两幅图像。
2020-11-01 11:46:4919822 上一期小编给大家介绍了TOF 与双目结构光的对比,那在深度相机的应用方案种还有结构光的摄像方案。今天小编就跟大家来聊一聊结构光,顺便也捋一捋这三者的对比。 结构光 结构光技术就是使用提前设计好的具有
2020-11-19 14:37:194141 RGB-D图像显著性检测是指在传统的2D图像中附加深度信息从而提取显著对象,但是现有的显著性检测模型,大多数只关注显著物体本身,却忽略了背景信息。因此,提岀了一个新颖的昰著性检测模型,将深度信息同时
2021-04-13 11:31:250 的思想,仅消耗极少部分的计算资源就可以将各个传感器融合起来,提高了系统精度。实验结果表明,该方法可以将定位误差抑制在10cm以内将偏转角误差抑制在1以内,彻底解决单一RGB-D摄像头SLAM时跟踪失败的问题。
2021-04-25 14:47:5414 (Set-Membership Extrinsic Calibration of a 3D LiDAR and a Camera)。 这篇文章与传感器的融合相关,主要介绍了3D激光雷达和相机校准时候是如何考虑不同传感器之间
2021-05-26 09:15:326183 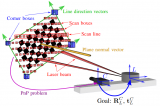
编程平台:keil5RGB灯带控制参数介绍:一、输入码型二、码型时间三、连接方式四、数据传输方式其中 D1 为 MCU 端发送的数据,D2、D3、D4 为级联电路自动整形转发的数据。五、24bit的数据结构高位先发,按照 RGB 的顺序发送...
2021-11-26 15:51:1227 红-绿-蓝(RGB)相机被机器视觉制造商广泛使用。这些相机很适合根据物体的形状和颜色来表征物体。然而,由于只有三个可见波段可用,他们的识别能力是最小的。 高光谱相机可用于更高要求的应用,通过记录宽
2022-04-25 10:17:485297 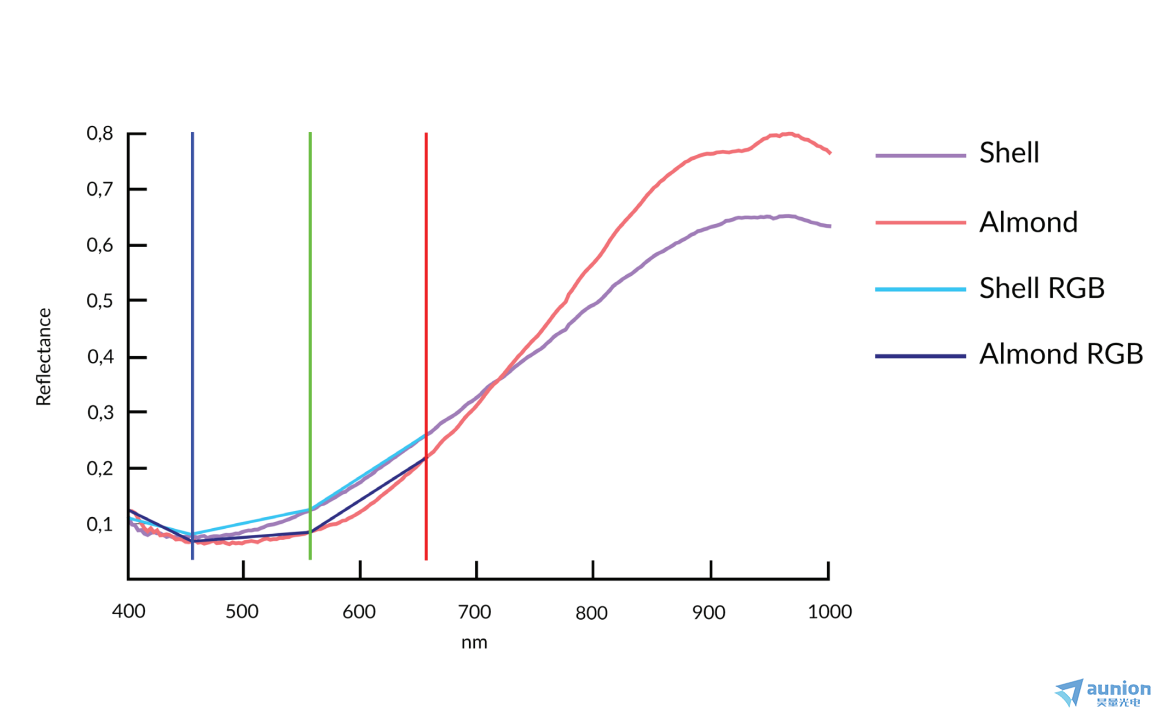
激光安全Class1标准。 机器视觉作为机器的眼睛,要让智能设备看懂世界,具备环境感知和理解能力,ToF深度相机是最佳选择方案。普通摄像头一般是2D平面成像,丢失了物理世界中的第三维信息,如尺寸和距离等几何数据,计算机只能实现影像记录和平面图像特征识别
2022-09-09 11:13:212972 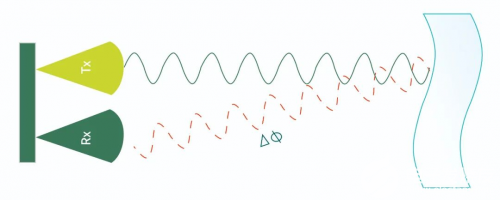
数据集对于使用深度学习训练和测试3D分割算法至关重要。然而,私人收集和标注数据集既麻烦又昂贵,因为它需要领域专业知识、高质量的传感器和处理设备。
2022-11-04 11:36:083221 随着3D采集技术的快速发展,3D传感器变得越来越可用且价格实惠,包括各种类型的3D扫描仪、激光雷达和RGB-D相机(如Kinect、RealSense和Apple深度相机)。
2022-12-09 09:21:363726 AMAZINGIC晶焱科技(KOYUELEC光与电子):IP Camera LAN Port ESD/Lightning保护方案及应用!
2022-12-30 15:09:342949 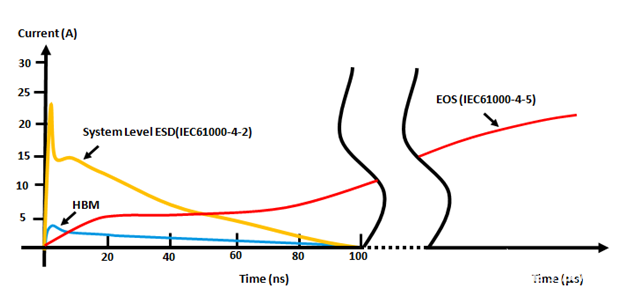
我们提出了GO-Surf,一种直接的特征网格优化方法,用于从RGB-D序列中准确和快速地重建表面。
2023-03-17 16:35:461326 输入数据流不同。在基于RGB-D相机的三维重建中,输入有深度信息和彩色信息,并且深度信息起主导作用,而在SLAM和SFM算法中输入的是主要是彩色信息,个别工作也有结合深度信息。
2023-03-23 12:28:511932 今天我记录使用myCobot320 M5跟FS820-E1深度相机进行一个无序抓取物体的分享。 为什么会选择深度相机和机械臂做一个案例呢? 2D相机(最常见使用的相机)可以捕捉二维图像,也就是在水平
2023-05-04 11:25:464189 
当我们要记录的信息更多时,一个字节就不够了。 在RGB-D相机的深度图中,记录了各个像素与相机之间的距离。这个距离通常是以毫米为单位,而RGB-D 相机的量程通常在十几米左右,超过了255。
2023-05-15 11:33:221277 
常见的消费级RGB-D相机具有粗略的内参和外参校准数据的,通常无法满足许多机器人应用所需的精度要求。
2023-05-23 09:28:202596 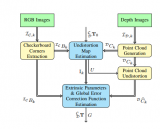
概述:本文重点讨论自动驾驶中camera主流方案,主控soc上mipi_csi2搭配max96712的camera完整链路软件框架和实现方案,主要讨论了GMSL1和GMSL2两种方案,
2023-06-06 10:01:383 维感科技于近期正式对外发售极具性价比的3D ToF RGB-D深度相机新品DS86/87,零售价格分别为4,199元与4,999元。
2023-06-16 09:40:261286 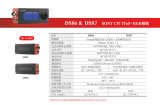
虹科致力于为用户提供最优的机器视觉解决方案。本文将用虹科的AI深度相机与英特尔的深度相机来做图像的对比测试,那么它们有哪些性能差异呢?虹科深度相机HKOAK-DPro有两个核心功能:红外激光点阵
2023-04-20 09:34:063337 
电子发烧友网站提供《DIY便宜的高分辨率3D深度相机.zip》资料免费下载
2023-06-26 11:03:570 传统的RGB彩色普通相机称为2D相机,只能拍摄相机视角内的物体,没有物体到相机的距离信息,只能凭感觉感知物体的远近,没有明确的数据。而RGB-D深度相机(又称3D相机,其中D代表Depth为深度信息
2023-07-06 10:22:181930 
大多数现有的视觉SLAM方法严重依赖于静态世界假设,在动态环境中很容易失效。本文提出了一个动态环境下的实时语义RGB-D SLAM系统,该系统能够检测已知和未知的运动物体。为了减少计算成本,其只对
2023-08-25 16:49:471481 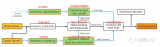
为托盘对接、料笼堆叠等高精对接应用打造的工业RGB-D相机。不仅提供卓越的RGB,点云融合3D数据,还搭载性能强大的算力平台。可自动识别市面主流托盘、料笼,引导移动机器人完成作业。
2023-09-12 11:15:541425 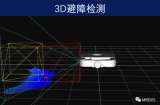
提出了一种基于RGB-D图像序列的协同隐式神经同步定位与建图(SLAM)系统,该系统由完整的前端和后端模块组成,包括里程计、回环检测、子图融合和全局优化。
2023-11-29 10:35:181505 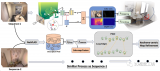
随着激光雷达传感器(“光检测和测距”的缩写,有时称为“激光扫描”,现在在一些最新的 iPhone 上可用)或 RGB-D 摄像头(一种 RGB-D 摄像头)的兴起,3D 数据变得越来越广泛。D 图像
2024-01-03 10:32:102082 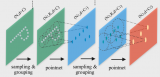
视觉相机是机器智能/自动化的关键,NVIDIA Jetson支持多个合作伙伴的Camera,这些相机包括USB、以太网、MIPI等接口的相机。
2024-01-04 09:51:364421 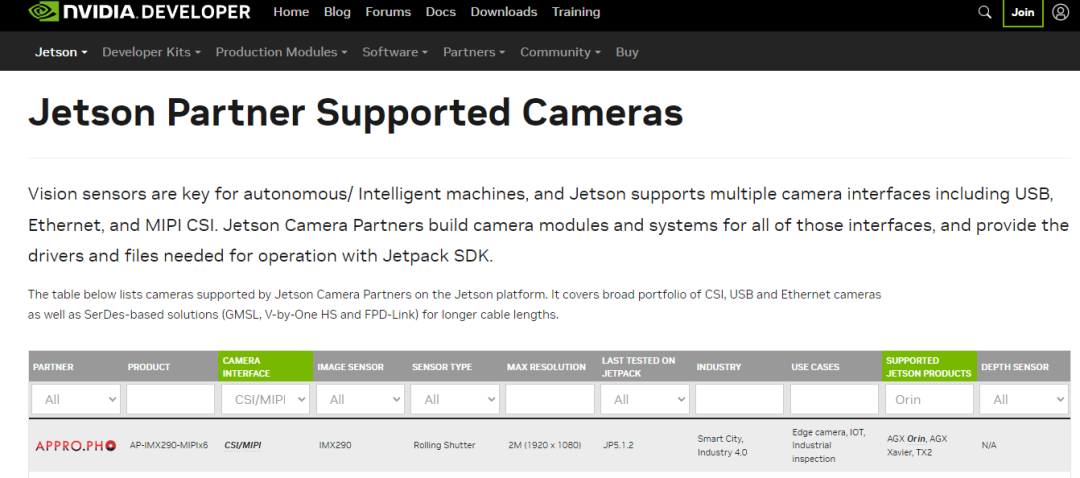
BundleFusion是一种稠密的实时室内场景三维重建算法框架。输入为RGB-D相机采集的并且是对齐好的RGB图像和深度图的数据流。输出为重建好的稠密三维场景模型。
2024-04-16 09:37:482081 
2024VisionChina上海机器视觉展于7月10日在上海新国际博览中心圆满落幕,51camera携多项满足市场需求的创新性视觉产品与应用方案亮相现场,吸引了众多观众驻足咨询。在此感谢广大客户
2024-07-13 08:35:18851 
英特尔首款一体化立体深度模组,旨在将先进的深度感应技术带给更广泛的受众 2024年9月24日 —— 英特尔® 实感™ 技术再次突破界限,推出全新的英特尔® 实感™ 深度相机模组D421。这是一款
2024-09-26 13:33:391021 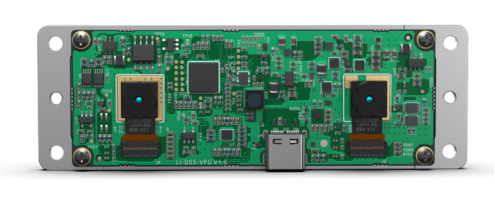
英特尔 实感 技术再次突破界限,推出全新的英特尔 实感 深度相机模组D421。这是一款入门级立体深度模组,旨在以高性价比将先进的深度感应技术带给更广泛的用户群体,为寻求深度成像技术及消费产品潜力的开发者、研究人员和计算机视觉专家提供卓越的价值,将先进的3D视觉技术拓展至更广泛的应用领域。
2024-10-11 15:26:411276 51camera 2024产品型录涵盖了工业相机、工业镜头、光源、采集卡、工控机、线缆等视觉器件产品型号。
2024-10-18 16:31:220 了UP-SLAM,这是一种适用于动态环境的实时RGB-D SLAM系统。实验结果表明,UP-SLAM在定位精度方面(高出59.8%)和渲染质量方面(峰值信噪比高出4.57分贝)均优于最先进的方法,同时保持实时性能,并在动态环境中生成可重复使用且无伪影的静态地图。
2025-07-04 15:14:281092 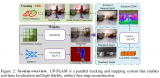
近日,世界机器人大会现场,奥比中光发布最新一代3D激光雷达及双目深度相机,以“场景拓展”与“极限感知”为核心优势,进阶全领域能力矩阵,刷新机器人性能上限,为各类机器人带来更灵活可靠的视觉解决方案。
2025-08-15 15:05:011262 新唐(Nuvoton)重磅推出全球首款 RGB x TOF 融合相机,以创新架构打破二维视觉边界,为消费电子与工业自动化注入强劲动力。
2025-11-26 17:07:36597 在视觉语言导航 (VLN) 中,高性能系统往往依赖全景RGB-D传感器,以获取宽视野与几何线索,但这种方案成本高、功耗大、集成复杂。相比之下,单目相机虽最普及、最易部署,却长期被视为能力不足,无法支撑高成功率导航。
2025-12-03 09:08:52334 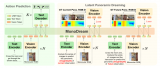
SN65LVDS315:相机并行RGB到MIPI CSI - 1串行转换器的深度解析 在当今的电子设计领域,图像数据的高效传输和处理至关重要。SN65LVDS315作为一款相机串行器,能够将8位并行相机
2025-12-26 10:15:02113


 电子发烧友App




 工商网监
湘ICP备2023018690号-1


评论