本节主要将近年来基于候选区域的目标检测算法分为五个部分进行综述,首先介绍了Faster R-CNN[14]框架的发展历程,然后综述了对Faster R-CNN算法的四个重要组成部分(特征提取网络、ROI Pooling层、RPN、NMS算法)的改进研究.
2023-01-09 10:52:32 1755
,基于深度学习的方法在标准的目标检测中取得了可喜的性能。水下目标检测仍具有以下几点挑战:(1)水下场景的实际应用中目标通常很小,含有大量的小目标;(2)水下数据集和实际应用中的图像通常是模糊的,图像中具有
2020-07-24 11:05:39
一种可靠的峰值和起始点检测算法,该算法使用最初被提议用于动脉血压(ABP)波形的描绘方法。
2019-07-30 06:05:32
YSQ(于仕琪)人脸检测介绍:YSQ人脸检测算法实现快速从视频帧中检测人脸并提取关键信息,支持多视角检测,每个人脸提取68个关键点(Landmark)坐标。算法使用标准C/C++实现,无任何第三方库或工具依赖。具有以下特点
2019-07-29 06:49:25
CCD图像分析方法和预测算法???
2012-07-01 15:20:49
检测系统在低功耗、轻小型化等方面提出了更高的要求。因此,完成小目标检测任务不仅需要寻求合理的小目标检测算法,在实现时还需要考虑处理性能和体积功耗。
2019-08-09 07:07:03
RK3399Pro是怎样去移植Tencent的mtcnn人脸检测算法的?有哪些移植步骤?
2022-02-15 06:15:52
、并行处理、从目标检测算法嵌入式平台的实现的设计要求出发,基于深度学习的目标检测算法特点,采用软硬件协同设计思想进行总体架构设计,使得可编程逻辑部分可进行参数可配置以处理不同参数和结构的网络层,具有一定
2020-09-25 10:11:49
人脸检测算法及新的快速算法人脸识别设备凭借着便捷的应用,以及更加新潮的技术,俘获了不少人的好感。于是,它的应用也在日益的变得更加的广泛。由中国电子学会主办的全国图形图像技术应用大会,行业专家将介绍
2013-09-26 15:13:24
目前优化了一款高速人脸检测算法,在 ARM设备的A73单核CPU(图像大小:860*540最小人脸大小:60*60)速度可以高达10-15ms每帧,真正的实时人脸检测算法,算法准确率在 FDDB数据
2021-12-15 07:01:06
微分边缘检测算法主要是基于图像强度的一阶和二阶导数,而导数的计算对噪声很敏感,噪声的存在可能会使检测到的边缘变宽或在某些点处发生间断,因此,需要使用滤波器来滤掉噪声。大多数滤波器在降低噪声的同时也
2018-09-21 11:45:44
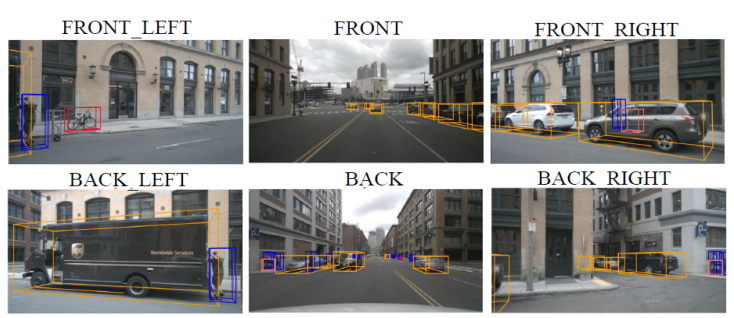
1、介绍近年来,自动驾驶汽车不断走进我们的视野中,面向自动驾驶的目标检测算法也成为了国内外的研究热点之一。安全可靠的自动驾驶汽车依赖于对周围环境的准确感知,以便及时做出正确的决策。目标检测是自动驾驶
2023-03-06 13:55:27
什么是同步检测算法?如何去实现相位模糊估计的帧同步检测算法?
2021-05-06 07:23:16
本文提出了可对手腕PPG信号实施PRV分析的可靠峰值和起始点检测算法。
2021-06-17 09:25:04
无人机设计中姿态检测算法、姿态控制算法有什么区别 ?推荐课程:张飞四旋翼飞行器视频套件,76小时吃透四轴算法http://t.elecfans.com/topic/40.html?elecfans_trackid=bbs_post
2018-07-14 12:12:37
求Matlab图像自编边缘检测算法,多谢了
2013-12-03 20:58:39
两通道DPCA动目标检测原理是什么?基于机载单通道SAR数据的地面运动目标检测算法
2021-06-03 06:04:06
谁有基于ADxL345加速度传感器、430单片机的跌倒检测算法程序啊?
2014-05-01 22:11:52
边缘检测是什么?边缘检测算子有哪些?边缘检测算法分为哪几种?它们有何不同?
2021-05-31 06:57:51
的检测 。4 . 3 二维 多 策略恒虚警检测算法设计4 . 3 . 1 CFAR 检测亩 设计考虑到高铁场景下线性调频连续波雷迭回 波信 号可能 包含大量干扰因 素 , 如地面、 灌木丛 、 铁轨
2018-03-29 10:53:32
目 标 的检测 。 4 . 3 二维 多 策略恒虚警检测算法设计4 . 3 . 1 CFAR 检测亩 设计考虑到高铁场景下线性调频连续波雷迭回 波信 号可能 包含大量干扰因 素 , 如地面、 灌木丛
2018-02-28 09:19:59
摘要:讨论了序列图像的运动目标检测算法,在传统的光流场计算方法的基础上,提出了基于帧间差阈值法的快速光流算法。整个算法简单、有效,保证了序列图像中运动目标跟
2009-01-09 12:06:23 29
针对复杂环境下运动目标检测提出一种基于像素分类的运动目标检测算法。该算法通过亮度归一化对图像序列进行预处理,用以降低光照变化造成的误检,根据场景中不同像素点的
2009-04-10 08:51:014 本文提出了一种基于数字图像处理技术的表面裂纹检测算法。运用这种算法能精确的检测裂纹的位置、长度等特征。将这种裂纹检测算法运用到裂纹自动检测系统以及裂纹扩展行为
2009-08-21 10:37:0636 提出一种新的基于小波变换的Harris 多尺度角点检测算法,可以在不同的尺度下获取角点,克服了单一尺度的Harris 角点检测算法可能存在的角点信息丢失和易受噪声影响而检测出
2010-01-09 11:18:2541 空间信源数检测是阵列信号处理的关键问题之一,常用的信源数检测算法需要计算采样协方差矩阵的特征值,该文提出一种基于改进Hung-Turner 投影的多目标信源数快速检测算法,该
2010-02-09 11:22:235 本文针对视频火焰的检测算法做了改进,从提取前景目标、颜色检测中的条件判断、火焰颜色的强度变化检测到火焰面积变化,以及火焰的灰度直方图特性都做了MA-TLAB仿真,并提出一套
2010-02-21 11:18:4951 一种微分极值的边缘检测算法
本文通过对边缘点的定义,提出了一种微分极值的边缘检测算法。与经典微分算法相比,该算法直接在边缘检测窗口内提取边界像
2010-02-22 15:03:568 利用时差定位系统的定位误差特性,基于蚁群优化算法,提出了一种蚁群聚类检测算法,在不需要先验信息的情况下,实现了对静止目标的检测。实际数据测试结果表明蚁群聚类检
2010-03-06 11:32:426 边缘检测是医学图像处理中非常重要的一个环节,通过对几种经典边缘检测算法的分析,提出了一种基于Canny算子的改进算法。该算法以图像增强法代替原算法中的高斯滤波,以去除
2010-07-05 16:50:5615 由于实际场景的多样性,目前常用的运动目标检测算法都还存在一定程度的缺陷,因此本文提出了一种将帧差法和背景减法相结合的方法,实现快速精确地检测和提取运动目标。实
2010-07-27 16:42:0713 研究了三维空间中的碰撞检测问题。提出一种基于DirectX的物体三角形碰撞检测方法,在游戏程序中分析并实现了这种碰撞检测算法。该算法能以较快的速度解决游戏程序中物体间的碰
2010-11-19 14:58:090 讨论了基于ICA的图像去噪方法,给出了基于ICA的图像边缘检测算法,该算法应用于高斯噪声图像,并与传统的边缘提取算法进行了比较。实验结果表明,该算法即使在高水平噪声图
2010-12-15 15:02:3941 泥石流山体滑坡监控AI视觉识别检测算法基于AI视觉识别技术,泥石流山体滑坡监控AI视觉识别检测算法通过监控摄像头采集到的图像和视频流,利用先进的视觉识别算法分析和判断监控画面中是否出现泥石流和山体
2024-08-30 19:11:02
裸土覆盖检测算法是一种先进的图像识别技术,裸土覆盖检测算法通过安装在现场的监控摄像头自动捕捉视频或图像,进而识别出裸露土壤区域。该算法的核心在于利用CNN的强大特征提取能力,对图像中的裸露土壤进行
2024-11-01 21:24:34
摘要! 在实际系统中对游程检测的实现速度$电路规模有很高的要求# 而传统的检测方法性能 较低% 针对此问题提出了一种新的游程检测算法% 该算法基于硬件实现#电路结构简单实现速度
2011-03-31 15:47:0618 研究飞机碰撞检测的基本原理,通过建立三维数学模型和使用图形,深入分析解得时间值的物理意义;设计碰撞检测算法,此算法根据飞机当前的位置和速度判断是否将有碰撞产生,当
2011-05-05 18:08:1742 本内容提供了基于码本模型的运动目标检测算法
2011-05-19 10:54:0132 针对标准 Hough 变换在圆检测中对时间空间需求高的问题,提出一种改进的Hough变换圆检测算法。该算法将标准Hough变换检测圆时的三维空间转换为一维空间,利用圆为中心对称图形的几
2011-08-05 15:14:5353 为了设计一种实时高效、稳定可靠的图像目标跟踪系统平台,避免因图像边缘提取效果差而引起跟踪失败,采用自适应Canny边缘检测算法。该自适应算法能够很好的确定平滑参数以及高
2012-03-05 16:14:1338 针对帧差分法易产生空洞以及背景减法不能检测出与背景灰度接近的目标的问题,提出了一种将背景减和帧差法相结合的运动目标检测算法。首先利用连续两帧图像进行背景减法得到两
2013-03-01 15:10:3548 提出了一种基于Surendra改进的运动目标检测算法,通过对背景更新系数的改进,获取稳定准确的背景,再将背景帧与含运动区域的图像帧用差分运算获得运动目标图像。实验结果表明,
2013-08-07 19:02:3531 针对未知稀疏信号的压缩自相关检测算法_张春磊
2017-01-07 16:52:060 空瓶的智能检测算法研究_刘焕军
2017-01-14 22:34:290 改进的ViBe运动目标检测算法_刘春
2017-03-19 11:41:390 改进的MIMO系统球译码检测算法_仵丹
2017-03-19 19:04:232 基于机器视觉的色差检测算法_范鹏飞
2017-03-19 19:25:563 提出一种基于背景码本模型的视频图像中运动目标的检测算法。该算法利用归一化的Mann-Whitney秩和统计量自适应调整判决阈值,使用Mean shift进行码本中码字和方差的更新。
2017-09-08 15:20:4616 针对复杂运动背景中慢速小目标检测误检率高,实时性差等问题,提出了基于自适应阂值分割的慢速小目标检测算法。首先计算连续两帧图像特征点的金字塔光流场,对光流场进行滤波,获取匹配特征点集合。然后对图像运动
2017-11-09 15:17:321 提出一种新的基于粒子群优化算法的属性异常检测算法。该算法利用粒子群优化算法简单、寻优速度快的优点检测属性异常,在粒子群寻找最优值的过程中发现可能是属性异常的数据,并采用0-measure适应度评估
2017-11-20 09:21:374 传统的Canny边缘检测算子是一种含有最优化思想的算子,它具有较高的检测精度,可以达到单像素级,但是因为它本身对噪声比较敏感,所以需要先利用Gauss滤波、均值滤波、中值滤波等滤波器进行去噪,然后再
2017-12-01 14:13:530 改进的ViBe算法,以达到快速消除鬼影的目的,更准确地完成前景目标提取。在道路上设置固定检测区域,根据运动目标在固定检测区域的运动轨迹来建立或者消除非固定虚拟线圈,再进一步使用虚拟线圈的车流量检测算法实现车流量统计
2017-12-08 14:56:390 能。在众多MIMO检测算法中,线性检测器由于其较低的实现成本和复杂度,得到了广泛使用。然而在大规模MIMO系统中,线性检测器中的矩阵求逆操作复杂度进一步提高,大大增加了硬件实现的难度。因此,选择和设计适合大规模MIMO系统的检测算
2017-12-21 15:26:441 针对局部窗口K分布检测算法运算速度慢、计算效率低的问题,提出了一种基于局部窗口K分布的快速舰船目标检测算法。该算法首先采用迭代分割算法对原始合成孔径雷达( SAR)图像进行预筛选处理,根据预筛选选出
2017-12-22 14:04:120 集中性,能解决谱估计存在较大方差的问题。理论推导及仿真结果证明,基于多窗谱的频谱检测算法是一种低方差、高分辨率的频谱检测方法,能有效实现低信噪比条件下的信号检测,且相比于其他检测算法能达到更好的检测性能。
2017-12-27 15:34:030 本文在目标轨迹预测中采用了数据挖掘的方法,提出了一个具体的基于移动模式匹配的目标轨迹预测算法。该方法通过不断挖掘历史移动轨迹来构造前缀共享树的方法挖掘出频繁移动模式,之后通过模式匹配预测出目标的移动轨迹。仿真结果表明该算法的时间消耗和空间消耗较小,同时具有很高的预测准确性。
2017-12-27 17:01:161 针对现有跌倒检测算法由于缺乏真实老人跌倒样本以及使用年轻人仿真跌倒样本规模较小导致的过拟合和适应性不足等问题,提出了基于随机森林的跌倒检测算法。该算法采用滑动窗口机制,对窗口内的加速度数据进行时间域
2017-12-29 14:50:292 本文针对现有的ML(Maximum Likelihood)检测算法复杂度高,而传统检测算法性能不是很优的问题,提出了一种新的检测算法。新的检测算法结合ZF-OSIC和ML检测算法,根据ZF-OSIC
2017-12-29 14:52:210 传统基于欧氏距离的异常检测算法在高维数据检测中存在精度无法保证以及运行时间过长的问题。为此,结合高维数据流的特点运用角度方差的方法,提出一种改进的基于角度方差的数据流异常检测算法。通过构建最佳数据集
2018-01-17 11:29:341 针对现代化工厂巾视觉机器人或智能终端处理多目标检测算法的计算任务繁重、运算速度较慢等问题,将网络通信技术应用到算法处理巾进行了在线检测。对TCP/IP协议进行了研究,建立了智能终端和云端之间的关系
2018-03-02 10:51:540 针对现有长持续时间数据流检测算法的实时性差、检测精度与估计精度低的问题,提出长持续时间数据流的并行检测算法。基于共享数据结构的长持续时间数据流的并行检测算法中不同线程访问共享数据结构,线程之问的同步
2018-03-06 15:54:270 同时目标检测算法对于不常见的的比例或新的图像分布缺乏一定的泛化能力。由于物体可能的方向和尺寸比例各不相同,算法有限的比例变化对于特殊目标的检测就会失效。为了解决这一问题,研究人员对数据进行了旋转和HSV的随机增强,是算法对于不同传感器、大气条件和光照条件具有更强的鲁棒性。
2018-06-01 16:35:0812825 近日,国际顶级赛事Pascal VOC挑战赛发布了目标检测Competition3的最新成绩,京东方人工智能目标检测算法在20类物体检测中,平均精度获得第一名,刷新了该赛事目前全球最好成绩。
2019-12-11 14:14:364027 本文给出了一种适合于用硬件实现的多通道自相关信号检测算法。该算法采用三路并行的自相关信号检测通道,在三路中采用不同的相关点数和检测门限,最后综合考虑三路的检测结果,给出最终的检测结果。这种多通道自相
2021-03-10 17:13:0048 为提升原始SSD算法的小目标检测精度及鲁棒性,提出一种基于通道注意力机制的SSD目标检测算法。在原始SSD算法的基础上对高层特征图进行全局池化操作,结合通道注意力机制增强高层特征图的语义信息,并利用
2021-03-25 11:04:0620 整体框架 目标检测算法主要包括:【两阶段】目标检测算法、【多阶段】目标检测算法、【单阶段】目标检测算法 什么是两阶段目标检测算法,与单阶段目标检测有什么区别? 两阶段目标检测算法因需要进行两阶
2021-04-30 10:22:0411402 
文中提出了一种基于激光雷达点云的三维目标检测算法 Voxeircnn( Voxelization Region-based Convolutional Neural Networks),该算法
2021-05-08 16:35:2445 检测算法,对视频中的车辆目标进行提取,提出了结合运动特征和表观特征的多目标追踪算法;在此基础上,又提出了一种基于车辆轨迹特征的异常事件检测方法,其中的追踪算法减少了轨迹提取过程对背景环境变化的依赖。在异常事件
2021-05-13 14:45:335 基于单激发探测器(SSD)的小目标检测算法实时性较差且检测精度较低。为提高小目标检测精度和鲁棒性提出一种结合改进密集网络和二次回归的小目标检测算法。将SSD算法中骨干网络由ⅤGG16替换为特征提取
2021-05-27 14:32:095 为对结构性数据的髙效干扰进行检测,以线性分组码为研究对象,在经典能量检测算法的噪声模型中加入恶意干扰信号,推导二元假设模型中检验统计量的数学表达式。在此基础上,以虚警率与漏检率之和最小为准则提出一种
2021-05-27 15:15:177 由于可见光图像和红外图像的成像原理不同,可见光图像的行人检测算法难以直接应用于红外图像中为此,提出一种基于多级梯度特征的红外图像行人检测算法。使用改进的图像显著性检测算法提取红外图像的关键区域
2021-05-27 16:27:036 针对一阶段目标检测算法在识别小目标时无法兼顾精度与实时性的问题,提出一种基于多尺度融合单点多盒探测器(SSD)的小目标检测算法。以SSD和DSSD算法的网络结构为基础,设计融合模块以实现
2021-05-27 16:32:239 深度神经网络在目标检测领域具有优异的检测性能,但其结构复杂、计算量大,难以在嵌入式设备上进行髙性能的实时目标检测。针对该问题,提出一种基于 YOLOV3的目标检测算法。采用半精度推理策略提高YOLO
2021-05-28 14:05:527 基于Grad-CAM与KL损失的SSD目标检测算法 来源:《电子学报》,作者侯庆山等 摘 要: 鉴于Single Shot Multibox Detector (SSD)算法对中小目标检测
2022-01-21 08:40:141322 一种改进的高光谱图像CEM目标检测算法 来源:《 应用物理》 ,作者付铜铜等 摘要: 约束能量最小化(Constrained Energy Minimization, CEM)目标检测算法
2022-03-05 15:47:031929 
红外单帧弱小目标检测算法主要通过图像预处理突出小目标同时抑制背景噪声干扰,之后采用阈值分割提取疑似目标,最后根据特征信息进行目标确认。
2022-08-04 17:20:098049 在计算机视觉领域,我们经常需要做一些特殊的任务,而这些任务中经常会用到直线检测算法,比如车道线检测、长度测量等。尽管直线检测的任务看起来比较简单,但是在具体的应用过程中,你会发现这里面还是有很大的优化空间,本文对常用的一些比较经典的直线检测算法进行汇总
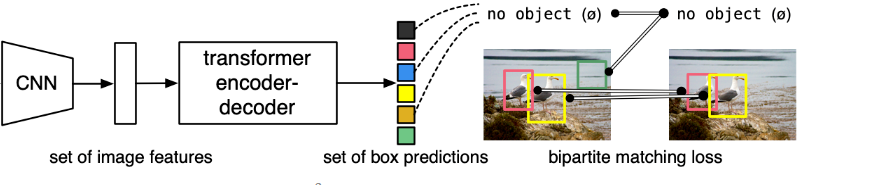
2022-11-25 17:25:211927 目标检测定义,识别图片中有哪些物体以及物体的位置(坐标位置)。其中,需要识别哪些物体是人为设定限制的,仅识别需要检测的物体
2022-12-06 15:49:226316 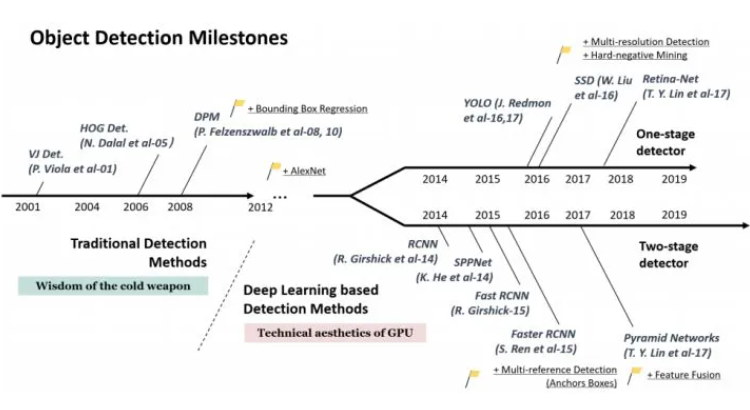
解开车辆检测算法之谜
2023-01-05 09:43:382042 
Canny 边缘检测算法 是 John F. Canny 于 1986年开发出来的一个多级边缘检测算法,此算法被很多人认为是边缘检测的最优算法,相对其他边缘检测算法来说其识别图像边缘的准确度要高很多。
2023-01-05 11:41:192236 运动目标检测的主要目的是从图片序列中将变化区域或者运动物体从背景图像中分离出来,常用于视频监控、异常检测、三维重建、实时定位与建图等领域。运动目标检测是许多领域应用落地的基础,近年来被广泛地关注和研究,对运动无人机检测亦是如此。目前,运动目标检测的基本方法主要包括背景消减法、帧间差分法和光流法。
2023-04-10 16:42:301783 现在目标检测算法总结
1. 目标检测算法在机动车和行人检测识别上应用较多,在非机动车上应用较少
2. 对于目标检测模型增强特征表示和引入上下文信息的改进方法几乎对任何场景和任何任务都是有利
2023-06-06 09:40:120 视觉感知算法的核心在于精准实时地感知周围环境,以便下游更好地进行决策规划,而 目标检测任务 就是视觉感知的 基础 。不仅在自动驾驶领域,在机器人导航、工业检测、视频监控等领域,目标检测都有着广泛应用
2023-06-25 10:37:481269 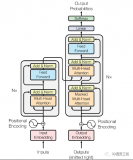
导读 本文主要讲述:1.无Anchor的目标检测算法:YOLOv1,CenterNet,CornerNet的边框回归策略;2.有Anchor的目标检测算法:SSD,YOLOv2,Faster
2023-07-17 11:17:051917 
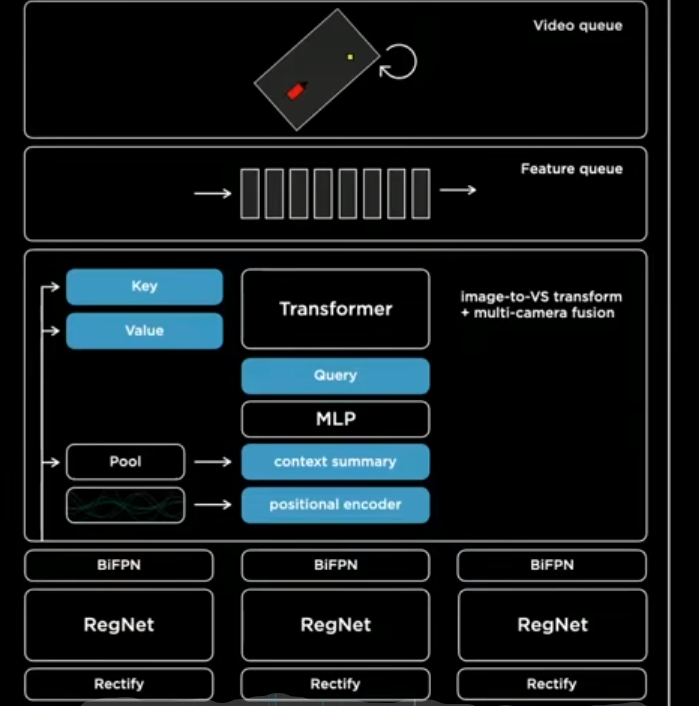
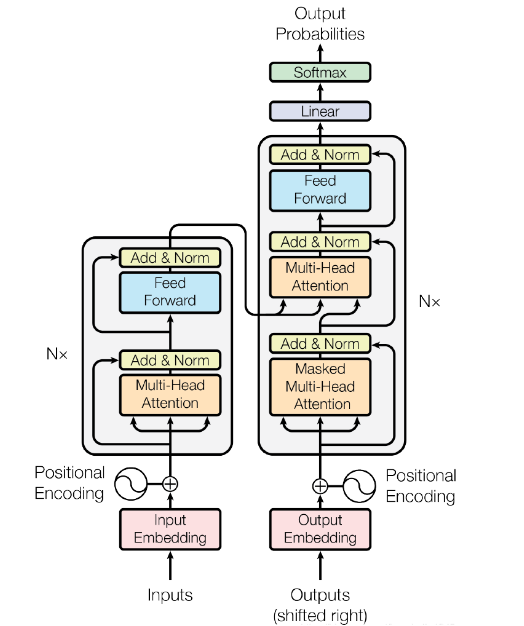
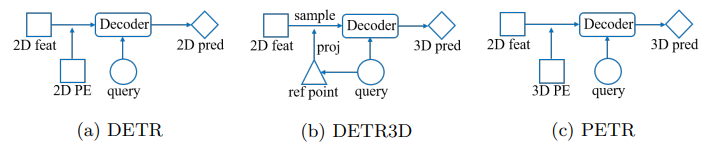
理解Transformer背后的理论基础,比如自注意力机制(self-attention), 位置编码(positional embedding),目标查询(object query)等等,网上的资料比较杂乱,不够系统,难以通过自学做到深入理解并融会贯通。
2023-07-18 12:54:131036 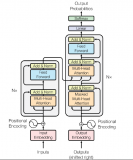
摘要:基于强化学习的目标检测算法在检测过程中通常采用预定义搜索行为,其产生的候选区域形状和尺寸变化单一,导致目标检测精确度较低。为此,在基于深度强化学习的视觉目标检测算法基础上,提出联合回归与深度
2023-07-19 14:35:020 Transformer来源于自然语言处理领域,首先被应用于机器翻译。后来,大家发现它在计算机视觉领域效果也很不错,而且在各大排行榜上碾压CNN网络。
2023-08-22 14:52:211133 
理解Transformer背后的理论基础,比如自注意力机制(self-attention), 位置编码(positional embedding),目标查询(object query)等等,网上的资料比较杂乱,不够系统,难以通过自学做到深入理解并融会贯通。
2023-08-24 11:19:41635 
安全帽佩戴监控是铁路工程施工人员安全管理中的重点和难点,它对检测算法的准确 率与检测速度都有较高的要求。本文提出一种基于神经网络架构搜索的安全帽佩戴检测算法 NAS-YOLO。该神经网络架构由上
2024-06-26 22:22:511042 
人员跌倒识别检测算法是基于视频的检测方法,通过对目标人体监测,当目标人体出现突然倒地行为时,自动监测并触发报警。人员跌倒识别检测算法基于计算机识别技术,配合现场摄像头,自动识别如地铁手扶梯/楼梯
2024-06-30 11:47:221123 
口罩佩戴检测算法基于YOLOv5在图像识别检测领域的优异性能,本文研究基于基于YOLOv5的口罩佩自动戴检测方法。首先从网络和真实生活中中寻找并采集不同场景人群口罩佩戴的图片约500张并自建数据集
2024-07-01 20:20:021025 
随着AI技术的发展,目标检测算法也迎来重大突破。睿创微纳作为热成像领军者,凭借深厚的技术积累与创新能力,结合AI技术推出新一代目标检测算法,以三大核心技术带来AI视觉感知全场景解决方案突破,助力各产业智能化升级。
2025-03-20 13:49:07918 在 AI 技术蓬勃发展的当下,目标检测算法取得了重大突破,其中红外目标检测算法更是在汽车行业掀起了波澜壮阔的变革,从根本上重塑着汽车的安全性能、驾驶体验与产业生态。
2025-03-27 15:55:15830
 电子发烧友App








 工商网监
评论