0
  • 聊天消息
  • 系统消息
  • 评论与回复
登录后你可以
  • 下载海量资料
  • 学习在线课程
  • 观看技术视频
  • 写文章/发帖/加入社区
会员中心
创作中心

完善资料让更多小伙伴认识你,还能领取20积分哦,立即完善>

3天内不再提示

自动驾驶系统在遇到事故时是应该起作用还是立刻退出?

智驾最前沿 来源:智驾最前沿 作者:智驾最前沿 2025-11-30 11:33 次阅读
加入交流群
微信小助手二维码

扫码添加小助手

加入工程师交流群

[首发于智驾最前沿微信公众号]组合辅助驾驶系统的出现,是为了能够减轻驾驶员的负担,可以在某些场景下帮助驾驶员驾驶。最近智驾最前沿在看到自动驾驶系统的讨论时,有人提出一个问题,有些车的组合辅助驾驶在出现事故时,能立刻接管车辆,但有些车的组合辅助驾驶在遇到事故时,却是立刻退出,这两个哪个才是对的?

其实对于自动驾驶系统遇到突发事件时,到底应该“退出”(让人接管)还是“起作用”(自动干预避险)无法完全去定义。仅从能力上看,在遇到突发事故时,及时起到作用是才是正确的解法,但能否起作用,并不取决于遇到突发事故时的机制,而是组合辅助驾驶的能力是否足够。
wKgZO2kruw2AXEDEAAAQo00DEvw622.jpg

自动驾驶系统为什么有时不能“硬撑”

自动驾驶系统并不是万能,按照当前主流分类(如SAE J3016/ISO 22737等标准划分),自动驾驶系统只有在其“设计运行域”(ODD,Operational Design Domain)内,满足如规定的道路类型、天气条件、车速范围、传感器功能、以及驾驶员状态等条件时,才被认为有资格“接管”动态驾驶任务(DDT,Dynamic Driving Task)或者执行自动驾驶功能。

一旦突发如天气极端、传感器被遮挡、道路结构复杂、驾驶员不在驾驶位或注意力不集中、系统功能部分失效等超出设计运行域的情况时,系统对当前环境的感知能力或决策能力将不够可靠,继续让系统“硬撑”很容易导致判断错误、控制失稳。

正因为这个原因,当系统判断“已不满足安全前提”时,就需要触发“接管请求”(take-over request,ToR),提醒人类驾驶员重新接管。

如果在遇到突发事故时,只是让系统放弃而不做进一步处理,反而会更加危险。对于自动驾驶系统应设计更完整的规范要求,如果接管请求没有得到回应,就必须执行一个“最小风险操作”(Minimal Risk Maneuver,MRM)。系统通过MRM,可以把车辆带到一个既能尽量减少危险、又能稳定停靠/减速的安全状态。

也就是说,在系统失能/超限后,并不意味着车辆就应任其自流。如果设计足够合理的冗余机制,其仍有可能实现“安全停靠+提醒+求援”这类后备方案。由此可见,系统能力、环境条件、驾驶员状态这些综合因素将决定自动驾驶系统是否适合继续硬撑。

wKgZO2kruw6AJUWuAAAR42n7O-I259.jpg

为什么自动驾驶应该自动介入、尽力避险

当自动驾驶系统处于其设计运行域之内,传感器、定位、环境识别、控制执行都在可靠状态时,它会比人类司机在某些突发场景下反应更快、更稳定,自动驾驶系统的优势可以体现在如下几个方面:

1)能持续、不间断地进行环境感知(通过摄像头、雷达、激光雷达、惯性测量单元、地图定位等传感手段),对周围障碍、车辆动态、行人、道路结构进行识别与预测。

2)在计算资源允许时,能够在极短时间内评估多个可能轨迹(即“如果我这样转向/刹车/避让,会发生什么?”、“哪条路径风险最小?”),选择对乘客与其他道路参与者伤害最小的一条执行。

3)执行动作时比人类更加平稳、精确、连续,避免因为人为反应慢、判断失误、操作不连贯导致的二次危害,比如急打方向盘、过度纠正、慌乱踩刹车等。

4)在某些紧急情况下(例如前车突然急刹、有行人横穿、车辆侧滑、爆胎、夜间视线受限等),系统反应时间远快于人类,也不容易因为恐慌、注意力分散造成错误操作。

因此,当条件允许时,自动驾驶系统应继续由算法控制并主动介入避险,这会比让驾驶员接管更加安全。这也正是自动驾驶设计的一个重要目的,即系统不应只是在“正常驾驶”中发挥作用,也应该具备在异常或紧急情况下主动接管、做出最优反应的能力。

即便系统发生故障或者因环境复杂导致功能降级时,也应设计成失效可操作(fail-operational)或失效降级(fail-degraded),而不是简单启动失效安全(fail-safe,停下/失能)的策略。只有这样,当部分系统失效时,剩余子系统才能执行足够动作(比如执行紧急制动、保持车辆稳定、尽量避开障碍等)以确保安全,哪怕无法继续执行自动驾驶功能,也应尽可能减少伤害。

由于人类驾驶员未必随时处于“高度警觉、准备接管驾驶”的状态,分心、疲劳、干扰(手机、聊天、发呆……)都可能导致接管失败。若每次出现突发状况都依赖人接管,不仅对安全不利,也会严重影响自动驾驶系统的实用性和社会接纳程度。

因此,只要自动驾驶系统具备可靠能力,“继续处置、主动避险”不应仅是可选项,更应该设置成默认策略。
wKgZO2kruw6AXNVcAAASG3BOmsQ547.jpg

最后的话

在我看来,一个负责任的自动驾驶系统,应当是“优先安全、尊重边界、机制健全”的系统,既不能盲目自信,也不要过度保守。它应当在设计范围内主动承担驾驶任务,在能力不足时及时交还控制权,在无人接管时自动执行最小风险行动,并通过冗余、容错、清晰的人机交互,最大程度减少事故与伤害。

审核编辑 黄宇

声明:本文内容及配图由入驻作者撰写或者入驻合作网站授权转载。文章观点仅代表作者本人,不代表电子发烧友网立场。文章及其配图仅供工程师学习之用,如有内容侵权或者其他违规问题,请联系本站处理。 举报投诉
  • 自动驾驶
    +关注

    关注

    798

    文章

    15320

    浏览量

    185033
收藏 人收藏
加入交流群
微信小助手二维码

扫码添加小助手

加入工程师交流群

    评论

    相关推荐
    热点推荐

    自动驾驶法规与标准跟上行业发展了吗?现在已有哪些?

    [首发于智驾最前沿微信公众号]经常有小伙伴评论区留言,问L3级/L4级自动驾驶什么时候可以落地,其实自动驾驶的规模化应用从来不只是技术问题,当一辆装有辅助驾驶功能的车辆
    的头像 发表于 06-09 08:56 592次阅读
    <b class='flag-5'>自动驾驶</b>法规与标准跟上行业发展了吗?现在已有哪些?

    视觉语言动作模型(VLA)为何能让自动驾驶理解世界?
    回顾这两年自动驾驶的发展不难发现,现在的自动驾驶简单的路况下开得越来越像老司机了。但在面对一些如临时摆放的施工路障,或者是交警挥手示意你逆行绕过
    的头像 发表于 06-07 10:10 1971次阅读
    视觉语言动作模型(VLA)为何能让<b class='flag-5'>自动驾驶</b>理解世界?

    自动驾驶汽车如何探测路面的积水深度?

    自动驾驶系统不仅需要发现前方有水,更需要判断这滩水到底有多深,是以较低的速度驶过,还是应该立刻停下并绕行。这种对积水深度的探测,目前
    的头像 发表于 04-07 08:51 743次阅读
    <b class='flag-5'>自动驾驶</b>汽车如何探测路面的积水深度?

    自动驾驶横向与纵向控制模块各有什么作用

    自动驾驶的技术架构中,如果将感知系统比作车辆的眼睛,将规划决策比作大脑,那么控制模块则毫无疑问是车辆的“手脚”。
    的头像 发表于 04-05 10:01 2841次阅读

    油电同智?为什么燃油车很难做自动驾驶

    细心的小伙伴应该会发现,虽然市面上智能电动车的自动驾驶功能日新月异,但在燃油车领域,高阶智驾的普及速度却明显缓慢。为什么燃油车很难做自动驾驶
    的头像 发表于 03-01 11:54 2346次阅读
    油电同智?为什么燃油车很难做<b class='flag-5'>自动驾驶</b>?

    自动驾驶如何做好数据闭环?

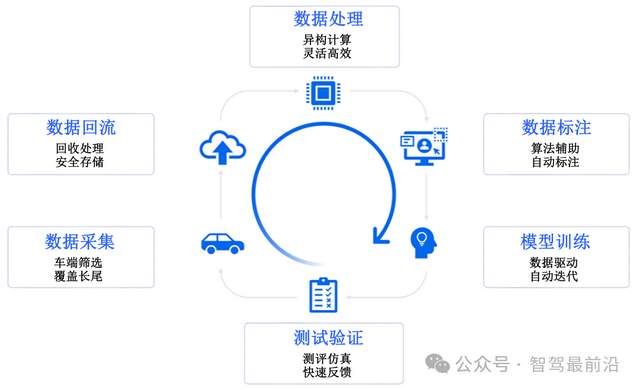
    [首发于智驾最前沿微信公众号]自动驾驶系统能否稳定、安全地工作,关键在于它能不能持续学习、持续改进。自动驾驶系统并不是靠一个写好的程序就能一直用下去的,它在运行过程中会经常
    的头像 发表于 02-23 14:00 2079次阅读
    <b class='flag-5'>自动驾驶</b>如何做好数据闭环?

    自动驾驶端到端为什么会出现黑盒现象?

    自动驾驶领域,端到端(End-to-End)是指从感知环境的原始数据到车辆实际控制指令,全部交给一个统一的深度学习模型来完成。这和传统的模块化自动驾驶系统不一样,模块化
    的头像 发表于 02-20 09:25 1w次阅读
    <b class='flag-5'>自动驾驶</b>端到端为什么会出现黑盒现象?

    如何构建适合自动驾驶的世界模型?

    [首发于智驾最前沿微信公众号]世界模型经历了系统动力学阶段(1960年~2000年)、认知科学阶段(2001年~2017年)、深度学习阶段(2018年至今),但将其应用到自动驾驶汽车上,还是近几年才
    的头像 发表于 02-18 08:14 1.1w次阅读
    如何构建适合<b class='flag-5'>自动驾驶</b>的世界模型?

    如何设计好自动驾驶ODD?

    为确定自动驾驶的可使用范围,会给自动驾驶设置一个运行设计域(Operational Design Domain,ODD)。ODD的作用就是用来明确自动驾驶
    的头像 发表于 01-24 09:27 2330次阅读

    世界模型是让自动驾驶汽车理解世界还是预测未来?

      [首发于智驾最前沿微信公众号]世界模型自动驾驶技术中已有广泛应用。但当谈及它对自动驾驶作用时,难免会出现分歧。它到底是让自动驾驶汽车
    的头像 发表于 12-16 09:27 1430次阅读
    世界模型是让<b class='flag-5'>自动驾驶</b>汽车理解世界<b class='flag-5'>还是</b>预测未来?

    自动驾驶中毫米波雷达到底有何作用

    毫米波雷达、超声波雷达等感知硬件,更像是一个配角,成为自动驾驶技术实现的辅助硬件。那自动驾驶中毫米波雷达到底有何作用
    的头像 发表于 12-10 17:07 2609次阅读
    <b class='flag-5'>自动驾驶</b>中毫米波雷达到底有何<b class='flag-5'>作用</b>?

    高程数据自动驾驶中有什么作用

    最近有小伙伴让智驾最前沿聊聊自动驾驶高精度地图对高程数据的使用依赖,其实在聊这个话题之前,还是需要先知道高程数据是什么,自动驾驶中到底有什么作用
    的头像 发表于 11-02 13:44 2429次阅读

    不同等级的自动驾驶技术要求上有何不同?

    谈到自动驾驶,不可避免地会涉及到自动驾驶分级,美国汽车工程师学会(SAE)根据自动驾驶系统与人类驾驶员参与
    的头像 发表于 10-18 10:17 3277次阅读

    自动驾驶仿真测试有什么具体要求?

    [首发于智驾最前沿微信公众号]自动驾驶技术快速迭代、功能边界不断扩展的今天,如何系统、严谨且高效地验证一个自动驾驶系统的性能,成为研发、测
    的头像 发表于 10-15 09:14 1283次阅读
    <b class='flag-5'>自动驾驶</b>仿真测试有什么具体要求?

    自动驾驶事故如何判定?谁应负主要责任?

    个问题,那就是如果在使用组合辅助驾驶阶段出现事故,这个事故应该如何判定?责任应该由谁来承担? 从智驾等级分类看责任判定 根据美国汽车工程师协
    的头像 发表于 10-09 17:58 1307次阅读
    <b class='flag-5'>自动驾驶</b><b class='flag-5'>事故</b>如何判定?谁应负主要责任?