


 机器人摄像头时间差缩到微秒级!瑞迅科技RK3576多路GMSL相机数采实测


在机器人、工业检测、多目三维重建项目中,多路 GMSL 摄像头已经被大量使用。
不少开发者会有这样的困惑:所有相机接在同一颗主控芯片上,设置相同帧率,同时启动采集,为什么多相机图像依旧配不准?
很多团队第一反应是去优化算法做帧匹配,反复调试软件配帧逻辑,耗费大量开发工时,最后效果依旧不理想。
核心根源在于:主控芯片收到图像数据同步,不等于摄像头传感器拍照曝光时刻同步。哪怕摄像头连在同一个 SoC 上面,每一颗 Sensor 都拥有独立内部时钟、曝光控制逻辑。自由运行模式下,就算帧率完全一致,各个相机的曝光起始时刻会存在相位偏差,时钟还会产生微小频差,时间差会随着运行时间慢慢累积。
举个直观例子:机器人以 2m/s 速度移动,如果两路相机采样时间差达到 5ms,同一个物体在两张画面上的位置偏差就会达到 10 毫米。毫秒级的时间误差,直接就会给双目拼接、三维重建、视觉-IMU 融合带来不可忽视的误差。单纯靠软件开启采集线程、靠相同帧率,解决不了底层硬件层面的采样不同步问题。
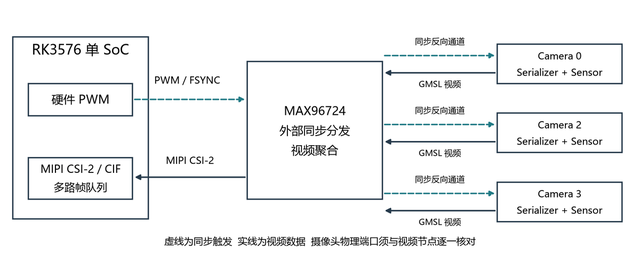
图 1 单 SoC 同步数采拓扑 本轮验证三路视频节点 0 2 3 图中同步通道为设计示意
一、为什么单颗 SoC,依然需要硬件 PWM 同步?
很多开发者存在认知误区:相机全部接入同一个 RK3576,硬件资源共享,天然就该同步。事实并非如此。
相机自由运行模式下会出现三类典型问题:
固定时间偏差:各路相机拍照时刻存在固定差值,运动物体在不同视角成像位置错位,三维重建、图像拼接引入固有误差。
相位随时间漂移:各个 Sensor 独立时钟存在频差,时间偏差会越跑越大,前期做好的标定慢慢失效,融合算法残差持续变大。
依靠图像到达时间做配帧:系统负载、队列延迟会改变图像传到 CPU 的先后顺序,极易出现错配帧,要么丢弃有效数据,要么增加系统等待开销。
简单说:帧率相等 ≠ 采样时刻同步。两台相机都跑 20fps,也完全有可能相差数毫秒去拍摄现实场景。
| 不同步的情况 | 对业务的影响 |
| 存在固定时间差 | 运动目标在不同视角的位置不同,双目匹配、拼接和三维重建可能产生误差。 |
| 相对相位随时间变化 | 固定延时标定逐渐失效,配帧队列需要反复调整,视觉与惯性融合残差可能增大。 |
| 依赖收到图像的先后配帧 | 系统负载与队列延迟改变到达顺序,容易配错帧,增加等待时间或丢弃有效数据。 |
| 只有帧率相同 | 两路都显示 20 fps,仍可能拍摄相差数毫秒的场景。帧率稳定不能单独作为同步验收。 |
想要真正约束所有相机在接近同一时刻完成曝光采样,就需要一套统一的硬件触发信号。本方案利用 RK3576 内部硬件 PWM 输出同步脉冲,经过 MAX96724 解串器分发到每一路 GMSL 相机的串行器,给到 Sensor 的同步引脚 FSIN,用硬件脉冲统一约束每一个相机的帧起始时刻。把触发节拍交给硬件,脱离软件线程调度带来的不确定性。
对比传统多 SoC 分布式同步方案,多板方案需要 PTP 网络时间同步、多套 PWM 触发源做相位对齐,还要处理跨板数据流传输、状态管理,系统链路复杂,故障点多。而单 SoC 架构下,全部相机汇聚到一颗 RK3576,只需要一套 PWM 脉冲分发全部相机,整机时钟域统一,省去跨板同步的复杂工作,系统架构大幅简化。当然,简化架构不等于问题自动消失,边沿校验、曝光匹配、帧时间戳校验这些工作依旧不能省略。
二、瑞迅科技单 SoC 架构 RK3576 样机实测
硬件链路:RK3576 硬件 PWM→MAX96724 解串器→3 路 GMSL 相机,图像经 MIPI CSI‑2 传入主控。 测试条件:1280×720、NV12、20fps,采集 1000 帧,时长近 50 秒;剔除前 10 帧不稳定帧,取 990 组稳态数据统计。
结果:帧序号连续无丢帧、无重复,时间戳无回退;两路相机最大时间戳绝对差33μs,P99 偏差控制在 31μs 以内,帧率稳定,漂移极低,可满足机器人、多目重建、工业数采多数业务。
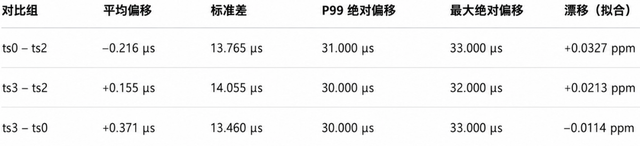
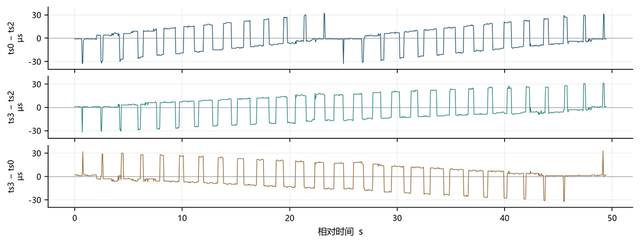
图 2 稳态逐帧相对时间戳差 990 组共同 seq 正值表示前者晚于后者
备注:该数据为驱动输出帧时间戳统计,不等同像素级同时曝光;信号电气特性、Sensor 真实曝光、满负载长期稳定性还需专项验收。样机理想环境结果,不等于可直接产品落地。
三、GMSL 相机同步落地核心踩坑点
同步为全链路控制,任一环节异常都会劣化同步效果
触发链路验证 链路路径:RK3576 → 解串器 → 线缆 → 串行器 → Sensor FSIN 示波器逐点检测周期、电平、边沿、脉宽;极性错误会带来数百微秒固定偏移 测试规格:20Hz,脉宽 0.75ms,周期 50ms,脉宽≠曝光时间
SerDes & Sensor 配置 通道开启外部 FSYNC,GPIO 路由,规避内部同步冲突;Sensor 设外部从触发 统一曝光、HDR、固件;多型号混测需标定各路固有延迟
时间戳规范 区分帧起始 / 读出时刻与时钟域;单 SoC 使用单调时钟,多板 / UTC 组网做时钟转换,禁止修改内核时间戳函数
采集启动流程 禁用 sleep 延时 标准流程:通道空闲→关闭 PWM→配置参数→初始化硬件→分配缓存开流→就绪后启 PWM→丢弃过渡帧再业务配对 RT 内核不可替代硬件触发,PWM 资源独占
产品化 & 测试要求 增加 PWM 占用检测、异常自愈;进程 PID 监控,留存完整日志;帧配对叠加连续性校验,不只依赖帧号
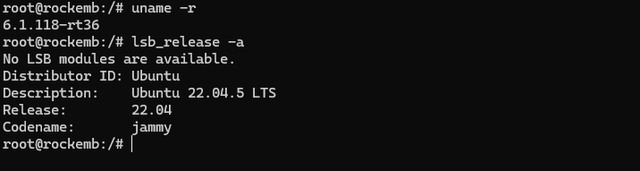
关键误区:仅关闭 PWM 脉冲可能导致 Sensor 停出图,需改写寄存器切换工作模式 带宽为硬性瓶颈:三路 720P@20fps ≈83MB/s,GMSL/MIPI/DDR 带宽限制相机数量,PWM 同步无法解决带宽丢帧
四、瑞迅科技能给客户带来什么实际业务价值?
| 能力形成后的价值 | 本次依据或交付边界 |
| 为多目融合提供更稳定的时间关系 | 三路 1000 帧日志、共同序号连续;稳态最大相对时间戳差 33 µs |
| 降低启动和重复测试的不确定性 | 提供启动顺序、完整采集等待、帧完整性检查及复算口径 |
| 支持后续扩展至 IMU 或多板系统 | 保留统一时钟域、触发与帧标识设计;扩展部分需要单独验证 |
| 减少项目后期定位成本 | 通过电气、Sensor、接收驱动和应用配帧的分层验收定位问题 |
降低多目算法开发成本
硬件层面把多相机采样时刻对齐,减少算法团队花大量时间做时间偏差补偿、帧纠错工作。不用在算法侧去弥补底层硬件带来的时间不一致问题,把研发精力聚焦在业务算法本身。
简化系统架构,减少故障点
对比多 SoC+PTP 组网方案,单 SoC + 统一 PWM 分发,省去多板时钟同步、网络同步等复杂环节,系统架构更简洁,降低整机 BOM 与调试难度。
可复现、可落地的验证标准
很多供应商只会口头宣传 “支持同步”,没有实测数据。瑞迅这套方案会输出完整测试基线:硬件配置、PWM 参数、原始时间戳日志、统计数据,客户可以自行复现 P99 偏差、最大时间差,把模糊的 “同步好” 变成可量化验收指标。
方便后续业务扩展
这套框架保留时钟域、帧序号、时间戳设计,后续可以对接 IMU 传感器,也可以扩展至多板组网方案,只需要额外做对应专项验证,不用推翻整套采集架构。
多路相机同步,从来不是一个简单 “打开开关” 的功能,而是一套从 PWM 脉冲、SerDes 链路、Sensor 触发、驱动时间戳,到上层帧配对的完整链路。很多项目多目效果差,根源不在算法,而在底层采样时刻没有对齐。
瑞迅科技 RK3576 单 SoC 多路 GMSL 同步数采方案,已经完成三路 720P@20Hz 的样机验证,帧时间戳最大偏差 33μs。可以基于客户实际 Sensor 型号、硬件板卡,完成整套链路适配调试,把硬件同步真正落地到各场景机器人、工业视觉项目。
-
机器人
+关注
关注
215文章
33248浏览量
231197 -
soc
+关注
关注
40文章
4783浏览量
233306 -
摄像头
+关注
关注
61文章
5191浏览量
105011
发布评论请先 登录
画面都清楚,机器人为什么还是“看不准”? 单SoC多路GMSL相机同步数采:RK3576 实测,把多目视觉的时间差
6路全局摄像头+六轴IMU同步输出:RK3576数采方案全链路实测
基于米尔RK3576核心板的国产割草机器人解决方案
机器人主控核心板米尔RK3576 + ROS2,NPU加速实现目标跟随与机械臂抓取
米尔RK3576+Hailo-8突破6 TOPS极限,让高帧率摄像头真正“实时”
RK3576基于UVC协议USB摄像头配置指南,手把手教你搞定
迅为如何在RK3576上部署YOLOv5;基于RK3576构建智能门禁系统

RK3576驱动高端显控系统升级:多屏拼控与AI视觉融合解决方案
RK3576机器人核心:三屏异显+八路摄像头,重塑机器人交互与感知
巡检机器人落地攻略:RK3576驱动12路低延迟视觉
瑞芯微RK3576多路AHD摄像头实测演示,触觉智能配套AHD硬件方案



评论