0
  • 聊天消息
  • 系统消息
  • 评论与回复
登录后你可以
  • 下载海量资料
  • 学习在线课程
  • 观看技术视频
  • 写文章/发帖/加入社区
会员中心
创作中心

完善资料让更多小伙伴认识你,还能领取20积分哦,立即完善>

3天内不再提示

陀螺仪在无人机中的应用:无人机精准飞行的关键保障

北京优利威 2025-10-09 10:24 次阅读
加入交流群
微信小助手二维码

扫码添加小助手

加入工程师交流群

在当今无人机广泛应用的时代,从影视拍摄、测绘勘探到物流配送、农业植保,无人机已深度融入各个行业领域,为人们的生产生活带来极大便利。然而,在无人机飞行过程中,保持稳定、精准的飞行姿态,是确保其顺利完成各项任务的核心要素。而陀螺仪,作为决定无人机飞行姿态控制精度的关键部件,在其中发挥着不可替代的作用。只是在实际应用中,无人机陀螺仪的应用还面临着诸多挑战。

实际应用中面临的挑战

姿态感知精度不足

在复杂环境下,受多种因素干扰,无人机的姿态变化难以精确感知。在城市高楼林立的环境中,信号反射和遮挡会导致数据偏差,使无人机在飞行时姿态控制出现偏差,影响飞行稳定性,严重时甚至可能导致碰撞事故。在山区或峡谷等地形复杂区域,地磁异常和气流变化也会对陀螺仪的姿态感知精度产生负面影响。

动态响应滞后

当无人机执行高速飞行、急转弯等快速动作时,部分陀螺仪的动态响应速度无法跟上,导致姿态调整延迟。这在诸如无人机竞技比赛、应急救援等对飞行敏捷性和响应速度要求极高的场景中,可能使无人机错过最佳操作时机,降低任务执行效率,甚至引发安全问题。在火灾救援中,无人机需要快速穿越狭窄通道进入火场内部进行侦察,若陀螺仪动态响应滞后,就难以精准控制飞行姿态,无法及时避开障碍物。

环境适应性差

无人机作业环境多样,从高温沙漠到寒冷极地,从高湿度的雨林到强电磁干扰的工业区域,不同环境对陀螺仪性能影响显著。普通陀螺仪在极端温度下,电子元件性能会发生变化,导致测量误差增大;在高湿度环境中,还可能出现受潮损坏的情况。而在强电磁干扰环境下,如变电站附近,陀螺仪的信号容易受到干扰,致使姿态数据混乱,严重影响无人机的飞行安全。

解决方案

针对上述无人机陀螺仪应用中面临的挑战,UBTP300陀螺仪为无人机精准飞行提供了解决方案。

高精度姿态感知

采用先进的数字闭环模式,具备极高的姿态感知精度。其零偏稳定性低至 0.05°/h,能精准捕捉无人机极其微小的姿态变化,为飞控系统提供高精度姿态数据,确保无人机在飞行过程中始终保持稳定姿态,极大提升飞行安全性与任务执行精度。无论是在复杂城市环境中的低空飞行,还是在山区等地形复杂区域的高空作业,都能为无人机提供可靠的姿态感知保障。

快速动态响应

动态响应能力出色,带宽大于 200Hz,可快速响应无人机飞行过程中的姿态变化。在无人机执行高速飞行、快速转向等复杂动作时,能够迅速将姿态数据反馈给飞控系统,使飞控系统及时调整控制指令,确保无人机快速、平稳地完成动作,满足对飞行敏捷性要求极高的应用场景需求,如无人机竞技比赛、应急救援等任务中的快速机动飞行。

强大环境适应性

设计上考虑了不同环境因素的影响,具备强大的环境适应能力。工作温度范围为 - 45℃~+70℃,可在高温、低温等极端温度环境下正常工作;抗振动冲击能力强,能承受 30g/11ms 的振动冲击,有效应对无人机在飞行过程中遇到的各种振动情况;同时,采用特殊屏蔽设计,具备优秀的抗电磁干扰能力,在强电磁干扰环境下仍能稳定工作,保障无人机在复杂环境中的可靠飞行。

陀螺仪助力无人机从基础的飞行工具向高精度、高性能的智能作业平台转变,有效提升了无人机在各行业应用中的效率和可靠性,推动了无人机产业的发展。无论是工业级应用中的测绘、巡检,还是消费级领域的航拍、娱乐,陀螺仪都能为无人机提供稳定、精准的姿态控制支持,助力无人机在不同场景中发挥更大价值。
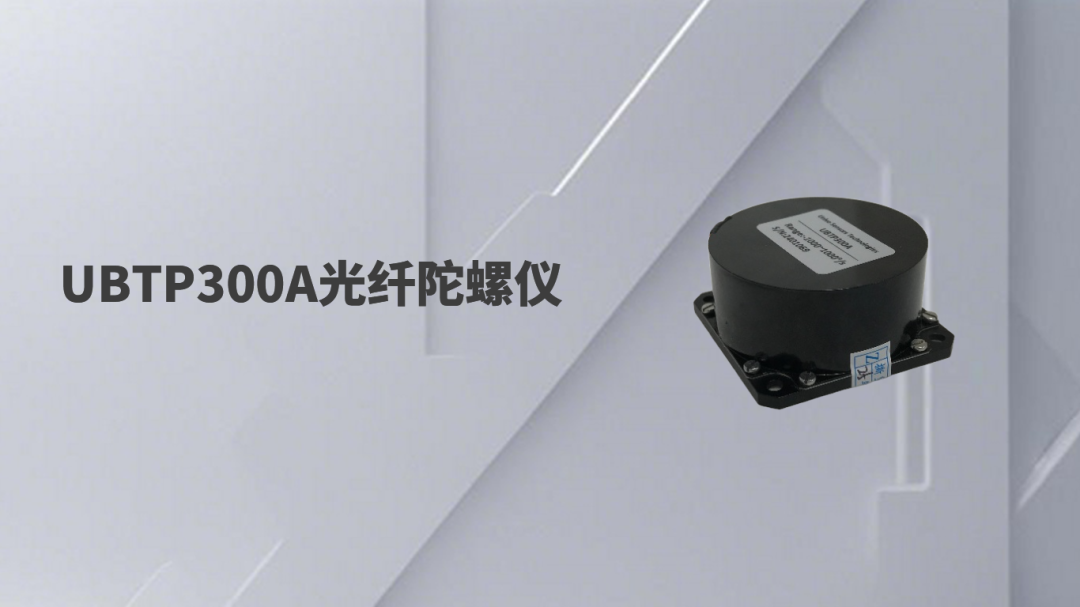
wKgZPGjnHUmATBVlAAW4IA0vh7g965.png

UBTP300光纤陀螺仪

概述

UBTP300光纤陀螺仪是一款高精度、小型化数字闭环惯性测量单元,采用光纤传感技术,零偏稳定性达0.05°/h(A型),动态范围±1000°/s。全系列尺寸60×60×30mm,重量≤160g,支持-45℃~+70℃宽温工作,抗振动20~2000Hz(0.06g²/Hz)、抗冲击30g/11ms,RS-422接口输出,专为无人机、无人船、光电吊舱及军用导引头等空间受限场景提供可靠角速率感知。

特点

数字闭环模式,零偏稳定性:0.05/h~0.2*/h

体积小:60mmx60mmx30mm,重量轻:≤160g

精度高,结构简单,动态范围宽,启动时间短,抗振动冲击能力强

应用

小型惯组、惯导、导引头

伺服跟踪、光电吊舱

无人机、无人船

声明:本文内容及配图由入驻作者撰写或者入驻合作网站授权转载。文章观点仅代表作者本人,不代表电子发烧友网立场。文章及其配图仅供工程师学习之用,如有内容侵权或者其他违规问题,请联系本站处理。 举报投诉
  • 陀螺仪
    +关注

    关注

    44

    文章

    928

    浏览量

    103357
收藏 人收藏
加入交流群
微信小助手二维码

扫码添加小助手

加入工程师交流群

    评论

    相关推荐
    热点推荐

    超声波传感器助力货运无人机实现精准离地测距与安全投递

    近年来,国内低空经济产业高速发展,无人配送、智能载货无人机已广泛落地于应急救援、农林作业、园区物流、工业物资转运等场景。无人机自动化作业流程
    发表于 09-14 15:54

    超声波传感器无人机高度控制的核心应用

    的感知技术痛点 无人机飞行高度的精准控制,直接决定飞行稳定性与作业安全性。高空飞行场景
    发表于 09-10 16:06

    2026年全球小型无人机产业分析报告

    和操作。微型无人机军事、侦察、监视和消费市场的应用潜力巨大,特别是需要隐蔽性和灵活性的场景。 智能化与自主化:小型
    发表于 08-31 16:01

    无人机动力测试台

    无人机动力测试台(推力扭矩测试台)是电机 + 电调 + 螺旋桨 + 电池整套动力系统专用检测设备,用于静态 / 动态模拟飞行工况,精准采集动力全维度性能数据,满足无人机研发、量产质检、
    发表于 07-17 20:26

    无人机自由度测试台

    1 概述 适用于多自由度测试台架设备的设计、生产、测试及验收工作。 多自由度测试台架设备,用于固定台架上,由无人机自身姿态运动带动三轴转动,通过编码器精准记录无人机实时姿态,为
    发表于 07-10 22:12

    无人计技术路线

    路径规划算法,确保无人机能够按照预设的航线进行飞行。同时,实现避障算法,确保无人机飞行过程
    发表于 07-10 17:29

    无人机技术路线

    无人机能够按照预设的航线进行飞行。同时,实现避障算法,确保无人机飞行过程能够避开障碍物。此外
    发表于 07-10 17:08

    实测CS创世SD NAND:无人机飞控数据存储的\'救命稻草\',掉电不丢数据是什么体验?

    的数据,运用先进的滤波算法进行数据解算,最终通过PID等控制算法精确驱动电机和舵面,实现飞行器的自主平衡、精准定点悬停、复杂航线飞行与智能避障等高级功能。 现代工业级
    发表于 06-04 14:45

    [Optiwave] OptiSystem应用:无人机(UAV)中继通信系统仿真

    (距地面 500 m)→地面基站,两端均配备发射与接收。 系统布局如图1所示。 图1.无人机(UAV)中继通信系统项目布局 计算完成后,初始高斯光束经第一段传输后,第一架无人机接收端呈现扩束状
    发表于 06-01 08:09

    四轴无人机控制核心丨笙泉新品(CGF062A) 融合MCU与MDE优势, 实现稳定高效的飞行表现

    与可调性的BLDC控制解决方案。 CGF062A功能方框图 小结 综合而言,无人机的稳定飞行仰赖精准的姿态控制与高效率的马达驱动技术。前者透过飞行控制器与传感器回馈,结合 PID
    发表于 05-06 14:10

    无人机飞行试验包括哪些方面?具体操作步骤是什么?需要哪些设备

    无人机飞行试验是无人机研发、生产和应用过程中极为关键的一环。它旨在验证无人机飞行性能、稳定性、
    的头像 发表于 04-23 14:24 472次阅读
    <b class='flag-5'>无人机</b><b class='flag-5'>飞行</b>试验包括哪些方面?具体操作步骤是什么?需要哪些设备

    高性能MEMS IMU:重构无人机飞行控制核心

    无人机飞行系统,惯性测量单元(IMU)是决定飞行稳定性、导航精度与环境适应性的 “运动神经中枢”。ER-MIMU-M02 作为一款高性
    的头像 发表于 04-07 14:36 576次阅读

    精准感知,稳控未来:MEMS陀螺仪助力无人机飞控新高度

    随着无人机技术工业巡检、测绘勘察、物流运输及城市空中交通等领域的快速普及,对飞行控制系统核心传感器——陀螺仪的性能要求也日益严苛。为了满足这些高精度、高可靠性应用场景的需求,ER-M
    的头像 发表于 02-14 16:24 1112次阅读
    <b class='flag-5'>精准</b>感知,稳控未来:MEMS<b class='flag-5'>陀螺仪</b>助力<b class='flag-5'>无人机</b>飞控新高度

    无人机IMU 双核心深度解析:加速度计与陀螺仪的分工、价值及融合逻辑
    ER-MIMU-063A的核心是陀螺仪(角速度感知)和加速度计(线速度感知)的组合,二者是互补的物理量测量器件——单独使用各有明显短板,无法实现无人机姿态 / 运动的完整感知,组合后通过传感器融合
    的头像 发表于 02-05 14:25 1665次阅读
    <b class='flag-5'>无人机</b>IMU 双核心深度解析:加速度计与<b class='flag-5'>陀螺仪</b>的分工、价值及融合逻辑

    GNSS 卫星导航信号模拟器:无人机精准飞行的 “隐形考官”​

    无人机技术飞速发展的今天,从农业植保、电力巡检到物流配送,无人机的应用场景日益广泛。而精准的定位与导航,是无人机完成各项任务的核心
    的头像 发表于 01-07 16:32 720次阅读