0
  • 聊天消息
  • 系统消息
  • 评论与回复
登录后你可以
  • 下载海量资料
  • 学习在线课程
  • 观看技术视频
  • 写文章/发帖/加入社区
会员中心
创作中心

完善资料让更多小伙伴认识你,还能领取20积分哦,立即完善>

3天内不再提示

喷涂机器人的关键术语和核心参数介绍

工业运动控制 2024-11-06 08:04 次阅读
加入交流群
微信小助手二维码

扫码添加小助手

加入工程师交流群

喷漆机器人主要由机器人本体、计算机和相应的控制系统组成,液压驱动的喷漆机器人还包括液压油源,如油泵、油箱和电机等。多采用5或6自由度关节式结构,手臂有较大的运动空间,并可做复杂的轨迹运动,其腕部一般有2~3个自由度,可灵活运动。较先进的喷漆机器人腕部采用柔性手腕,既可向各个方向弯曲,又可转动,其动作类似人的手腕,能方便地通过较小的孔伸入工件内部,喷涂其内表面。喷漆机器人一般采用液压驱动,具有动作速度快、防爆性能好等特点,可通过手把手示教或点位示数来实现示教。喷漆机器人广泛用于汽车、仪表、电器、搪瓷等工艺生产部门。

一、喷涂机器人的主要术语

1、喷涂机器人涂装效率、涂着效率和涂装有效率

涂装效率是喷涂作业效率,包含单位时间的喷涂面积、涂料和喷涂面积的有效利用率。涂着效率是喷涂过程中涂着在被涂物上的涂料量与实际喷出涂料总量之比值,或被涂物面上的实测厚膜与由喷出涂料量计算的涂膜厚度之比,也就是涂料的传输效率(transferefficency简称TE)或涂料利用率。

涂装有效率是指实际喷涂被涂物的表面积与喷枪运行的覆盖面积之比;为使被涂物的边断部位的涂膜完整,一般喷枪运行的覆盖面积应大于被涂物的面积。

2、喷涂机器人喷涂轨迹

喷涂机器人喷涂轨迹指在喷涂过程中喷枪运行的顺序和行程,采用喷涂机器人可模仿熟练喷漆工的喷涂轨迹。

3、喷涂机器人的涂料流率

喷涂机器人涂料流率是单位时间内输给每个旋杯的涂料量,又称喷涂流量、出漆量率。

除旋杯转速外,涂料流率是第二个影响雾化颗粒细度的因素。当其他参数不变的情况下,涂料流率越低,其雾化颗粒越细,但同时也会导致漆雾中溶剂挥发量增大。

喷涂机器人涂料流率高会形成波纹状的涂膜,同时当涂料流量过大使旋杯过载时,旋杯边缘的涂膜增厚至一定程度,导致旋杯上的沟槽纹路不能使涂料分流,并出现层状漆皮,这会产生气泡或涂料滴大小不均匀的不良现象。

喷涂机器人每支喷枪的最大涂料流率与高速旋杯的口径、转速涂料的密度有关,其上限由雾化的细度和静电涂装的效果来决定。实践经验表明,涂料应在恒定的速度下输入,在小范围内的波动不会影响涂膜质量。

喷涂机器人在实际的喷涂过程中每个旋杯所喷涂的区域不同,其涂料的流率等也不相同,另外由于被涂物外形变化的原因,旋杯的涂料流率也要发生变化。以喷涂汽车车身为例,当喷涂门板等大面积时,吐出的涂料量要大,喷涂门立柱、窗立柱时,吐出的涂料量要小,并在喷涂过程中自动、精确地控制吐出的涂料量,才能保证涂层质量及涂膜厚度的均一,这也是提高涂料利用率的重要措施之一。

4、喷涂机器人的旋杯转速

喷涂机器人旋杯转速是对高转速旋杯雾化细度影响最大的因素。当其他工艺参数不变时,旋杯的转速越大,涂料滴的直径越小。在稍低速范围内,转速对雾化细度的影响比在高速范围内明显地增大。

喷涂机器人旋杯转速会对膜厚有影响。当转速过低会导致涂膜粗糙;喷涂机器人雾化过细会导致漆雾损失(引起过喷),使涂膜厚度有波动;同时,当雾化超细时,则对喷漆室内任何气流均十分敏感。旋杯的过高转速除引起过喷外,还会导致透平轴承的过量磨损,增加清晰用压缩空气的消耗和降低涂膜所含溶剂量。喷涂机器人最佳的旋杯转速可按所用涂料的流率特性而定,因而对于表面张力的水性涂料、高黏度的双组分涂料的旋杯转速比普通溶剂型涂料的要高。

一般情况下,喷涂机器人空载旋杯转速为6X10^4r/min,负载时设定的转速范围为(1.0~4.2)X10^4r/min误差±500r/min。

静电喷涂技术已成为当今汽车工业的主流喷涂技术,而静电自动喷涂设备的应用更使汽车中、面涂涂装进入了自动化时代。下面就喷涂机器人主要喷涂参数进行简述。

二、喷涂机器人的主要参数

1、喷涂流量

静电喷涂机器人的流量是单位时间输给旋杯的涂料量,又称为吐出量。流量的大小影响漆膜的厚度。不同的颜色的涂料遮盖能力不同,施工膜厚也不同。喷涂过程中,每台机器人担当的喷涂区域不同,设置的流量也不同。同时流量也和被喷涂物的形状有关,对于汽车而言,规则的五门一盖型面一般流量较大,而立柱、棱线、转角流量较小。

2、成型空气

气体从旋杯后侧均匀分布的小孔中喷出,用于限制漆雾的幅度(扇幅),并把雾化的漆雾推向被涂物,放置漆雾扩散和反弹污染旋杯和雾化器。对于金属漆而言,喷幅影响最终的颜色效果,喷幅不合适很容易出现斑马纹或者发花。喷幅的设置和两枪的间距有关,油漆的叠加次数为3次。如两枪间距100mm,喷幅最好控制为300mm,这样同一点油漆可以叠加3次。

3、旋杯转速

旋杯转速是油漆雾化的关键参数,旋杯高速旋转时产生的离心力使油漆雾化的很细(50-100μm)。漆滴直径越小,漆膜的平滑度越好,桔皮效应越小,光泽也越高。转速的设定也和油漆的类别有关,色漆的转速相对小些,中涂、清漆的转速对高些。转速和流量也是相关的,流量大,转速也要增加,以达到较好的雾化效果,但是转速过高,喷涂到被涂物上油漆就较干,会导致桔皮问题。

4、高压

静电喷涂中,被涂物为正极,旋杯为负极,在两极之间施加高电压后产生强电吸引力,使雾化后的漆雾颗粒传输到被涂物表面。高电压的大小影响静电喷涂的静电效应、上漆率、漆膜的均匀性。

流量、转速、成型空气和高压直接影响成膜质量,同时也会影响油漆的利用率。在生产中要结合油漆的特性和雾化器参数,进行调整,四个参数要综合考虑,不断优化,才能达到理想的喷涂效果。

声明:本文内容及配图由入驻作者撰写或者入驻合作网站授权转载。文章观点仅代表作者本人,不代表电子发烧友网立场。文章及其配图仅供工程师学习之用,如有内容侵权或者其他违规问题,请联系本站处理。 举报投诉
  • 变频器
    +关注

    关注

    256

    文章

    7866

    浏览量

    159239
  • 喷涂机器人
    +关注

    关注

    2

    文章

    26

    浏览量

    4229
收藏 人收藏
加入交流群
微信小助手二维码

扫码添加小助手

加入工程师交流群

    评论

    相关推荐
    热点推荐

    地瓜RDK机器人开发者套件及核心模组

    最近很多做服务机器人、人形机器人、AGV、机械臂项目的工程师,在找国产端侧AI机器人硬件平台,整理地瓜RDK开发者套件和核心模组选型资料,分享给大家。 产品矩阵 - RDK X
    发表于 09-10 23:13

    2027赛逸展聚焦机器人软件定义,重构机器人产品开发逻辑

    、接口标准化、软件生态建设展开研讨。软件正在成为机器人差异化竞争的核心,推动产业开发范式迭代升级。 决策者在此集结,首发者在此登顶——赛逸展,科技商业的决胜场。Where decision‑makers
    发表于 08-28 10:58

    2027北京机器人展聚焦人形机器人全产业链

    2027北京机器人展覆盖整机研发、核心零部件、AI算法、场景解决方案全赛道,展会作为2027亚洲消费电子展(赛逸展)核心板块,定档2027年6月26‑28日,北京亦创国际会展中心,总展览规模3.5
    发表于 08-27 11:06

    2027北京机器人展数字健康机器人展区

    气人 2027北京机器人展数字健康展区展示手术机器人、康复机器人、养老陪护机器人等。展会作为2027亚洲消费电子展(赛逸展)核心板块,定档
    发表于 08-27 11:00

    2026年全球协作机器人产业分析报告

    协作机器人是一类面向人机协同的新一代机器人核心特点是在与人共享的工作空间内实现安全、直接的协作。与传统工业机器人通常需要安全围栏、以相对独立方式运行不同,协作
    发表于 08-18 16:34

    汽车制造机器人数据采集联网监控系统方案

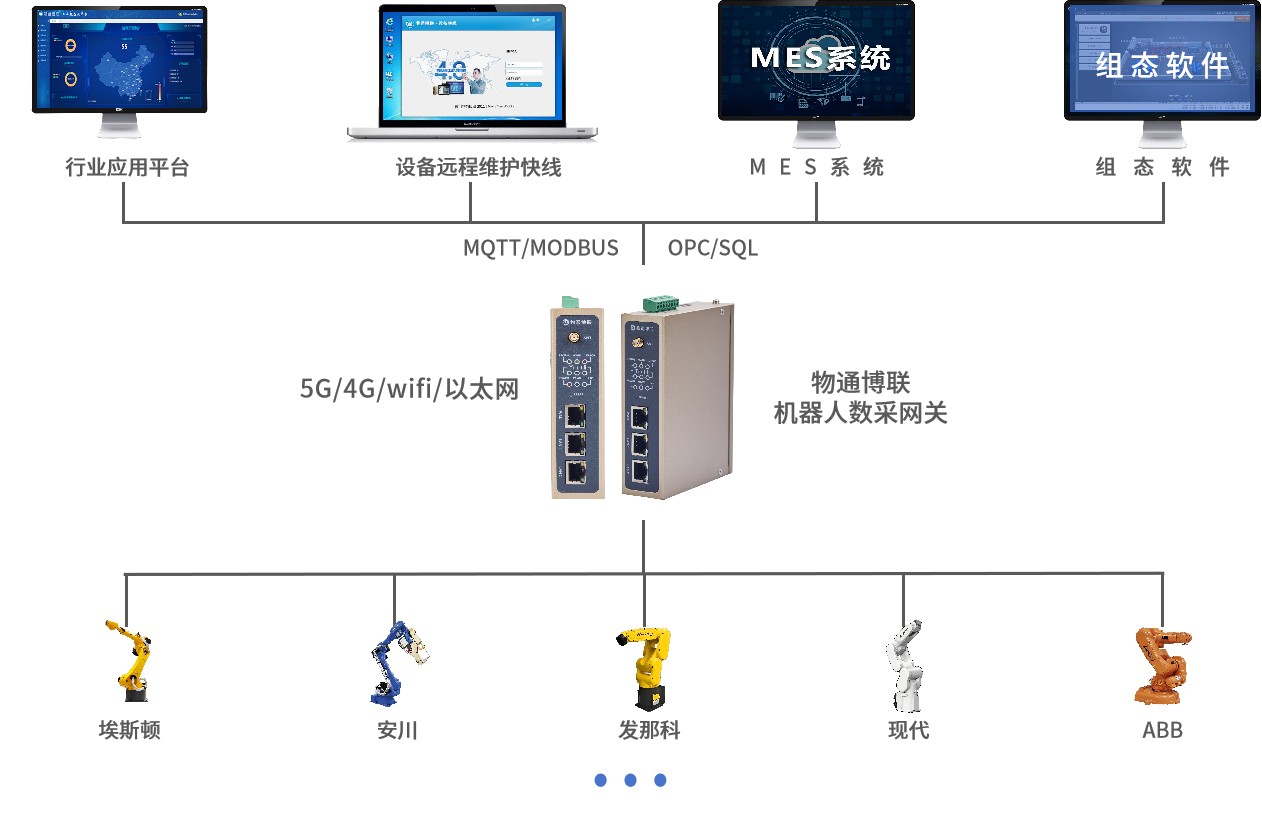
    某汽车制造业工厂已实现自动化生产,包括自动喷涂、螺钉锁付、总装等。其中自动喷涂机器人(ABB)、总装机器人(发那科)、螺钉锁付机器人(雅马哈),由于通信协议各不相同,在与MES系统进行
    的头像 发表于 06-15 10:18 397次阅读
    汽车制造<b class='flag-5'>机器人</b>数据采集联网监控系统方案

    机器人超声波避障测距

    随着移动机器人在智能家居、商业服务、工业仓储等领域的大规模普及,环境感知与安全避障成为机器人自主导航的核心基础能力。在各类测距方案中,超声波换能器凭借不受光线干扰、适配材质广、稳定性高、安全性好等
    发表于 06-10 17:20

    江智康养机器人

    ) 江智康养机器人公司选择性与康养机构采取租用每月仅支付使用费长期合作的模式。首先会充分与康养机构交流并根据不同的康养机构的痛点/关键点/核心点制定具体的可行方案。具体放置在康养机构的所有机器
    发表于 06-06 09:20

    荣耀机器人散热系统介绍

    机器人生死的核心系统。一、散热系统在机器人中的核心定位在机器人的物理结构中,散热系统并非独立部件,而是一个集成式的热管理网络,它与动力层、能
    的头像 发表于 04-25 10:04 1596次阅读
    荣耀<b class='flag-5'>机器人</b>散热系统<b class='flag-5'>介绍</b>

    基于米尔RK3576核心板的国产割草机器人解决方案

    割草机器人提供了一颗真正的“中国芯”。该方案不仅实现了厘米级定位与毫秒级避障,更在数据安全与供应链韧性上提供了坚实保障,助力中国智造在庭院机器人赛道上实现弯道超车。 一、硬件核心:国产算力,自主可控
    发表于 04-24 17:31

    捷米特JM-ETH-CP以太网模块在汽车零部件机器人喷涂场景经典应用案例

    ,其中六轴机型占比73.5%,广泛应用于汽车零部件喷涂领域。机器人喷涂核心需求为:喷涂参数精准控
    的头像 发表于 04-24 11:13 468次阅读
    捷米特JM-ETH-CP以太网模块在汽车零部件<b class='flag-5'>机器人</b><b class='flag-5'>喷涂</b>场景经典应用案例

    人形机器人爆发背后,一个被忽视的核心技术:机器人运动学控制
    ,有一个关键问题常常被忽略:机器人如何精准地“动起来”?这背后的核心技术就是机器人运动学(RobotKinematics)控制。在机器人系统
    的头像 发表于 03-10 17:04 1759次阅读
    人形<b class='flag-5'>机器人</b>爆发背后,一个被忽视的<b class='flag-5'>核心</b>技术:<b class='flag-5'>机器人</b>运动学控制

    智能机器人线圈在核心驱动系统中的关键作用

    智能机器人线圈 是智能机器人实现运动控制与智能执行的基础核心部件之一。随着智能机器人在服务、工业、医疗等领域的应用不断深化,机器人对精度、响
    的头像 发表于 03-02 16:24 437次阅读

    再谈低温烧结银的应用:从春晚四家机器人出镜的幕后推手说起

    、芯片封装、功率模块的关键支撑;而低温烧结银正从实验室走向机器人、新能源、第三代半导体等产业核心,成为高端电子互连的 隐形推手。 一、春晚四家机器人:幕后推手与技术硬核 1 四家
    发表于 02-17 14:07

    RK3576机器人核心:三屏异显+八路摄像头,重塑机器人交互与感知

    更多"、"互动更流畅"是开发者面临的核心挑战。传统的单一屏幕和有限的视觉输入已成为提升机器人智能化水平的瓶颈。而瑞芯微RK3576高性能处理器的出现
    发表于 10-29 16:41