无人机能被快速普及,很大程度上是得益于开源飞控的发展,因为困扰着无人机发展的关键设备是自动驾驶仪。那么,开源飞控是什么?又是如何发展过来的?本文由北航无人驾驶飞行器设计研究所的两位教授撰稿首发于《机器人圈》。
2015-09-14 09:56:02 56575
,去掉了TV功能和TP(电阻触摸)功能,在传输完成后上位机会进行休眠,休眠功耗仅达uA级。
全志T113-S3自稳PX4飞控
作者:光轮电子
使用全志T113-S3处理器制作的PX4飞控,飞控板载
2024-09-02 10:25:06
开源飞控板子上的气压计为什么不稳定
2016-12-27 11:46:26
将nuttx 1.12.0下面的hpmicro包移植到PX4 1.15.0 的nuttx下,经过修改部分内容,成功编译和运行,但是在PX4/boards下新建板子编译,遇到如图中的问题
个人感觉文件的都编译了 但是链接有问题,这个问题该如何解决呢
2024-04-16 15:46:52
请问大家,谁有PX4FMU,STM32F405的飞控原理图阿?有的请发邮箱:461635872@qq.com!Thank you!
2013-09-04 07:40:05
PX4、PIXhawk(PIXRaptor)编译环境的建立及源码的下载编译方法
2016-09-14 15:47:32
目录网址Pixhawk、PX4、APM 、 ArduPilot关系硬件照片、示意图逻辑图 集多旋翼控制框架软件框架辅助工具、软件说明(误区)裸机运行基于OS运行例子可执行程序、应用、源码(代码
2021-08-23 09:14:05
一、各自的简要介绍pixhawk是硬件平台,PX4是pixhawk的原生固件,专门为pixhawk开发。APM(Ardupilot Mega)也是硬件,Ardupilot是APM的固件,所以称
2022-02-15 07:32:20
参考资料PX4 Github主页:PX4 Github(代码有分支,请查看v1.10.0分支)PX4开发者手册:PX4手册 v1.11(手册有分支,请查看v1.11.0分支)PX4官方仿真
2021-08-23 07:42:17
时钟(实用!)两个独立按键与3个LED灯可调电阻,方便模数转换实验。短路帽可选电池电量检测功能(独家!)提供全网最全中文学习资料、高阶指南(独家!快速上手,大大降低开发难度)提供最强大的技术支持四、开发套件之资料
2020-07-30 23:10:46
: pan.baidu.com/s/1c0GXdj6 4.开发教程初级教程:零基础快速上手教程:pan.baidu.com/s/1gdjaZFd硬件基础教程: pan.baidu.com/s/1jGJ2GJG
2020-08-28 08:01:16
问下开源飞控的安装怎么安装,型号CC3d
2016-05-08 11:50:02
将为您做出最好的抉择。无论你有不懂得,或者有什么想法,都可在我们的官方讨论群:DBG开源四轴交流群 310442972中得到详细解答。MINI飞控单片机:stm32f103(在售),MK60
2019-08-05 19:34:26
就基于全志T113-S3设计了一款仅有30x30孔距的超轻量无人机飞控,可以实现无人机的自稳飞行及远距离图传。
全志T113 PX4飞控
前置摄像飞行演示
底部摄像飞行演示
飞控配置
2024-10-22 13:50:17
1.1. 入手指南1.1.1. 配件AIO-PX30-JD4 的标准套装包含以下配件:CORE-PX30-JD4 核心板一块MB-JD4-RK3328&PX30 底板一块铜管天线
2022-07-19 16:32:38
Debussy 仿真快速上手教程Debussy 介绍 Debussy 是NOVAS Software, Inc(思源科技)发展的HDL Debug & Analysis tool,这套软体
2012-08-11 16:00:15
Debussy 仿真快速上手教程Debussy 仿真快速上手教程Debussy 介绍 Debussy 是NOVAS Software, Inc(思源科技)发展的HDL Debug &
2012-08-11 09:44:26
ModelSim快速上手指南
2012-08-16 17:14:49
OLDX多旋翼开发平台(OLDX-FC)是什么?OLDX-FC开源飞控有哪些特性呢?
2021-11-11 07:37:24
本帖最后由 超级丹_super 于 2014-12-10 10:33 编辑
“芯客网”ChipSPARK推出第二代开源开发板产品“PopMetal”相当于一个微型计算机,内置多种接口,采用
2014-12-10 10:31:12
文章目录前言一、编写硬件描述文件二、编译并刷写BootLoader三、编译并刷写飞控固件总结前言ardupilot和PX4作为开源飞控的两大巨头,他们的完整的生态,科学的架构设计,完整的功能,和强大
2022-02-11 06:58:48
控代码编译出来的 Hex 文件。图2只要把这个固件烧写进飞控的主核心 STM32F103CBT6 的 Flash 内,飞控的代码就可以运行,这里已经把编译好固件放在了“【4】飞控固件烧写”文件夹
2022-05-24 15:51:07
控代码编译出来的 Hex 文件。图2只要把这个固件烧写进飞控的主核心 STM32F103CBT6 的 Flash 内,飞控的代码就可以运行,这里已经把编译好固件放在了“【4】飞控固件烧写”文件夹
2022-07-06 10:17:42
控,的性能和功能要求也变得越来越高。国内具有一大批优质的无人机企业,如DJI,零度,亿航,极飞等。可是这些企业的飞控系统并不开源,而开源飞控市场却基本被国外所垄断,比如APM, PX4, Autoquad等
2022-03-28 15:24:25
为统筹推进建设高水平开源基金会,打造优秀开源项目,深化开源技术应用,夯实开源基础设施,普及开源文化,完善开源治理机制和治理规则,加强开源国际合作,加快繁荣国内开源生态。开放原子开源基金会拟于2022
2022-07-20 10:52:50
为统筹推进建设高水平开源基金会,打造优秀开源项目,深化开源技术应用,夯实开源基础设施,普及开源文化,完善开源治理机制和治理规则,加强开源国际合作,加快繁荣国内开源生态。开放原子开源基金会拟于2022
2022-07-12 10:54:09
什么是k210?K210如何快速上手?
2021-10-13 06:45:16
一个Ubuntu系统,相应的配置,搭建PX4仿真系统,你可以的,利用gazebo搭建px4仿真系统.pdf (774.59 KB )
2019-04-10 05:47:50
在Ubuntu上搭建pix飞控的仿真平台,有兴趣的可以一起交流
2015-12-16 09:28:09
单片机原理与技术接口,前言《单片机原理与技术》戴胜华老师的教材版本,px4飞控使用的是stm32单片机,学习下单片机技术有利于理解px4的底层代码,单片机教材那么多,选择戴胜华老师的版本是MOOC
2021-07-14 07:52:19
我想知道在 MR-VMU-RT1176 上运行的 PX4 飞行控制软件的负载(大约)是多少,包括 RAM 使用率、FLASH 使用率、CPU 负载(可能很难说!
我需要通过以太网和 USB 开发其他任务,因此我想知道添加代码有多少回旋余地。
2025-04-03 06:18:54
所学习简单单片机编程是不能满足要求的。因为要满足实时处理各种数据,实现复杂的控制任务,这就要求PX4固件是搭载到操作系统上,对于STM32这款单片机,开源的PX4是基于Nuttx系统进行开发。所以,在我们阅读其程序流程的时候,不太容易找到程序运行的路线是如何,于是写下本文捋清思路。首先,我觉得可以把整
2022-02-17 07:02:37
ubuntu下开发基于STM32芯片的飞控stm32的开发在windwos环境下可以使用比较省事的MDK,基于keil的界面,但可能是因为软件开源的缘故,ardupilot和PX4这两个最为流行
2022-02-28 08:18:00
基于i.MX6芯片的飞凌OKMX6Q-C开发板如何上手
2021-10-13 06:32:55
如何快速上手,得分
2015-12-14 09:27:04
这是一篇面向神马都不懂的小白玩家的PCB设计教程。希望能帮助大家快速上手PCB的设计。1预备知识1.1 常用工具(1)做图工具:Altium Designer(2)PCB板加工:嘉立创(3)元件封装
2021-11-12 09:15:39
如何快速上手RK3399?
2022-03-07 06:42:37
如何快速上手RVB2601开发板?
2022-02-11 06:25:47
如何快速上手STM32H750VBCAN口?
2022-02-07 08:44:22
如何快速上手TrueStudio?
2022-02-23 07:01:41
如何使用STM32Cube MX快速上手STM32 CAN协议配置?
2022-02-07 07:06:15
请问有人知道在px4源码中怎么获取上一个航点,当前航点,下一个航点信息,并得到目标方位和航向方位的值发送到地面站。
2019-07-12 04:36:20
如何在Ubuntu下编译原生固件PX4?
2022-02-14 07:01:35
基于Ardupilot/PX4固件,APM/PIXhawk硬件的VTOL垂直起降固定翼软硬件参数调试(第三篇)飞行特性自动起飞固定翼飞机可以自动发射多种类型的飞机。下面的说明将教你如何设置你的任务来
2021-07-27 07:52:47
一篇“从入门到上手”的PCB设计教程这是一篇面向神马都不懂的小白玩家的PCB设计教程。希望能帮助大家快速上手PCB的设计。1预备知识1.1 常用工具(1)做图工具:Altium Designer(2
2021-11-11 06:34:07
蓝牙开发是什么?怎么快速上手NRF52832的蓝牙芯片开发?
2021-09-26 07:39:10
、定点相关算法,熟悉GPS航线飞行;5.熟悉一些如PIXHAWK/PX4、APM以及一些国内开源项目,能够从中提取相关算法;6.具备良好的团队合作意识和沟通能力,对工作有激情,能够承受一定的工作压力;7.2年以上工作经验,有项目量产经验优先。`
2017-11-30 14:42:04
一步步截图说明,做到每步都有说明,有理由,教你如何快速易懂的上手cadence?
2021-06-22 06:36:37
需要一个synplify的教学视频,最好是可以快速上手的。不需要网上的讲义那种,要视频。给学生看。
2014-10-03 21:29:22
开放原子全球开源峰会报名火热进行中!推荐理由:为统筹推进建设高水平开源基金会,打造优秀开源项目,深化开源技术应用,夯实开源基础设施,普及开源文化,完善开源治理机制和治理规则,加强开源国际合作,加快繁荣
2022-07-21 10:11:31
目前国内常用的开源飞控,无人机能被快速普及,很大程度上是得益于开源飞控的发展,因为困扰着无人机发展的关键设备是自动驾驶仪。那么,开源飞控是什么?又是如何发展过来的?在纷繁复杂的无人机产品中,四旋翼
2021-07-16 07:43:15
`TI旗下的BeagleBoard团队设计的BeagleBoard –xM是全球第一个硬件开源开发板,也是当前全球最强大的嵌入式开发板。其采用TI于2010年10月推出的DM3730作为核心处理器
2011-02-11 23:08:14
请问哪位大神用C++写过stm32f103的驱动程序,能否指导一下,怎么快速上手?
2019-01-22 21:24:08
请问一下怎么快速上手OKMX6UL-C啊?刚刚接收了个OKMX6UL-C的开发板,但是感觉资料很散乱,也没啥视频。不知道怎么快速上手.求大神指点~
2022-01-07 06:34:53
玩四轴就需要用到遥控器,遥控器常用的信号类型给大家做一个普及,附件中的文件中分析的比较好。PX4飞控开发笔记-第五章:PWM、PPM、S.bus与DSM2.pdf (597.67 KB )
2019-04-28 06:56:58
ModelSim快速上手指南
快速上手四部曲:建立Project、引進HDL Files、Compile、模擬(Simulate/Loading and Run)
2010-05-08 17:29:41 0
AS3Px和AS4Px标准、AR3Px和AR4Px快速,以及AU2Px和AU3Px超快整流器。对于消费类产品、照明和汽车应用中在高温条件下以非常快的速度进行开关的AC/DC和DC/DC转换器
2011-04-19 09:15:21994 zheshi pX4飞控原理图,主控芯片是STM32
2015-11-17 13:55:24103 connected via the 30-pin expansion bus. http://pixhawk.ethz.ch/px4/ ● 168 Mhz Cortex-M4 CPU (196 KB
2018-01-18 15:50:4327 px4飞控
2018-03-16 09:51:5116 Pixhawk原生PX4固件中的坑
2018-03-16 10:06:349 Auterion是一家初创公司,它提供了一个基于流行的PX4开源软件构建的无人机操作系统。该创企已经获得
2018-09-09 10:30:403428 ,如DJI,零度,亿航,极飞等。可是这些企业的飞控系统并不开源,而开源飞控市场却基本被国外所垄断,比如APM, PX4, Autoquad等,国内目前还没有一款开源飞控可以与之抗衡,在国际上也没有令人熟知的“国产”开源飞控。正是基
2019-03-11 08:00:0010 效果强、还开源,真香!
2019-07-11 15:53:236856 AIO-PX30-JD4 有灵活的启动方式。一般情况下,除非硬件损坏,AIO-PX30-JD4 开发板是不会变砖的。
2019-12-20 08:49:024399 所谓开源飞控就是建立在开源思想基础上的飞行自主控制器项目(Open Source AutoPilot),同时包含开源软件和开源硬件,而软件则包含飞控硬件中的固件和地面站软件。
2020-02-03 14:19:466966 无人机能被快速普及,很大程度上是得益于开源飞控的发展,因为困扰着无人机发展的关键设备是自动驾驶仪。那么,开源飞控是什么?又是如何发展过来的?
2020-06-03 08:00:002 增强开源应用程序中的处理器性能
2021-05-15 13:41:114 前言《单片机原理与技术》戴胜华老师的教材版本,px4飞控使用的是stm32单片机,学习下单片机技术有利于理解px4的底层代码,单片机教材那么多,选择戴胜华老师的版本是MOOC中有戴老师的版本,B站有
2021-11-10 18:06:006 环境:PC:Ubuntu20.0.4主机1、下载PX4源码新建一个pixhawk/source目录,cd进去git源码cd pixhawk/sourcegit clone https
2021-12-14 18:48:525 一、各自的简要介绍pixhawk是硬件平台,PX4是pixhawk的原生固件,专门为pixhawk开发。APM(Ardupilot Mega)也是硬件,Ardupilot是APM的固件,所以称
2021-12-16 16:47:124 所学习简单单片机编程是不能满足要求的。 因为要满足实时处理各种数据,实现复杂的控制任务,这就要求PX4固件是搭载到操作系统上,对于STM32这款单片机,开源的PX4是基于Nuttx系统进行开发。所以,在
2021-12-22 18:47:299 越野车作为实验平台,选用开源硬件Pixhawk飞控作为运动控制器,对PX4 Rover软件系统进行二次开发。使用数据采集模块获得超声波数据,并通过串口方式与飞控板进行通信,完成数据交换,从而实现对地面无人车周围环境的实时检测,完成巡航模式下的避障功能。
2022-03-16 16:36:402157 pixhawk是硬件平台,PX4是pixhawk的原生固件,专门为pixhawk开发。
APM(Ardupilot Mega)也是硬件,Ardupilot是APM的固件,所以称ArduPilot固件也叫APM。
2022-04-18 09:31:407 电子发烧友网站提供《HADES开源飞控系统.zip》资料免费下载
2022-07-29 10:02:265 不论是船还是飞行器都应该有机器头朝向或定义其前向运动的方向为机器头方向。清楚机器头方向,以保证自驾仪同机器运动向量相一致极为重要!
2023-04-29 10:08:0014010 Px4, PJ4, UPD703506, AB050, Application board, AB-050-Px4, V850E/Px4 评估板
2023-04-17 19:05:050 用于ArduPilot/APM的主要飞行代码使用C++编写。支持工具使用多语言编写,最常用的是python。目前,主要载具代码编写为“.pde”文件,由Arduino构建系统得来。
2023-05-06 09:57:0220939 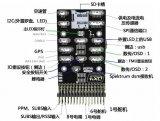
Px4, PJ4, UPD703506, AB050, Application board, AB-050-Px4, V850E/Px4 评估板
2023-11-28 18:30:370 快速上手Banana Pi BPI-M4 Zero 全志科技H618开源硬件开发开发板
2023-11-30 14:42:493067 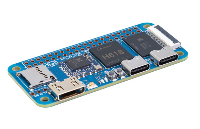
谷歌近日宣布,其全新开源大模型Gemma正式亮相。Gemma被誉为全球性能最强大、同时也是最轻量级的模型系列,分为2B(20亿参数)和7B(70亿)两种尺寸版本。令人瞩目的是,即便是2B版本,也能够在笔记本电脑上流畅运行。
2024-02-22 14:51:121534 作者:文子 编辑:小迪 谷歌,2024年卷出新高度。 全球最强开源模型,Gemma重燃战局 短短12天连放三次大招,谷歌AI更新迭代之快,让人始料未及。 当地时间2月21日,谷歌毫无预兆地发布号称
2024-02-23 10:21:04803 
Ubuntu系统快速上手概述和操作说明
2024-04-12 16:25:171330 
Meta推出最强开源模型Llama 3 要挑战GPT Facebook母公司Meta Platforms(META.US)推出了开源AI大模型“Llama”的最新升级版本“Llama 3”,Meta
2024-04-19 17:00:311518 电子发烧友网站提供《AM263Px控制卡快速入门指南.pdf》资料免费下载
2024-08-26 09:24:110 ABSTRACT摘要捷智算平台上新全球最强开元模型——千问QwQ-32B。JAEALOT2025年3月18日3月17日,阿里通义千问发布的最新开源推理模型QwQ-32B,在国际权威测评榜
2025-03-19 12:34:36963 
电子发烧友网站提供《Venue快速上手指南.pdf》资料免费下载
2025-03-26 14:34:180 近日,纳雷科技正式以银级会员身份加入PX4开源飞控生态!到目前为止,纳雷科技已成为全球两大主流无人机开源飞控平台(APM&PX4)的官方合作伙伴。其雷达技术将深度融入开源生态,以“聚焦被集成”的战略为开发者与用户提供标准化、高性能、低门槛的感知解决方案,加速无人机应用创新进程。
2025-05-21 14:37:051117 各位关注先楫的小伙伴们,基于PX4v1.16.0版本的FMU-V6XHPMv0.1.0(基于HPM_SDKv1.10.0)正式发布了!为想使用先楫芯片开发PX4飞控的朋友们提供了基础平台,用户可在此基础上进行快速开发
2025-09-16 08:32:202132 
 电子发烧友App








 工商网监
评论