0
  • 聊天消息
  • 系统消息
  • 评论与回复
登录后你可以
  • 下载海量资料
  • 学习在线课程
  • 观看技术视频
  • 写文章/发帖/加入社区
会员中心
创作中心

完善资料让更多小伙伴认识你,还能领取20积分哦,立即完善>

3天内不再提示

BIM 施工验收:激光雷达三维扫描快速校验施工偏差

雷达Witty 来源:jf_82883430 作者:jf_82883430 2026-08-31 16:17 次阅读
加入交流群
微信小助手二维码

扫码添加小助手

加入工程师交流群

在传统建筑施工验收中,测量人员往往依靠全站仪、水准仪等工具逐点采集数据,再与二维图纸逐项比对。这种方式耗时长、覆盖点有限,面对复杂曲面、机电管线密集区域时更是力不从心。随着 BIM 技术的普及,将设计模型与现场实体进行数字化比对已成为趋势,而激光雷达三维扫描正是打通 "设计 — 施工 — 验收" 闭环的关键一环。

一、技术原理:从点云到偏差分析

激光雷达通过发射激光束并接收反射信号,快速获取目标表面海量三维坐标点,形成所谓的 "点云" 数据。一台地面式激光雷达在短时间内即可完成一个站点的高密度点采集,配合多站拼接,能够完整还原施工现场的几何形态。采集完成后,点云数据经过去噪、配准、坐标转换等预处理,被导入 BIM 软件平台,与设计模型进行同一坐标系下的叠加比对。

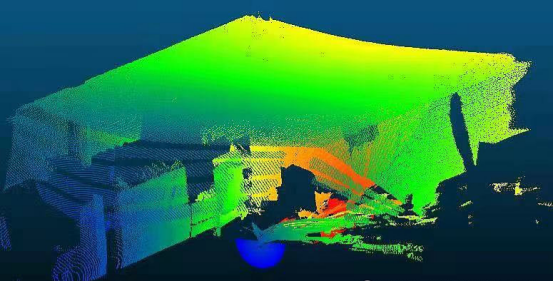
比对的核心思路是计算点云中每个点到设计模型对应表面的法向距离。通过色彩映射,偏差值被直观地渲染为连续色阶:冷色调表示负偏差,暖色调表示正偏差,中间色阶表示在允许公差范围内。验收人员无需逐点读数,一眼即可识别哪些区域存在施工偏差,以及偏差的分布规律和严重程度。
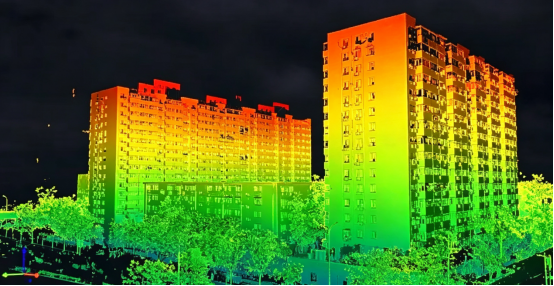
image.png

二、验收效率的量级提升

传统验收模式下,一个大型机房的管线综合校验可能需要多人多日作业,且只能抽查有限截面。引入激光雷达后,同样的工作可在更短时间内完成全区域扫描,分析结果覆盖每一处构件。这意味着验收从 "抽样判断" 走向 "全量检测",漏检风险大幅降低。

在钢结构安装、幕墙外立面、精装修墙面等对平整度和定位精度要求较高的分项工程中,三维扫描的优势尤为明显。以钢结构为例,柱脚定位偏差、梁端拼接间隙、整体垂直度等指标均可通过点云与模型的比对一次性输出,替代了以往反复架设仪器、多次转站的繁琐流程。对于异形曲面建筑,传统测量几乎无法给出全面的偏差报告,而点云天然具备描述任意复杂几何形态的能力。

三、数据驱动的质量管控

激光雷达验收不仅仅是 "更快地测",更是 "更智能地管"。每次扫描生成的偏差报告可作为结构化数据归档,与施工日志、材料批次、班组信息关联,形成可追溯的质量档案。当某一区域反复出现同类偏差时,管理者可以快速定位是工艺问题、材料问题还是管理问题,从而采取针对性整改。

在施工过程中引入阶段性扫描,还可以实现 "过程验收" 而非 "事后验收"。例如,在机电管线安装完成但吊顶封闭前进行一次扫描,与 BIM 模型比对,及时发现管线碰撞、标高错误等问题,避免封闭后返工。这种前移的质量控制理念,将验收从被动的 "判定合格与否" 转变为主动的 "预防与纠正"。
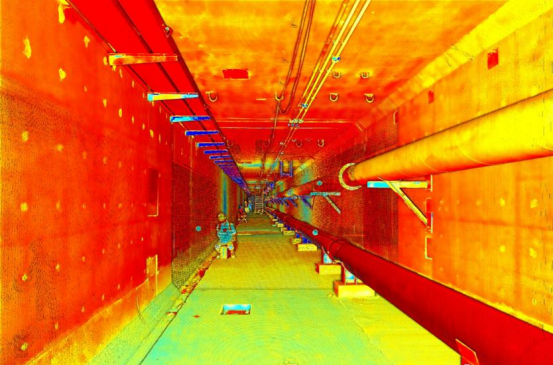
image.png

四、应用挑战与发展方向

尽管优势显著,激光雷达三维扫描在施工验收中的普及仍面临一些现实挑战。首先是点云数据量大,对硬件配置和数据处理能力要求较高;其次是现场环境复杂,施工杂物、人员走动会影响点云质量,需要合理规划扫描时间和站点布局;此外,偏差分析结果的解读需要验收人员同时具备 BIM 建模知识和现场施工经验,复合型人才的培养仍需时间。

从技术发展看,移动扫描系统、无人机载激光雷达正在降低大面积场景的采集成本;人工智能算法开始介入点云自动分割与构件识别,进一步减少人工后处理工作量;与 BIM 平台的深度集成也在推进,未来扫描数据可直接驱动模型修正,实现 "实测实量 — 模型更新 — 偏差报告" 的自动化流水线。

结语

激光雷达三维扫描为 BIM 施工验收提供了一种全量、快速、可视化的校验手段,正在深刻改变传统验收的工作方式。它不仅提升了效率,更推动质量管理从经验驱动走向数据驱动。随着硬件成本下降和算法成熟,这一技术有望从大型项目的 "奢侈品" 变为常规验收的 "标配工具",为建筑行业的数字化转型提供坚实支撑。
a35ff3deb48f8c54566e70327c292df5e0fe7f78

审核编辑 黄宇

声明:本文内容及配图由入驻作者撰写或者入驻合作网站授权转载。文章观点仅代表作者本人,不代表电子发烧友网立场。文章及其配图仅供工程师学习之用,如有内容侵权或者其他违规问题,请联系本站处理。 举报投诉
  • 激光雷达
    +关注

    关注

    987

    文章

    4774

    浏览量

    199191
  • bim
    bim
    +关注

    关注

    0

    文章

    73

    浏览量

    13371
收藏 人收藏
加入交流群
微信小助手二维码

扫码添加小助手

加入工程师交流群

    评论

    相关推荐
    热点推荐

    激光雷达点云数据:让机器“看见”三维世界的语言

    在自动驾驶汽车平稳穿梭于城市街道、无人机精准测绘复杂地形、机器人灵巧绕过障碍物的背后,有一种数据正在默默支撑着这一切 —— 激光雷达点云数据。它如同机器的 "视觉神经",将真实世界的三维结构转化
    的头像 发表于 09-04 14:29 139次阅读
    <b class='flag-5'>激光雷达</b>点云数据:让机器“看见”<b class='flag-5'>三维</b>世界的语言

    演示面阵激光雷达

    近年来,面阵激光雷达(光探测和测距)技术开始在消费类光学产品中发挥作用。特别是,面阵激光雷达解决方案-采用固态设计-非常适合现代智能设备的设计,如苹果公司的iPhone 12及其iPad Pro产品
    发表于 08-31 09:41

    [VirtualLab] 演示面阵激光雷达的工作原理

    摘要 如今,激光雷达技术不仅应用于专业领域,而且应用于消费品领域。以面阵激光雷达为例,由于其快速、准确的三维距离检测和测量能力,在智能设备中得到了广泛的应用。在这个例子中,我们演示了一
    发表于 08-28 08:24

    机载与地面移动扫描协同:轻量化固态雷达赋能城市三维建模

    。轻量化固态激光雷达的成熟,为机载与地面移动扫描提供了全新的技术底座,二者协同正在重塑城市三维建模的作业范式。 一、轻量化固态雷达:从机械旋转到固态架构的跨越 传统机械式
    的头像 发表于 08-27 11:19 137次阅读
    机载与地面移动<b class='flag-5'>扫描</b>协同:轻量化固态<b class='flag-5'>雷达</b>赋能城市<b class='flag-5'>三维</b>建模

    固态激光雷达在工件体积测量与来料三维检测中的应用

    反射特性干扰。固态激光雷达凭借无机械扫描结构、高稳定性、主动成像等优势,正成为工业三维感知领域的重要技术路径。 固态激光雷达的核心特征在于发射与接收端均采用固态化设计,通过光学相控阵、
    的头像 发表于 08-26 17:51 547次阅读
    固态<b class='flag-5'>激光雷达</b>在工件体积测量与来料<b class='flag-5'>三维</b>检测中的应用

    移动测绘新方案:轻量化固态激光雷达高效完成城区、园区三维建模_

    随着实景三维中国建设的深入推进,城市与园区的精细化三维建模需求持续增长。传统测绘方案多依赖大型车载激光雷达或无人机航测,存在设备笨重、部署周期长、复杂场景适应性不足等问题。以轻量化固态激光雷达
    的头像 发表于 08-18 14:52 199次阅读
    移动测绘新方案:轻量化固态<b class='flag-5'>激光雷达</b>高效完成城区、园区<b class='flag-5'>三维</b>建模_

    实景三维道路建模|固态激光雷达快速采集道路三维点云数据

    激光雷达技术的成熟落地,为道路三维点云数据的快速采集开辟了全新路径,正加速成为实景三维道路建模的核心生产力工具。 长期以来,道路空间数据采集面临诸多痛点。人工测量方式精度可控但效率极低
    的头像 发表于 08-07 17:32 673次阅读
    实景<b class='flag-5'>三维</b>道路建模|固态<b class='flag-5'>激光雷达</b><b class='flag-5'>快速</b>采集道路<b class='flag-5'>三维</b>点云数据

    嘉准AGV移动定位传感器:激光雷达长距离测距精准定位不偏移

    准方案:FCWY激光传感器实时测量AGV与轨道、墙面的距离,反馈偏差信号给控制系统。FC-JGLD1激光雷达持续扫描周围环境,实时校正行走路径。行走定位精准不偏移。 痛点
    发表于 07-30 16:13

    读懂激光雷达:万物智能时代的三维感知之眼

    当自动驾驶汽车平稳穿梭早晚高峰车流、无人机飞越山林完成高精度测绘、园区配送机器人灵活穿梭人群自动避障,支撑这一切智能行动的核心感知硬件,正是激光雷达。作为智能设备专属的三维感知之眼,激光雷达补齐了
    的头像 发表于 06-30 17:36 875次阅读
    读懂<b class='flag-5'>激光雷达</b>:万物智能时代的<b class='flag-5'>三维</b>感知之眼

    激光雷达点云:机器感知三维世界的数字基石

    激光雷达点云是激光探测与测距技术输出的核心数据,也是机器建立三维空间认知的基础数字载体。简单来说,点云是由大量离散三维空间点构成的数据集;每个点位包含
    的头像 发表于 06-22 17:38 1200次阅读
    <b class='flag-5'>激光雷达</b>点云:机器感知<b class='flag-5'>三维</b>世界的数字基石

    三维实景建模提质增效 激光雷达成测绘行业技术新利器

    地形场景下易受遮挡影响,存在高程精度受限、地表穿透能力不足等短板。激光雷达凭借主动测距、直接生成三维点云的技术特性,成为驱动测绘技术升级的核心支撑。 从技术原理看,激光雷达测绘以飞行时间(ToF)测距为核心机制
    的头像 发表于 06-17 10:19 307次阅读
    <b class='flag-5'>三维</b>实景建模提质增效 <b class='flag-5'>激光雷达</b>成测绘行业技术新利器

    技术重构封闭运力:三维激光雷达筑牢厂区无人配送感知底座
    在制造厂区、大型物流园区等封闭场景中,物料转运与后勤配送呈现出动线固定、人车混行、工况多变的特征。传统人力配送与磁条式AGV 方案,分别面临综合成本高企、部署柔性不足的痛点。以三维激光雷达为核心感知
    的头像 发表于 06-15 16:18 351次阅读
    技术重构封闭运力:<b class='flag-5'>三维</b><b class='flag-5'>激光雷达</b>筑牢厂区无人配送感知底座

    激光雷达测量侧面积的核心原理

    步骤,无需人工干预,兼顾效率与精度。 第一步,激光发射与扫描,捕捉侧面三维数据。激光雷达内置激光器、扫描
    的头像 发表于 05-21 11:34 567次阅读
    <b class='flag-5'>激光雷达</b>测量侧面积的核心原理

    固态激光雷达参数以及避障视频

    本帖最后由 jf_63660781 于 2026-3-27 14:23 编辑 1 产品概述 G90A-60传感器是一款线阵固态激光雷达。本产品基于角测距原理,并配以相关光学、电学
    发表于 03-27 14:14

    自动驾驶里的激光雷达有何作用?

    [首发于智驾最前沿微信公众号]激光雷达(LiDAR)是一款把光当“尺子”来量距离的一类传感器,在自动驾驶里负责“看清三维形状和距离”。它和摄像头、毫米波雷达不一样,能直接给出稠密的三维
    的头像 发表于 10-10 07:15 1919次阅读
    自动驾驶里的<b class='flag-5'>激光雷达</b>有何作用?