




0
  • 聊天消息
  • 系统消息
  • 评论与回复
登录后你可以
  • 下载海量资料
  • 学习在线课程
  • 观看技术视频
  • 写文章/发帖/加入社区
会员中心
创作中心

完善资料让更多小伙伴认识你,还能领取20积分哦,立即完善>

3天内不再提示

智能机器人视觉传感器的技术原理

阿童木(广州)智能科技有限公司 2022-10-27 16:20 次阅读
加入交流群
微信小助手二维码

扫码添加小助手

加入工程师交流群

能视觉传感技术下的智能视觉传感器也称智能相机,是近年来机器视觉领域发展最快的一项新技术。智能相机是一个兼具图像采集、图像处理和信息传递功能的小型机器视觉系统,是一种嵌入式计算机视觉系统。它将图像传感器、数字处理器、通讯模块和其他外设集成到一个单一的相机内,由于这种一体化的设计,可降低系统的复杂度,并提高可靠性。同时系统尺寸大大缩小,拓宽了视觉技术的应用领域。

关于机器人视觉传感器传感技术是现金机器人的三大要素(感知、决策和动作)之一,工业机器人根据完成的任务不同,配置的传感器类型和规格也不同。通常根据用途的不同,机器人传感器可以分为两大类:用于检测机器人自身状态的内部传感器和用于检测机器人相关环境参数的外部传感器。今天分享的内容是,机器人外部传感器中的---视觉传感器,也就是机器人的“眼镜”。

机器人有“眼睛”,这对于我们来说,是非常重要的。人类从外界获得的东西大多数是由眼镜得到的,人类视觉细胞的数量是人类听觉细胞数量的三千多倍,是皮肤感觉细胞的100多倍。如果要赋予机器人较高级的智能,机器人必须通过视觉系统更多的获取周围世界的信息。例:机器人视觉的典型应用:焊接机器人用视觉系统进行作业定位视觉系统导引机器人进行喷涂作业搬运机器人用视觉系统导引电磁吸盘抓取工件。

机器人的视觉必须能理解三维空间的信息,即机器人的视觉与文字识别或者图像识别是有区别的,需要进行三维图像的处理。因为视觉传感器只能得到二维图像,从不同角度上看同一物体,得到的图像也不同;光源的位置不同,得到的图像的明暗程度与分布也不同。为此,人们采取了很多措施来解决这个问题,并且为了减轻视觉系统的负担,尽可能地完善外部环境条件,加强视觉系统本身的功能和使用较好的方法进行信息处理。1、视频摄像头2、光电转换器件(CCD传感器、MOS图像传感器)3、PSD传感器4、形状识别传感器5、工业机器人视觉系统(工业机器人视觉系统的基本原理、利用视觉识别抓取工件的工业机器人系统)

机器人的“眼睛”实际上“看不到”任何东西。只是机器人被嵌入了视觉传感器。能够扫描周围环境,判断是否有障碍物。遇到人类或障碍物的时候机器人能够减速或停止。随着越来越多的机器人进入工厂车间,它的安全问题仍然是一个主要关注问题。机器人和安全相辅相成。你不能在没有减轻伤害风险的情况下进行人机协作。如果您的机器人正在操纵锋利的对象,那么在没有采取保护性安全措施的情况下,其旁边有一个人是不安全的。另一种情况是机器人是否正在处理重物,如果物体掉落或以特定速度成为射弹,则会造成伤害。为了让人们在这些机器人周围感到安全,我们需要了解机器人接下来要做什么。低成本,自动化是真正的机器人。工厂通过添加机器人,使工厂能够以相同数量的人实现更高的产出,以最低的成本,达到最高的生产效率。结合机器人与自主移动机器人,增强现实,可穿戴设备和其他先进技术,以配备智能,数字化工厂,你有一个娱乐的前进的自动化制造的未来。未来,机器人将与人类团队携手合作,共同提高效率和生产力。

作者:运控伺服

声明:本文内容及配图由入驻作者撰写或者入驻合作网站授权转载。文章观点仅代表作者本人,不代表电子发烧友网立场。文章及其配图仅供工程师学习之用,如有内容侵权或者其他违规问题,请联系本站处理。 举报投诉
  • 机器人
    +关注

    关注

    215

    文章

    33249

    浏览量

    231198
收藏 人收藏
加入交流群
微信小助手二维码

扫码添加小助手

加入工程师交流群

    评论

    相关推荐
    热点推荐

    超声传感传感器全面赋能人形机器人多场景智能应用

    感知精度与稳定性。 人形机器人正向高智能、高安全、场景化量产方向升级,感知技术迭代是产业发展核心驱动力。以RLC2247为代表的国产超声波传感器,兼顾高精度、高稳定性与低成本,完美适配
    发表于 09-07 15:40

    2027北京机器人智能硬件展区升级

    耗费大量时间成本。本届赛逸展对智能硬件展区进行全面升级,集中呈现机器人感知交互类核心硬件产品。 升级后的智能硬件展区,展品覆盖视觉感知模组、触觉传感
    发表于 08-27 11:02

    2026年全球协作机器人产业分析报告

    协作机器人是一类面向人机协同的新一代机器人,核心特点是在与人共享的工作空间内实现安全、直接的协作。与传统工业机器人通常需要安全围栏、以相对独立方式运行不同,协作机器人集成了先进的
    发表于 08-18 16:34

    超声波传感器机器人领域的应用、作用与技术局限解析

    随着机器人技术快速普及,各类智能设备已广泛应用于家居服务、工业生产、仓储物流等场景。机器人的自主移动、环境感知与智能作业高度依赖
    发表于 08-08 15:28

    2026年全球具身智能机器人仿真平台市场分析报告

    、控制、任务执行等多个方面,提供了一个低成本、高效率的开发和测试环境。具身智能机器人仿真平台通常包括物理仿真、视觉感知、传感器模拟、控制算法测试、路径规划、任务执行等多种功能,并通过高
    发表于 07-21 17:15

    2026年全球机器人六轴力传感器市场分析报告

    分力和三个力矩Fx、Fy、Fz、Mx、My、Mz,从而对机械臂的受力进行精密测量与控制,当前,机器人六轴力传感器市场正处于快速增长阶段,主要受益于机器人技术的广泛应用和
    发表于 07-21 16:12

    超声波传感器如何使扫地机器人实现智能避障?

    使用寿命。在众多避障传感技术中,超声波传感器有着适配性强、稳定性高、不受光线干扰、性价比优异等优势,成为绝大多数家用扫地机器人的避障硬件,是设备实现安全、高效、全屋清洁的关键。 相较于
    发表于 06-24 15:50

    泳池清洁机器人水下避障方案-超声波测距传感器

    、杂物等障碍物繁多,极易导致清洁机器人碰撞卡顿、行走偏移、清洁盲区增多,严重影响设备运行稳定性与清洁效率。超声波测距传感器在泳池清洁机器人中可实现自主避障、精准巡航、全覆盖清洁,保障了设备高效、安全、稳定
    发表于 06-22 16:41

    超声波测距传感器在移动机器人避障导航中的应用

    局限性,无法适配全场景复杂工况,因此以超声波测距、避障传感器为核心的环境感知方案,已成为移动机器人实现稳定自主作业的核心支撑。 移动机器人避障技术主要分为已知环境避障与未知动态环境避障
    发表于 06-22 16:20

    人形机器人关节扭矩传感器的详细应用场景及解决方案

    详细应用场景 高精度力控与柔顺操作(上肢与手部) 场景描述:机器人需要抓取鸡蛋、拧螺丝、装配精密零件或使用人类工具。若仅靠位置控制,极易损坏物体或自身。 传感器作用 :实时感知末端工具与工件接触
    发表于 05-20 17:40

    2026年中国十大机器视觉公司的决胜逻辑:全栈能力与场景深耕

    AI+3D视觉为核心的智能机器人科技公司,其优势在于3D视觉引导工业机器人技术。在产业链中,其向
    发表于 05-15 09:16

    六维力传感器:当机器人拥有“真实触觉”,未来会发生什么?

    的“触觉神经”。虽然不起眼,但它正在悄悄改变智能制造和机器人共处的未来。 六维力传感器是什么? 简单说,六维力传感器也叫六轴力
    发表于 04-29 16:29

    为什么说关节扭矩传感器是高端机器人的“触觉神经”?

    :高端传感器扭矩分辨率达0.001牛米,力控精度±0.5%。 应用:特斯拉Optimus人形机器人全身搭载40个以上关节扭矩传感器;优必选Walker、傅利叶智能等国产
    发表于 04-17 17:27

    人形机器人传感器产业链最新分析:力、触觉、IMU、视觉传感器为主流!(全面)
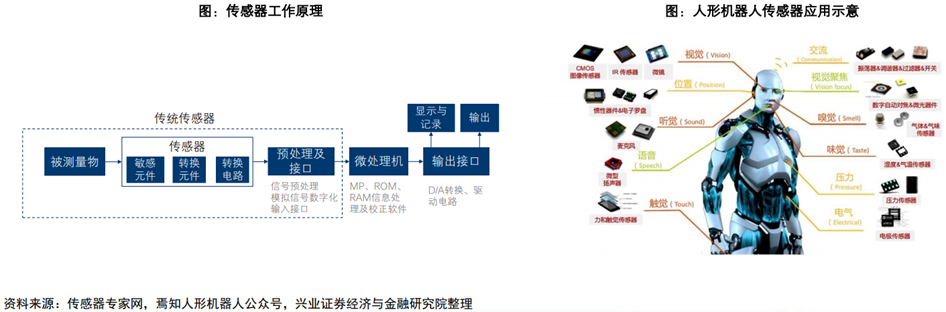
    环境的视觉、触觉、力觉,到维持自身平衡与定位的惯性测量等,各类传感器的性能与技术进步直接决定了人形机器人智能化水平与应用场景拓展能力。当前
    的头像 发表于 10-11 18:38 24.6w次阅读
    人形<b class='flag-5'>机器人</b><b class='flag-5'>传感器</b>产业链最新分析:力、触觉、IMU、<b class='flag-5'>视觉</b><b class='flag-5'>传感器</b>为主流!(全面)

    机器人领域中的温度传感器技术及其应用:机器人温度监测,提升机器人工作稳定性
        随着机器人技术的发展,机器人在工业制造、物流管理、医疗护理等领域得到了广泛的应用,而 机器人的温度控制与监测 则是机器人操作和维护的
    的头像 发表于 10-09 10:24 720次阅读
    <b class='flag-5'>机器人</b>领域中的温度<b class='flag-5'>传感器</b><b class='flag-5'>技术</b>及其应用:<b class='flag-5'>机器人</b>温度监测,提升<b class='flag-5'>机器人</b>工作稳定性


