企业号介绍

全部
  • 全部
  • 产品
  • 方案
  • 文章
  • 资料
  • 企业

朗锐智科

嵌入式开发服务商和物联网方案服务商

430 内容数 75w+ 浏览量 37 粉丝

RTK-SCAM-60 双目深度相机广泛适用于机器人导航、三维重建、体积测量、避障检测和互动娱乐

型号: RTK-SCAM-60

--- 产品参数 ---

  • 产品尺寸 约:150mm×60mm×40mm不含外壳
  • 重量 约150g
  • 工作温度 0°C~+45°C
  • 存储温度 -20°C~+60°C
  • 湿度 20%~80% RH(无冷凝)
  • 基线长度 60mm (固定)
  • 测距范围 0.3m ~ 16m
  • 供电 DC 5V ±5% (通过 USB 接口取电)
  • 整机功耗 小于2.5W (典型值 2.0W),哨兵模式小于2W

--- 产品详情 ---

RTK-SCAM-60双目相机规格书

  1. 产品概述

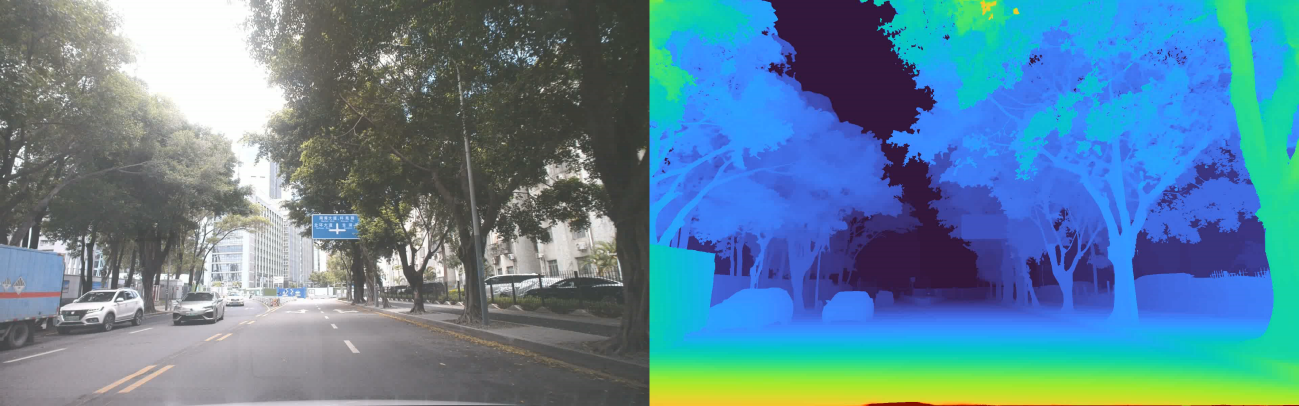
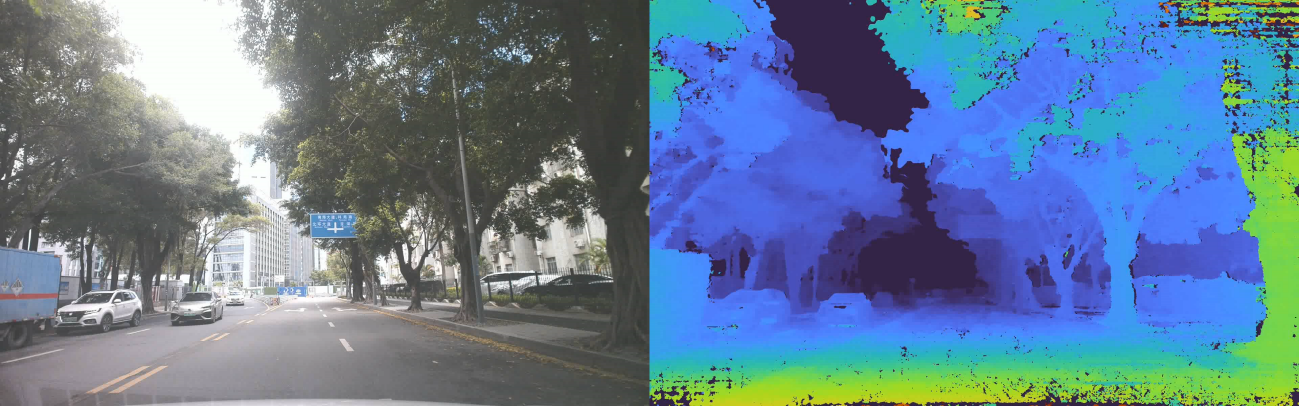
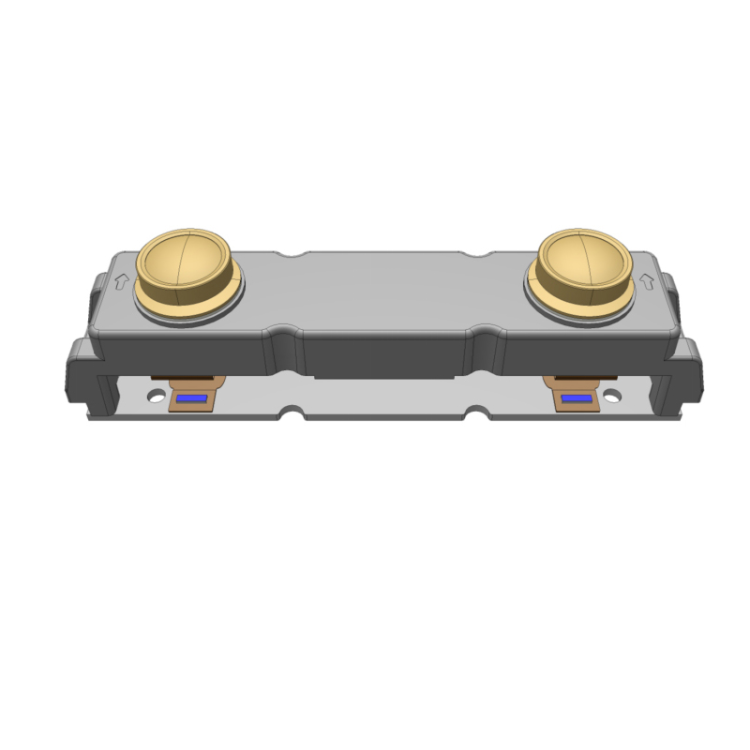
本产品是一款高精度、5V 供电的双目立体视觉相机。它由两个经过精密同步和校准的独立相机组成,固定基线为 60mm,专为三维空间感知与距离测量而设计。通过内置的立体匹配算法,可直接输出高精度的深度图与点云数据。
产品即插即用,无需外部电源,广泛适用于机器人导航、三维重建、体积测量、避障检测和互动娱乐等领域。既可满足室内环境,又可满足室外复杂光照条件及恶劣天气,满足使用温度范围。同时能提供相应的感知算法。

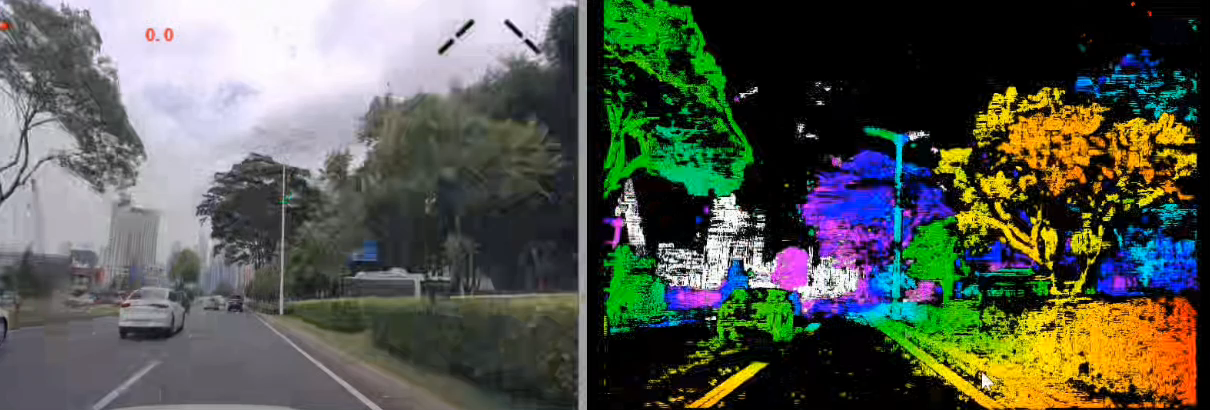
模组基于欧冶SD3589高性能SOC,具备高强的ISP图像处理能力,可针对不同环境,输出高质量的图像。内置DPU单元,可输出优质的深度图像。4T算力的NPU单元,可高效运行相应的感知算法,便于机器人上的应用和集成。


  1. 主要特性
  2. 一体化立体系统: 出厂前已完成双相机同步触发、硬件对齐和高精度立体校准,用户无需复杂的标定流程。
  3. 主动同步: 左右相机使用 Global Shutter Sensor,图像采集由硬件信号严格同步,有效消除运动模糊。
  4. 精密机械结构: 坚固的金属/工程外壳确保 60mm 基线在各类工况下保持稳定,保证测量精度。
  5. 即插即用: 符合 UVC 协议和 MIPI_CSI 传输协议,通过 USB3.0 接口或 MIPI 接口同时完成供电和数据传输,集成简便。
  6. 实时深度感知: 提供完整的 SDK,支持实时输出深度图、校正后 RGB 彩色图。
  7. IMU数据:同步输出三轴加速度计和三轴陀螺仪,时间戳和视频帧严格对齐。
  8. 低功耗设计: 整体功耗优化,可由标准电脑 USB 端口稳定供电。
  9. 规格参数

3.1. 系统规格

  • 双核 ARM 64 位 Cortex A55 处理器 
  • 高性能 ISP 图像处理引擎 
  • 高效人工智能处理引擎 NPU INT8 算力 2~4T 
  • MIPI 接口,实时响应 
  • USB 3.0 接口,适配性强 
  • 大视场角,更宽视野范围

3.2. 产品规格

项目

规格

传感器配置

两个全局快门CMOS传感器

基线长度

60mm (固定)

测距范围

0.3m ~ 16m

同步方式

硬件同步

数据接口

USB 3.0 Type-C (兼容 USB 2.0,建议使用 USB3.0)

MIPI_TX_CSI + 1.5Mbps 串口 + I2C

供电

DC 5V ±5% (通过 USB 接口取电)

整机功耗

小于2.5W (典型值 2.0W),哨兵模式小于2W

二次开发

双核A55@1.0GHz,NPU@4.0Tops,

支持相机内做 AI 感知、SLAM

3.3. 图像参数

规格

参数

深度输出格式

16 位无符号整数 (单位:1/4 毫米)


RGB 图像

分辨率/帧率

640×480(1280×1080)/25fps

数据格式

YUV422

FOV

H80±3°, V60±2°


Depth 图像

分辨率

640×400(1280×720)/25fps

数据格式

RGB888

FOV

H78°, V45°

启动时间

≤2S

3.4. 单目相机规格 (单颗)

项目

规格

传感器类型

1/3.2”全局快门CMOS

最高分辨率

1280×1080 @30fps(HD)

像素尺寸

3.0um×3.0um

镜头接口

M12

水平视场角(FOV)

80±3°

3.5. 深度性能

项目规格
深度图分辨率最高支持1280×720 @30fps

测距范围

0.3m - 16m

精度(距离d)

0.3m - 2m :±max(2cm,d×1%)

2m - 5m :±d×2%

5m - 16m :精度逐渐下降,可用于物体检测与粗略测距

精度示例:

  • 在1m处,精度为 ±max(2cm, 1cm) = ±2cm。
  • 在2m处,精度为 ±max(2cm, 2cm) = ±2cm。
  • 在3m处,精度为 ± 3m × 2% = ±6cm。
  • 在4m处,精度为 ± 4m × 2% = ±8cm。
     
  1. 机械与环境规格

项目

规格

产品尺寸

约:150mm×60mm×40mm不含外壳

重量

约150g

外壳材质

铝合金+工程塑料

工作温度

0°C~+45°C

存储温度

-20°C~+60°C

湿度

20%~80% RH(无冷凝)

  1. 软件与开发支持

1. 开发环境

  • 操作系统: Windows 10/11, Linux (Ubuntu 18.04+), macOS (部分功能)
  • 开发接口: 提供 C/C++, Python, C# API
  • SDK 功能:
  • 相机参数控制(曝光、增益、白平衡)
  • 左右原始图像采集
  • 深度图计算与输出
  • RGB-D 对齐(彩色图与深度图对齐)
  • 第三方支持: 支持 OpenCV, PCL, ROS, HALCON 等开源和商业库。

2. 系统要求

  • USB端口:推荐使用USB 3.0及以上端口以确保深度数据稳定高速传输。
  • 处理器:建议使用Intel Core i7或同等性能以上的处理器,用于实时计算深度图。
  • 内存:建议 8GB RAM 及以上。
  • 操作系统:64位Windows 10/11 或 Linux。
  • 嵌入式设备可使用 MIPI 或 USB3.0 接口
  1. 实现效果


  1. 订购信息

型号

描述

STEREO-CAM-60-U3

USB3.0双目相机,含数据线与SDK

STEREO-CAM-60-MIPI

USB3.0双目相机,带MIPI输出,含数据线

  1. 免责声明与备注

1.  上述测距精度为在室内光照良好、物体纹理丰富的理想实验室环境下测得。实际精度可能因环境光照、物体特性(反光、无纹理)、相机参数设置等因素而有所不同。

2.  本规格书内容仅供参考,本公司保留在不另行通知的情况下修改产品设计和规格的权利。

3.  产品外观与尺寸以实物为准。
 

为你推荐

  • PoE 图像采集卡选型指南:一线供电与数据传输2026-09-15 09:43

    PoE(PoweroverEthernet)图像采集卡通过一根网线同时完成供电与图像数据传输,省去相机侧的独立电源布线,是目前多相机视觉系统中降低布线复杂度的主流方案。本文说明PoE采集卡的供电能力边界、选型要点与常见问题,供方案设计参考。PoE采集卡是什么:供电和传图合并到一根线传统GigE视觉链路中,每台工业相机需要两路线缆:一路网线传数据,一路电源线供
  • 机器视觉工控机的可靠性设计:工业现场对硬件的七项基本要求2026-09-11 15:08

    机器视觉项目的故障,多数不发生在算力上。一个比较典型的现场:视觉检测工位每天上午十点左右掉线一次,重启软件即恢复。排查下来,网卡是低价无品牌芯片,交换机是百兆,巨帧未启用,网卡节能以太网处于默认开启状态。三处改完,问题消失。这类问题不涉及算法,也不涉及CPU性能,全部落在"可靠性设计"这个范畴内。它不出现在任何一张参数表上,却决定设备能不能连续跑过一个班次、
  • 视觉工控机不是“能跑视觉软件的工控机”,差别在带宽、缓存、时序2026-09-09 15:28

    随便打开几个电商页面,"视觉工控机"这个词的用法五花八门。有的是真的为多路相机设计过——独立网口、宽压输入、无风扇、带DIO触发。有的只是把一台普通工控机换了个标题,配置和办公小主机没本质区别。还有些商家干脆把"能装Halcon/VisionMaster"当成卖点,好像软件装得上,机器就配得上视觉。问题在于,从外观和参数表上,这几类机器几乎长得一样。都写着i
    242浏览量
  • 机器视觉项目掉帧、死机、误判,八成不是相机的锅2026-09-08 15:16

    机器视觉产业联盟(CMVU)发布的《2026中国机器视觉行业报告》给了一组预测:中国机器视觉行业规模将从2026年的503.0亿元增长到2028年的784.0亿元,年均复合增长率24.8%,增速高于近三年平均水平。有意思的是,另一家机构中商产业研究院给出的2025年数据是"超210亿元",和上面那个500亿口径差了一倍多。这不是谁错了,是统计口径不同——一家
    243浏览量
  • Intel工业网卡:产品技术与选型解析2026-09-04 11:43

    工业级网卡与消费级网卡的重要差异,不在带宽,而在"确定性"——能否在粉尘、温变、振动、电磁干扰叠加的工况下维持承诺的传输表现。Intel的工业级主控(i210-AT、i211-AT、i226-V、i350、等)有三个被反复验证过的特征:·单芯片集成MAC+PHY,板上器件数量更少,故障点更可控·硬件卸载能力深,TSO、校验和、TSN时间戳都下沉到网卡,CPU
    339浏览量
  • 单口和多口图像采集卡有什么区别?机器视觉设备到底该怎么选?2026-09-02 15:13

    做机器视觉设备,图像采集卡经常是一个容易被忽略的东西。相机选什么品牌、多少像素,大家通常都会认真比较。到了采集卡这里,很多人的想法就变成了:“一台相机就买单口,两台相机就买双口,这不就完了吗?”话是这么说,但真正做设备的时候,事情并没有这么简单。有些项目明明只有一台相机,客户却坚持要多口采集卡;还有一些设备需要几台相机同时工作,却为了省一点钱,最后用了多个单
  • 单口图像采集卡怎么选?从接口、带宽到工控机兼容性一次说清2026-09-01 15:09

    很多人第一次买图像采集卡,都会有一个感觉:不就是把相机接到工控机上吗?为什么还有这么多东西要看?尤其是单口图像采集卡,只接一台工业相机,看起来应该更简单。但实际做过机器视觉设备的人都知道,采集卡选错了,前面相机买得再好,后面也可能用得不顺。有的接不上,有的画面不稳定,还有的刚开始没问题,设备连续跑起来以后才发现偶尔掉图。所以,单口图像采集卡怎么选?其实没那么
  • 多网口视觉工控机有什么用?为什么机器视觉设备越来越重视网口数量2026-08-28 15:07

    在机器视觉项目落地过程中,不少设备集成商习惯于把算力、CPU性能放在选型第一位,却常常忽略网络接口带来的实际影响。很多项目调试阶段一切正常,到车间量产运行后,陆续出现图像丢帧、采集延迟、偶发相机离线、检测误判漏检等棘手问题。追溯故障根源,并非算法或者相机硬件本身缺陷,大多来自网络传输链路的短板。原生多网口视觉工控机,正是针对这类行业痛点诞生的硬件方案,也慢慢
    352浏览量
  • 机器视觉设备为什么需要稳定的PCIe网卡?2026-08-24 13:45

    在工业自动化、精密检测、智能分拣、半导体质检等场景中,机器视觉系统早已成为保障生产精度、提升产品良率、实现无人化作业的核心设备。一套完整的机器视觉系统,涵盖工业相机、光源、工控主机、视觉算法软件等多个模块,多数人会重点关注相机分辨率、帧率、算法精度,却极易忽略网络传输硬件的核心作用。事实上,PCIe网卡作为图像数据传输的核心通道,其稳定性直接决定机器视觉系统
    236浏览量
  • 工控机PCIe网卡安装全流程关键注意事项2026-08-20 15:25

    在工业自动化、机器视觉、数据采集、工业通信等场景中,工控机作为核心控制载体,网络传输的稳定性、实时性直接决定整套设备的运行效率。相较于普通台式机,工控机运行环境复杂,存在粉尘、震动、温度波动、电磁干扰等诸多不确定因素,且多数设备需7×24小时不间断运行。因此,工控机加装PCIe网卡绝非简单的插拔安装,需结合硬件兼容性、工业环境适配、系统配置、防护调试等多维度
    495浏览量