
文章
-
嵌入式 Linux 多仓库管理入门:repo 与 manifest 清单仓库的工作原理2026-11-06 15:49
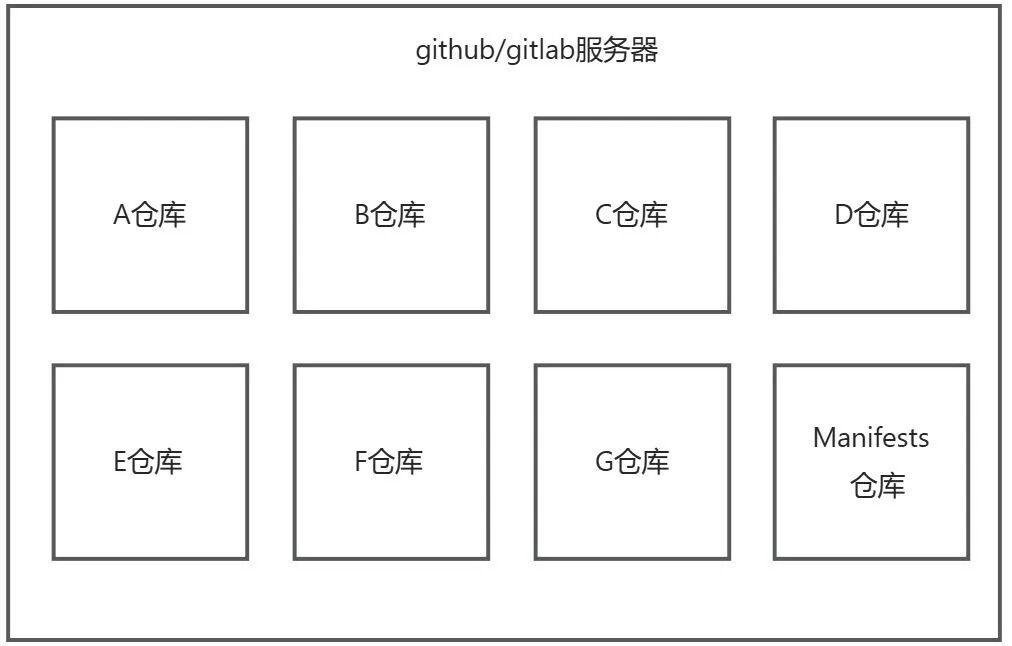 在嵌入式Linux开发中,工程师拿到的SDK通常不是一个代码仓库,而是几十甚至上百个独立Git仓库的集合——内核、U-Boot、驱动、工具链、第三方库各自维护,彼此之间还存在版本依赖。以EASY-EAI-Nano-TB的SDK为例,初始化命令是这样的:repoinit--repo-urlssh://git@os.easy-eai.com/ubuntu_sdk
-
瑞芯微(EASY EAI)RV1126B whisper语音识别训练部署教程2026-11-03 15:49
-
一张 M.2 算力卡让存量设备跑起大模型:EAI182X-M2 限时特惠开启2026-11-01 11:13
-
4G 模组开机自连 systemd 服务方案:基于灵眸科技EAI1106--Core-T2026-10-28 14:11
 4G模组开机自连systemd服务方案适用:带USB4G模组(EC800K-CN等)的Linux板(EasyEAI/灵眸等),把"上电后手动ifconfig→发AT→dhclient"改成systemd开机自动跑。1.适用场景背景:板子每次冷启动后,4G网络都不会自动连。需要登录→手动拉起USB网卡→手动发AT指令让模组拨号→手动dhclient拿IP。目标:插上电,等上15~30秒,网卡自动UP
-
单目深度估计跑在 RV1126B 上:Depth-Anything-3 的导出、转换与端侧性能拆解2026-10-28 10:29
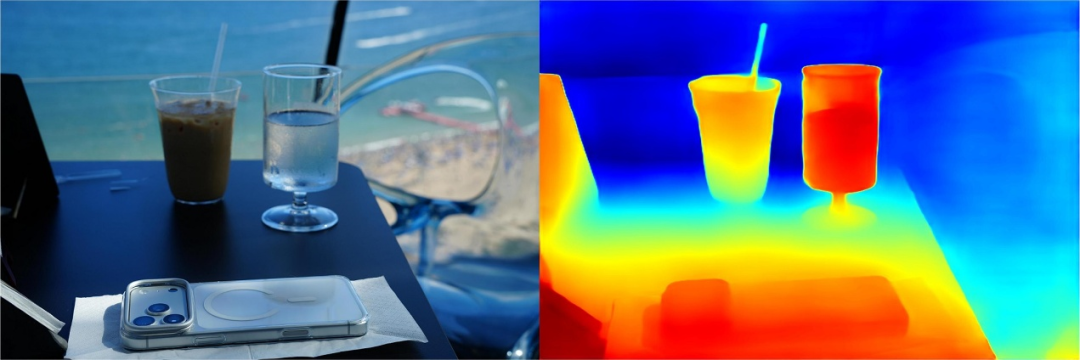 深度估计是让机器"看懂三维世界"的基础能力——从一张二维图像恢复出每个像素的距离信息,是机器人导航、三维重建、自动驾驶与AR测量的前置环节。2025年提出的DepthAnything3(DA3)是新一代视觉几何基础模型。它以DINOv2为标准ViT骨干,无需针对不同几何任务设计专门网络,通过统一的"深度—射线"预测目标,可同时完成相机位姿估计、深度图预测与三
-
姿态估计上板卡难的点在于量化精度?YOLOv11-Pose 在RV1126B上的完整训练部署实录2026-10-22 10:05
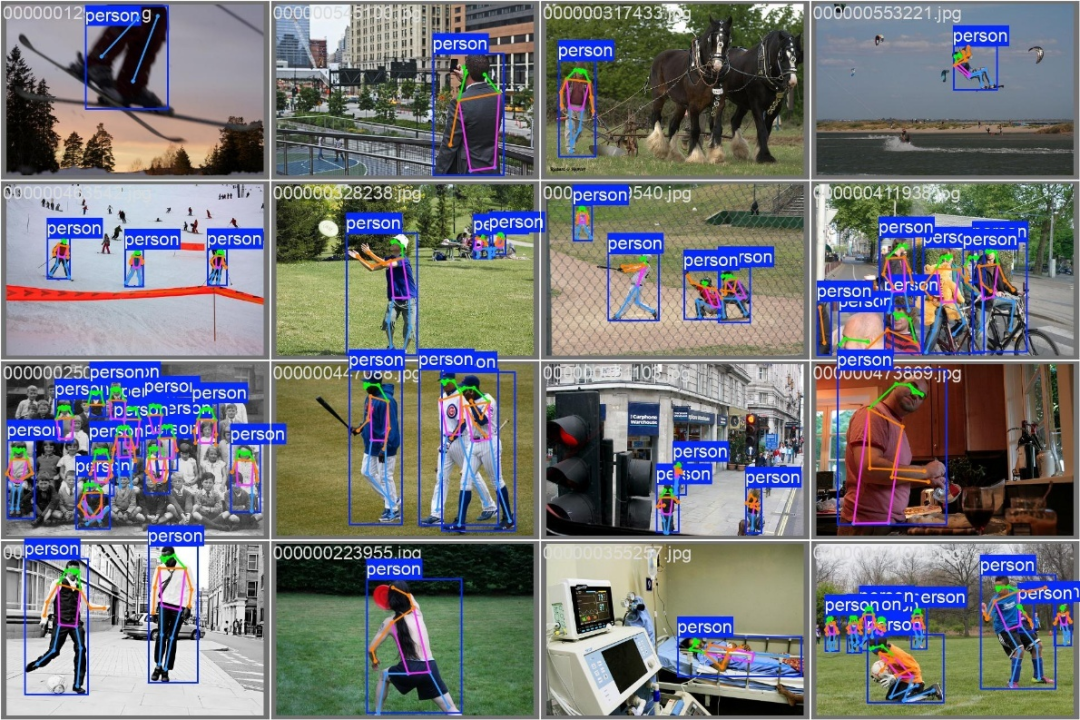 姿态估计是目标检测的进一步扩展——模型在预测类别框体的同时,还要预测人体主要部位的关键点。YOLOv11-Pose由Ultralytics于2024年推出,提供基于COCO数据集的预训练权重,可检测图像或视频中的17个人体关键点,涵盖面部、肩肘关节与躯干等关键部位,已广泛应用于体育分析、动物行为监测与机器人等领域。本文记录灵眸科技工程师在EASY-EAI-P
-
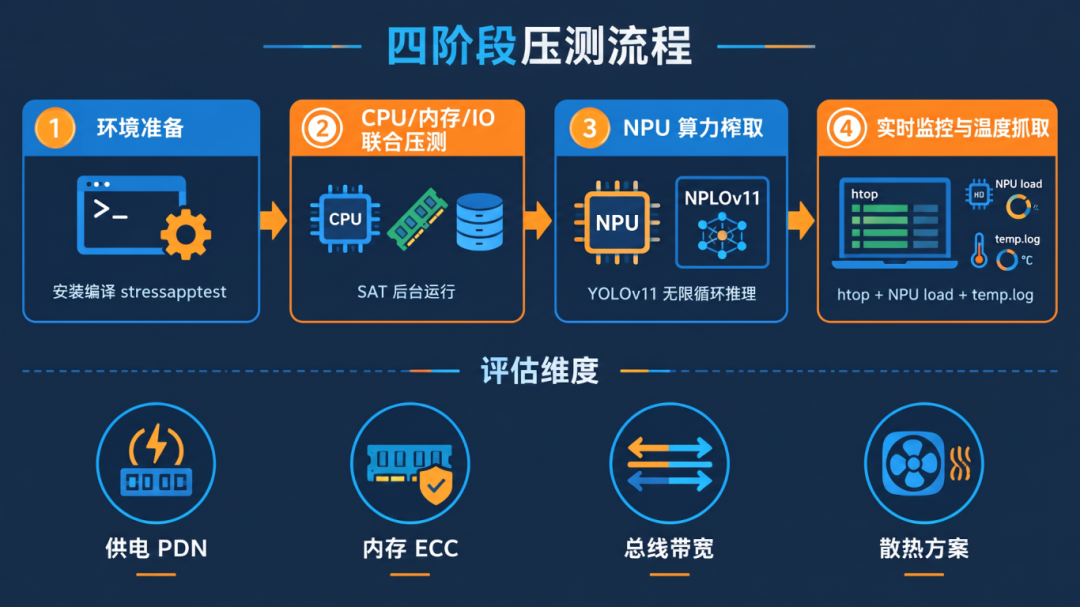
如何判定一块AI开发板“扛得住量产”?嵌入式AI板卡标准化极限压测与稳定性评估全流程2026-10-19 11:07
-
瑞芯微(EASY EAI)RV1126B DeepSeek R1部署教程2026-10-15 16:11
-
单芯片同时跑 Linux 与 RT-Thread:RV1126B的AMP异构方案完整拆解2026-10-09 14:12
-
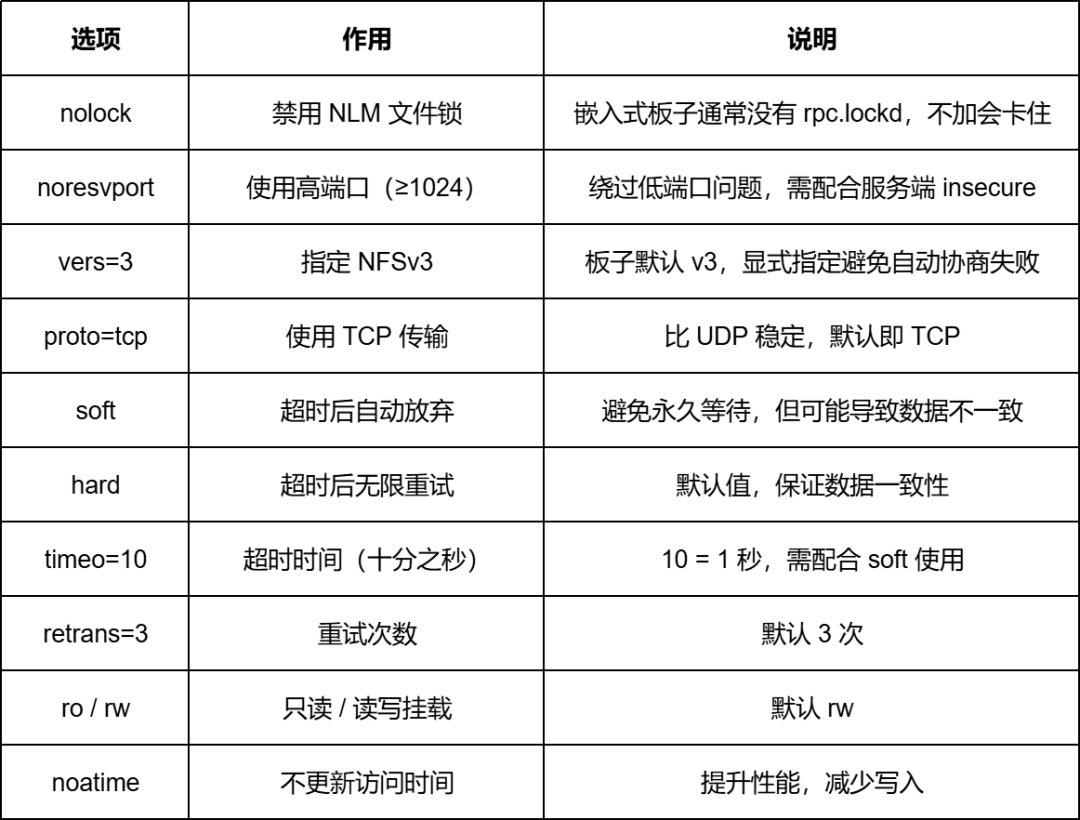
NFS挂载卡在特权端口?基于RV1126B的insecure+noresvport 配置与抓包定位全过程2026-09-30 11:04