
文章
-
OpenClaw 落地新选择!视美泰 AI 主机盒率先适配,打造人人能用的本地智能体2026-03-02 17:03
-
从CVPR 2019看事件相机步态识别:技术突破与产品应用2026-02-27 16:22
 这篇题为《EV-Gait:Event-basedRobustGaitRecognitionusingDynamicVisionSensors》的论文发表于计算机视觉领域的顶级会议CVPR2019。论文作者来自哈尔滨工程大学、Data61CSIRO、华威大学和复旦大学等多所知名研究机构,展示了学术界对事件相机应用潜力的共同关注。论文核心内容这项研究首次系统性地步态识别 1312浏览量
-
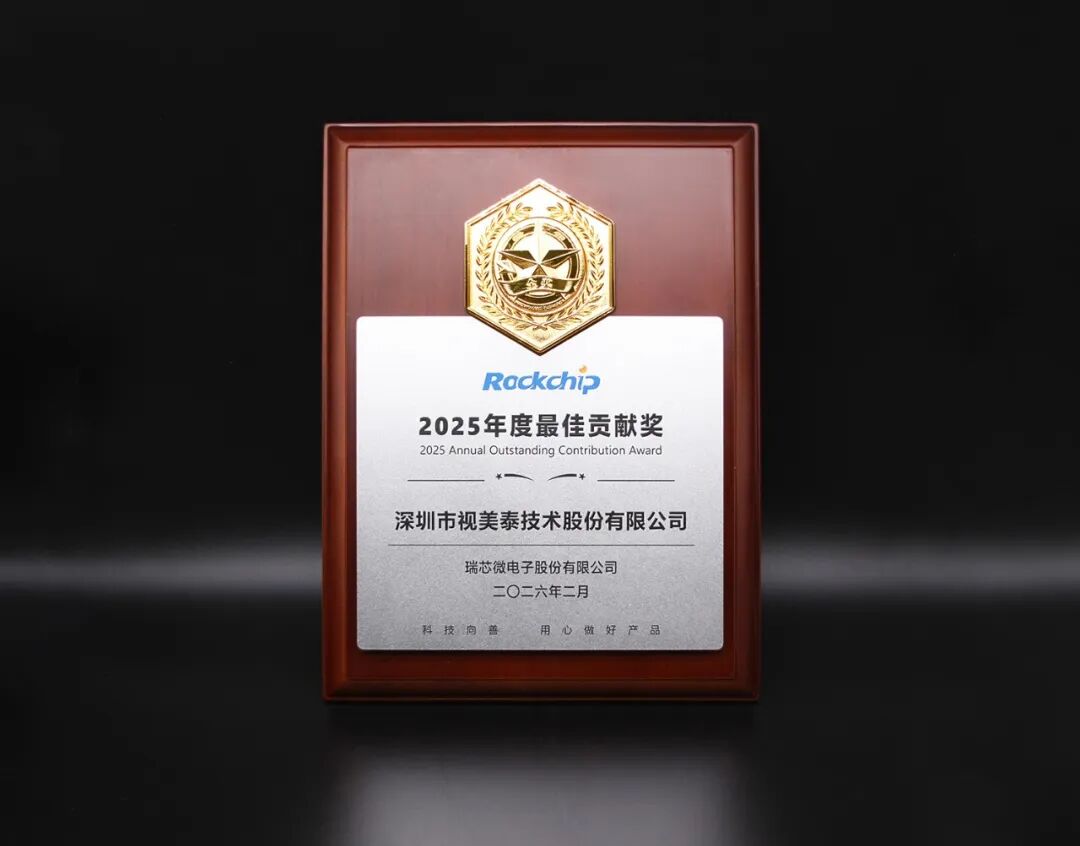
视美泰荣膺瑞芯微2025年度最佳贡献奖:十三载协同创新,共筑AIoT新生态2026-02-25 17:03
-
荣耀加身,赋能智联|视美泰荣获全球智慧物联网联盟GIIC“突出贡献单位”称号2026-01-30 11:24
-
开源鸿蒙智慧政务一体化解决方案2026-01-23 16:24
 一、方案概述1.1项目背景当前数字政府建设进入“提质增效、自主可控”的关键阶段,传统政务服务面临设备异构割裂、数据流通安全风险高、跨端协同体验差、国产化适配难度大等核心痛点。政务大厅中多品牌终端无法互联、市民办事需反复填报材料、跨部门数据共享存在壁垒、系统运维成本居高不下等问题,严重制约了政务服务的标准化、规范化、便利化推进。1.2方案概述本方案基于国产开源
-
暴雪天气下的自动驾驶视觉困境:事件相机能否改善去雪效果?2026-01-23 14:26
-
视美泰成功协助合作伙伴完成RK3576平台终端EDLA认证,赋能产品全球竞争力升级2026-01-14 16:22
-
基于M4-R1开发板的OpenHarmony开发实战丨创建第一个应用工程2026-01-13 15:15
 前言在万物互联的时代,设备之间的协同与智能交互已成为技术发展的必然趋势。作为面向这一未来的关键基石,OpenHarmony应运而生。它是一个由开放原子开源基金会孵化及运营的开源项目,旨在为建设一个开放、共享的万物智联生态系统提供核心平台与能力。一、核心理念:开放、共享,赋能千行百业与某些封闭的商用系统不同,OpenHarmony从诞生之初就秉持着开放开源的精
-
从模型到产品:Qwen2.5-VL在BM1684X边缘计算部署全攻略2026-01-13 14:17
-
视美泰RK3576平台主板选款指南:如何精准匹配场景需求?2026-01-12 16:45